相关实验视频
Updated: May 28, 2025
06:24
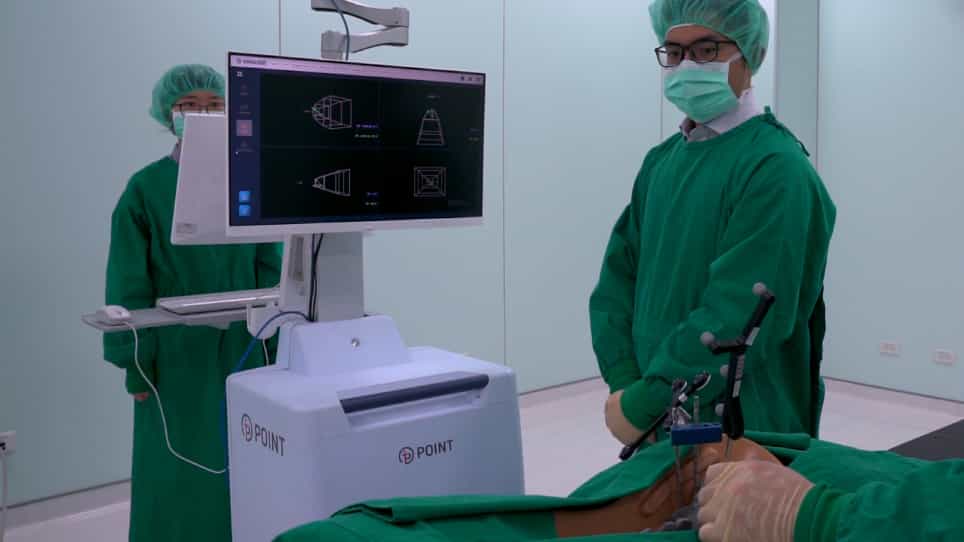
A Spine Robotic-Assisted Navigation System for Pedicle Screw Placement
Published on: May 11, 2020
8.7K
机器人和导航技术如何促进微创脊柱手术? 一个案例系列和叙述审查
Esteban Quiceno1,2, Mohamed A R Soliman1,2,3, Asham Khan1,2
1Department of Neurosurgery, Jacobs School of Medicine and Biomedical Sciences at University at Buffalo, Buffalo, New York, USA.
Neurosurgery
|February 14, 2025

概括
机器人辅助的微创脊椎手术 (RA MISS) 提供了高精度和准确度的脚踏螺丝放置. 这项研究表明,RA MISS的并发症率较低,提高了患者的安全性和外科手术结果.
科学领域:
- 神经外科 神经外科
- 整形外科手术 整形外科手术
- 医疗技术 医疗技术 医学技术
背景情况:
- 最少侵入性脊柱手术 (MISS) 已经在图像指导方面取得了进展,提高了安全性并减少了辐射暴露.
- 机器人平台进一步增强了MISS中的导航,提供了卓越的精度和准确性.
研究的目的:
- 为了证明实时图像引导机器人辅助 (RA) 的准确性和低并发症率,MISS.
- 审查机器人和导航如何促进MISS.
主要方法:
- 通过实时导航进行RA腰部融合的患者的回顾性审查 (2021年9月 - 2024年1月).
- 使用Mazor X隐形版机器人平台进行脚踏螺丝的安置.
- 使用Gertzbein-Robbins分类评估了螺丝的准确性,并记录了并发症率.
主要成果:
- 在247名患者中放置了1156个脚螺丝; 97.4%的完美准确度.
- 低并发症率:0.8%的内科和1.6%在90天内.
- 没有明显的差异在手术时间,停留时间,或并发症之间的开放和皮肤间的RA组.
结论:
- 机器人平台显著提高了MISS中的导航,提供了高精度和准确性.
- 雷米斯 (RA MISS) 显示出良好的安全性,并发症率低.
- 机器人和导航是推动MISS程序不可或缺的组成部分.