相关实验视频
Updated: Jun 13, 2025
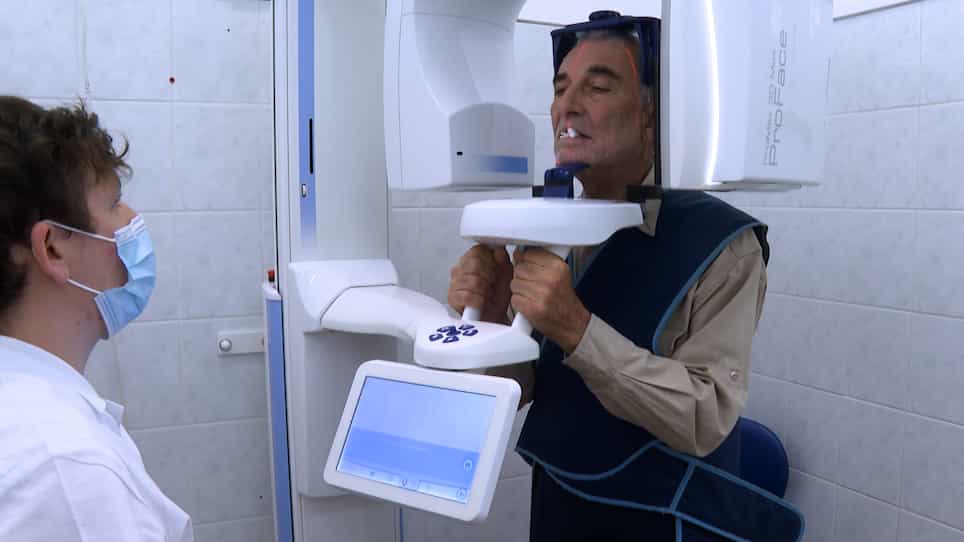

Dynamic Navigation for Dental Implant Placement
Published on: September 13, 2022
新型机器人辅助系统和动态导航系统用于牙科植入物放置的准确性:一项临床回顾性研究
Jianping Chen1, Yude Ding1, Ruijue Cao2
1Center for Plastic & Reconstructive Surgery, Department of Stomatology, Zhejiang Provincial People's Hospital, Affiliated People's Hospital, Hangzhou Medical College, Hangzhou, Zhejiang, China.

新型半自主机器人辅助手术系统 (sa-RASS) 在牙部植入物放置方面表现出比动态导航系统 (DNS) 更高的准确性. 虽然sa-RASS显示出更好的位置精度,但这些改进的临床相关性需要进一步调查.
科学领域:
- 牙科植入物学 牙科植入物学
- 手术机器人手术机器人手术机器人手术机器人
- 医疗成像医学成像
背景情况:
- 精确的单牙植入物放置对于成功的骨整合和长期功能至关重要.
- 手术导航系统的进步旨在提高植入式牙科的精度和可预测性.
- 机器人辅助手术在复杂的手术中提供了增强控制和精度的潜力.
研究的目的:
- 为了比较新型半自主机器人辅助手术系统 (sa-RASS) 和动态导航系统 (DNS) 之间的单牙植入物放置的准确性.
- 使用sa-RASS和DNS方法评估植入物放置中的位置偏差 (平台,顶点,角度).
- 评估sa-RASS在牙科植入物外科手术中的潜在优势.
主要方法:
- 一项回顾性临床研究分析了2023年1月至12月的57名部分无牙患者 (57个植入物).
- 植入物准确性是使用圆束计算机断层扫描 (CBCT) 来评估植入物准确性,以测量平台,顶部和角度偏差.
- 统计分析包括科尔莫戈罗夫-斯米尔诺夫测试,t测试和曼-惠特尼U测试,以比较sa-RASS和DNS组.
主要成果:
- 与DNS组 (1.26 ± 0.51 mm,p < 0.001) 相比,sa-RASS组表现出明显较低的平台偏差 (0.91 ± 0.46 mm).
- 与sa-RASS (1.06 ± 0.60毫米) 与DNS (1.51 ± 0.56毫米,p < 0.001) 相比,顶点偏差也显著减少.
- 角偏差在两组之间没有显著差异 (p > 0.05),在不同的植入物区域和长度中,准确度一致.
结论:
- 与动态导航系统 (DNS) 相比,半自主机器人辅助手术系统 (sa-RASS) 在平台和顶部偏差方面表现出更高的位置精度.
- 虽然在统计学上显著,但这些准确性改进的临床相关性需要进一步调查.
- 在牙科植入物手术中,sa-RASS系统可以为提高精度提供优势.
更多相关视频
 05:54
Real-Time Dynamic Navigation System for the Precise Quad-Zygomatic Implant Placement in a Patient with a Severely Atrophic Maxilla
Published on: October 18, 2021
 07:03
Dynamic Navigation in Endodontics: Guided Access Cavity Preparation by Means of a Miniaturized Navigation System
Published on: May 5, 2022