评估神经导航混合现实设备的准确性:拟议的方法和结果
Swati Jain1, Tamara Tajsic2, Tilak Das3
1Divison of Neurosurgery, University Surgical Cluster, National University Health System, Singapore.
Neurosurgery practice
|February 17, 2025

概括
使用HoloLens 2的混合现实 (MR) 导航与标准神经导航系统相比,显示了更高的表面匹配错误. 这项研究评估了手术内神经外科手术的MR准确性,发现它比目前的方法更不准确.
科学领域:
- 神经外科 神经外科
- 医疗技术 医疗技术 医学技术
- 图像指导疗法是指导图像的疗法.
背景情况:
- 在神经外科手术中,手术内神经导航是至关重要的.
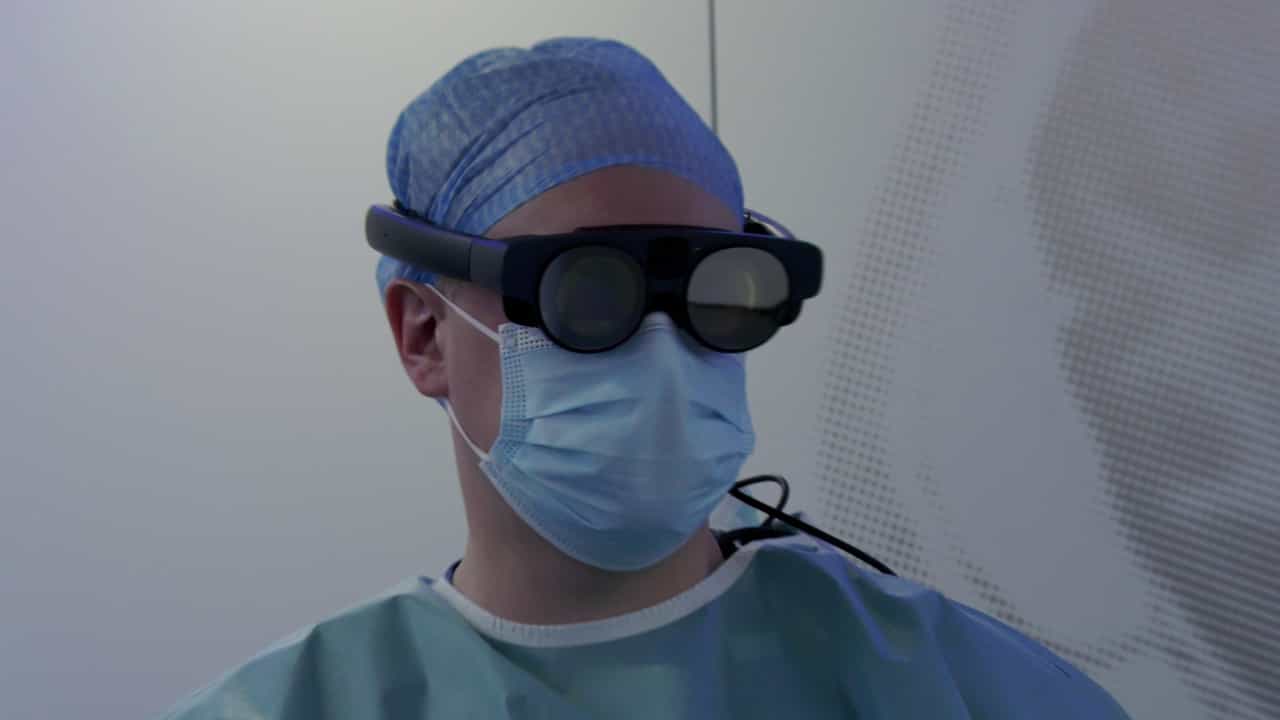
- 混合现实 (MR) 技术通过将3D图像叠加到患者解剖学上来提供潜在的改进.
- 标准的神经导航系统有局限性,MR旨在解决这些局限性.
研究的目的:
- 为了评估MRI染的全息图像的表面匹配精度,用于手术内神经导航.
- 为了比较基于MR的导航与传统的神经导航系统的准确性.
主要方法:
- 使用HoloLens 2与虚拟手术智能用于MRI图像染.
- 采用了一个现实的操作工作站用于教育神经外科学徒 (ROWE) 模型,使用CT和MRI数据.
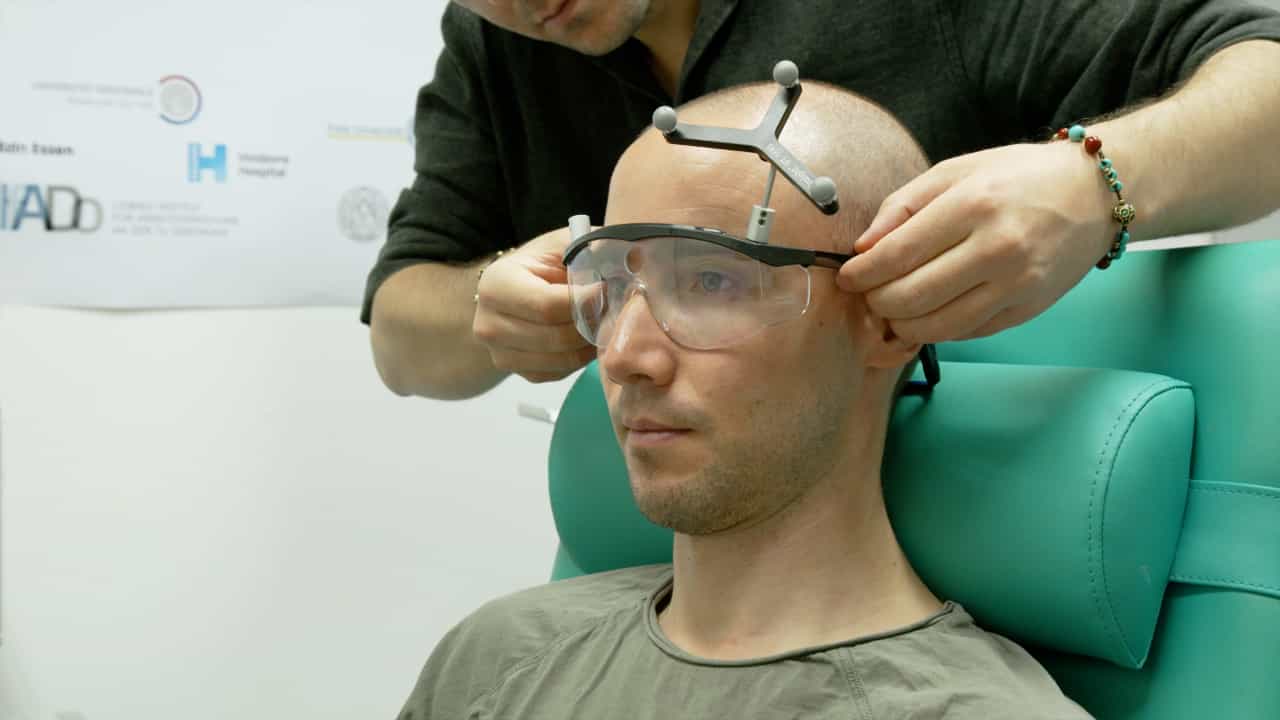
- 通过比较11个预定义的点与使用内和外地标的手术内金标准神经导航 (隐形) 来评估准确性.
主要成果:
- 在使用CT扫描时,MRI导航 (HoloLens 2) 与隐形神经导航相比显示出明显更高的平均误差值.
- 在CT和MRI模式中,HoloLens 2的错误大小仍然明显高于Stealth,即使在使用额外头骨地标时也是如此.
- 该研究建立了一种可行的方法来评估MR导航的准确性,而不会改变成像协议.
结论:
- 基于MR的导航,特别是使用HoloLens 2,在表面匹配准确性方面没有证明与当前标准神经导航系统的等价性或优越性.
- 需要进一步的研究,以提高MR导航准确性,用于临床神经外科应用.
- 该方法为评估未来的MR导航系统提供了一种实用方法.