机器人辅助导航系统的临床性能与传统的自由手技术相比,用于皮肤穿越胸腺针活检的临床性能
Yifan Jing1,2, Jian Jing1,2, Jiayi Liu3
1Department of Interventional Radiology, The Second affiliated Hospital of Soochow University, 1055 Sanxiang Road, Suzhou, China.
Scientific reports
|February 18, 2025

概括
与自由手技术相比,机器人辅助皮肤穿越胸腺针活检 (PTNB) 是可行的和安全的,减少了手术时间和肺胸部等并发症. 这种机器人系统最大限度地减少了操作员体验的变化,从而改善了PTNB的结果.
科学领域:
- 医学技术 医学技术 医学技术
- 干预性放射学是干预性的放射学.
- 手术机器人手术机器人手术机器人手术机器人手术机器人
背景情况:
- 皮肤穿越胸腺针活检 (PTNB) 对于诊断肺病变至关重要.
- 传统的自由手PTNB依赖于操作员,并与肺胸部等并发症有关.
- 导航系统的进步为PTNB的安全性和效率带来了潜在的改善.
研究的目的:
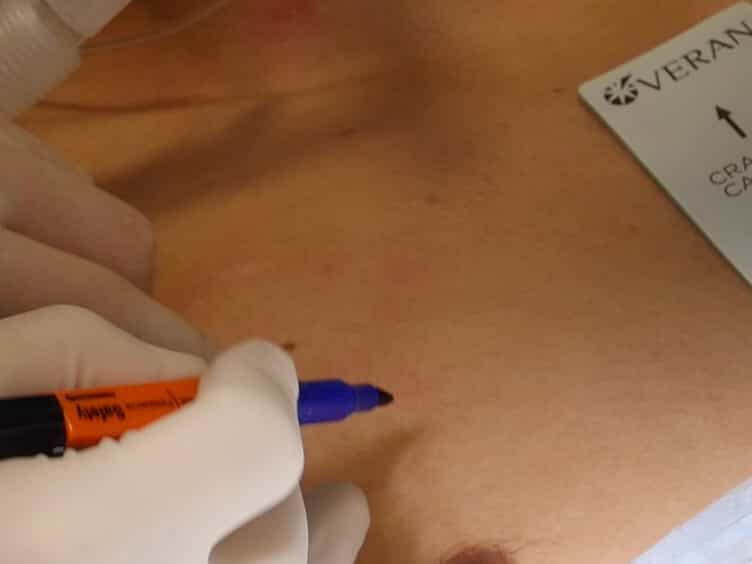
- 评估PTNB机器人辅助导航系统的可行性和安全性.
- 将机器人辅助的PTNB与传统的自由手技术进行比较.
- 评估机器人辅助PTNB在不同操作员经验水平的普遍性.
主要方法:
- 一项比较研究涉及50名接受机器人辅助PTNB的患者和200名接受自由手PTNB的患者.
- 使用倾向分数匹配 (PSM) 来创建可比的组.
- 评估的结果包括手术时间,穿刺次数,CT扫描和并发症率 (肺胸病,出血).
主要成果:
- 机器人辅助的PTNB显著减少了穿刺次数,CT扫描和整体手术时间 (P <0.05).
- 在机器人辅助PTNB (P = 0.05) 观察到肺胸部发病率明显较低.
- 总体上,不良事件发生率相似,但机器人辅助在肺胸部和出血方面显示出更好的安全概况. 无论操作员的经验如何,结果都是一致的.
结论:
- 机器人辅助PTNB是一种可行的,安全的替代自由手技术.
- 机器人系统有效地减少了手术时间和并发症,特别是肺胸部.
- 这项技术将操作员经验的影响降到最低,这表明其广泛的临床适用性.