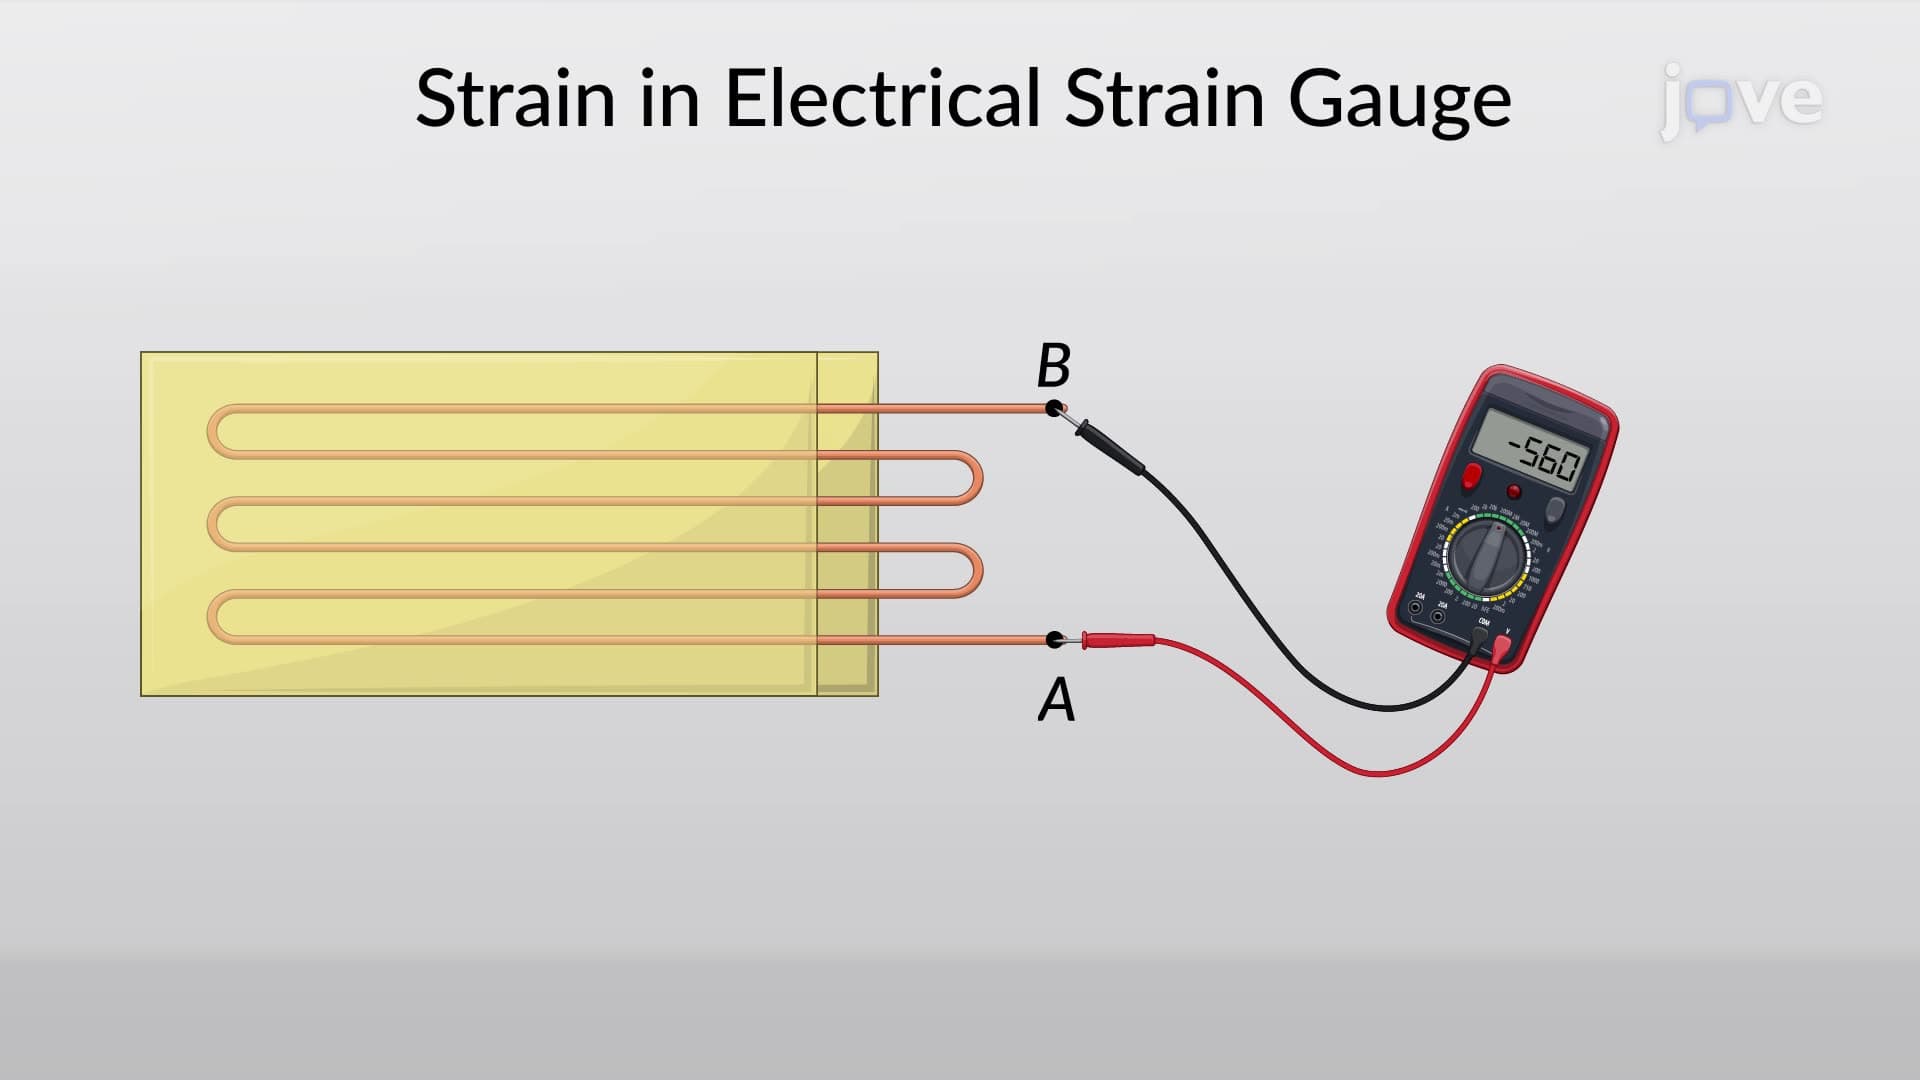
相关实验视频
Updated: May 25, 2025
10:32

Fabrication Process of Silicone-based Dielectric Elastomer Actuators
Published on: February 1, 2016
33.5K
基于中空纤维的应变传感器,具有可取的模量和有效变形的灵敏度,用于精巧的电弹性钢圆柱式驱动器
Yang Zhang1, Keqi Deng1, Tingting Shen1
1Pen-Tung Sah Institute of Micro-Nano Science and Technology, Xiamen University, 361005, Xiamen, China.
Microsystems & nanoengineering
|February 26, 2025

概括
研究人员开发了一种新型的低模块应变传感器,该传感器使用在空心TPU纤维上的石墨片. 这种传感器可以为软执行器和智能软机器人提供精确的自感.
科学领域:
- 软机器人软机器人 软机器人
- 材料科学是一种材料科学.
- 传感器技术 传感器技术
背景情况:
- 软式执行器,就像电动弹性体一样,提供了灵活性,但需要精确的形状和位置监控.
- 现有的灵活传感器往往与软执行器的模量不匹配,妨碍了它们的运动.
- 对于软机器人系统的有效控制和运行,自主感知是必不可少的.
研究的目的:
- 开发一种与软执行器兼容的低模块应变传感器.
- 为了将这种传感器集成到电电弹性体圆柱式执行器中,以实现精确的自身感应.
- 在功能软机器人原型中展示传感器的实用性.
主要方法:
- 在空洞TPU纤维 (HTF) 上使用激光诱导的细胞石墨片 (CGF) 制造应变传感器.
- 利用静电自组装来创建一个混合感应单元,具有软基板和刚性导电路径.
- 传感器属性的表征,包括模量,测量因子,响应时间和检测极限.
主要成果:
- 传感器在特定的应变范围内表现出低模量 (~0.155 MPa) 和高度因子 (220.3).
- 实现了快速的响应和恢复时间 (31/62毫秒) 和低检测极限 (0.1%的菌株).
- 成功集成到电电弹性起动器上允许精确测量变形,使软机器人原型能够检测其运动.
结论:
- 开发的低模块传感器克服了软执行器中的模块不匹配问题.
- 这种传感器可以为先进的软机器人应用提供高精度的自身感知.
- 拟议的方案为创造具有增强感知能力的智能软机器人提供了一条新的途径.