探索部外骨架对非残疾人的步行平衡持续中侧扭矩应用的影响

概括
一个机器人部外骨通过改变步骤宽度显著影响步行平衡. 这项技术有望改善感觉运动或部强度缺陷的个体的平衡.
科学领域:
- 生物力学 生物力学
- 机器人技术 机器人技术 机器人技术
- 人类运动科学科学 人类运动科学
背景情况:
- 中侧平衡对于步行稳定至关重要.
- 机器人外骨架可能有助于平衡.
- 有限的研究存在于部外骨架的前面平面步行效应.
研究的目的:
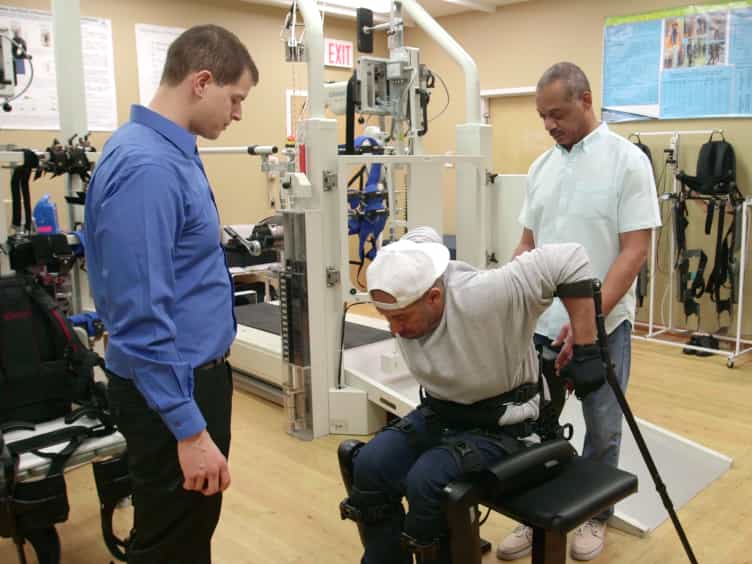
- 研究一个中侧活跃的机器人部外骨架对非残疾人的平衡指标的影响.
- 为了检查连续的中侧扭矩如何影响正面平面行走平衡.
- 为了评估外骨诱导的步骤宽度变化对抗变化的影响.
主要方法:
- 参与者在五种条件下行走,不同的连续中侧部扭矩.
- 条件包括没有扭矩,允许步幅变化,并且抵御步幅变化.
- 余额使用净外部矩,干部摆动和稳定性边际进行评估.
主要成果:
- 当脚步宽度被外骨架改变时,观察到对平衡指标的显著影响.
- 在前面平面平衡中发现了一致的趋势.
- 与允许变化相比,抵抗步骤宽度变化导致平衡变化不那么明显.
结论:
- 中侧活跃的部外骨架可以显著影响步行平衡,特别是在改变步幅时.
- 这些发现为设计关节外骨架的控制策略提供了洞察力.
- 这项技术可以增强中侧平衡对于有感觉运动或部肌肉缺陷的个体.