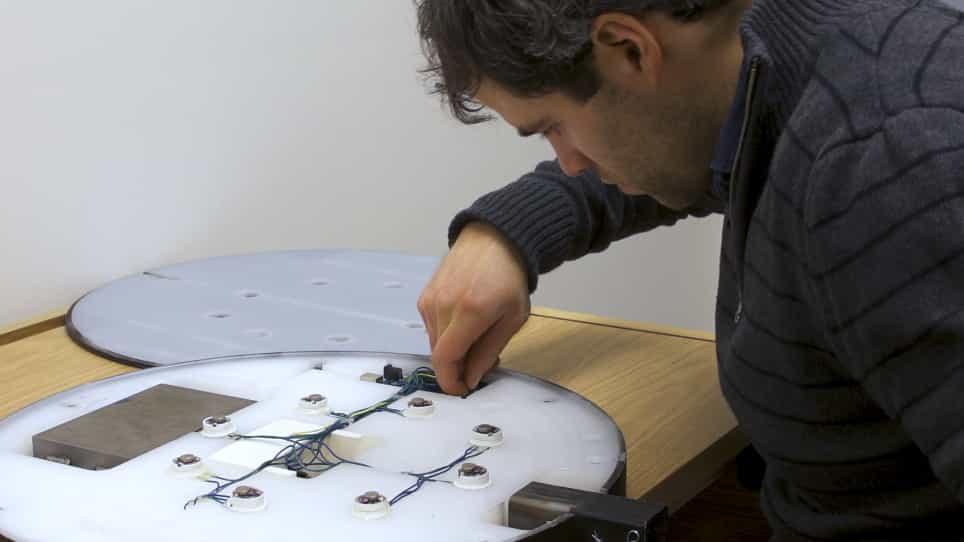

一个无阻力坐立康复系统与多感官反相结合

概括
这项研究介绍了一种创新的Sit to Stand (STS) 机器人系统,该系统提供适应性辅助,使患者能够恢复独立. 该系统动态调整支持,并提供实时反,以有效的康复.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 康复工程 康复工程
- 生物力学 生物力学
背景情况:
- 坐到站 (STS) 对于日常生活至关重要,但对康复具有挑战性.
- 目前的机器人系统经常限制患者的运动,阻碍了独立恢复.
- 需要适应性康复系统来促进自主运动.
研究的目的:
- 设计和提出一个智能STS机器人康复系统.
- 开发一个系统,只在需要时帮助患者,促进独立.
- 为了使动态的难度调整,并提供实时的多感官反.
主要方法:
- 介绍了一种新的STS康复系统设计.
- 该系统采用了两阶段的协助过程.
- 它包含一个多感官反机制,并产生运动后的进度评分.
主要成果:
- 拟议的系统提供适应性辅助,只支持故障的运动部件.
- 它允许在治疗期间进行动态的难度调整.
- 实时反和进度评分已集成,以加强监控.
结论:
- 开发的STS康复系统通过提供有针对性的援助来支持患者的独立性.
- 动态难度和实时反增强了康复过程.
- 该系统为患者和治疗师提供客观的进度跟踪.
更多相关视频
 11:06
A Human-machine-interface Integrating Low-cost Sensors with a Neuromuscular Electrical Stimulation System for Post-stroke Balance Rehabilitation
Published on: April 12, 2016
10.4K
 08:40
Quantifying Arms and Legs Contributions during Repetitive Electrically-Assisted Sit-To-Stand Exercise in Paraplegics: A Pilot Study
Published on: November 11, 2022
1.1K