机器人多学科子宫内膜异位症手术与多内脏切除:评估短期可行性和安全性结果
Joseph Do Woong Choi1,2, Lauren Hofmann3, Andrew Craig Lynch1,4
1Australian Robotic Colorectal Surgery, Sydney Adventist Hospital, Sydney, New South Wales, Australia.
ANZ journal of surgery
|March 5, 2025

概括
机器人辅助手术对于复杂的子宫内膜异位症,需要多内脏切除,是可行的和安全的. 这种方法证明了短的手术时间,最小的血液损失,以及在高容量中心的短期并发症.
科学领域:
- 最少侵入性的手术
- 妇科瘤学 妇科瘤学
- 手术机器人手术机器人手术机器人手术机器人
背景情况:
- 有限的文献存在于机器人手术复杂的子宫内膜异位症与多内脏切除.
- 人们对机器人手术的兴趣日益增长,需要对先进的妇科手术进行评估.
研究的目的:
- 评估机器人辅助手术对复杂子宫内膜异位症的短期可行性和安全性,需要多学科投入.
- 报告来自一个大量的机器人手术设施的结果.
主要方法:
- 从单个中心前性收集数据的回顾性研究.
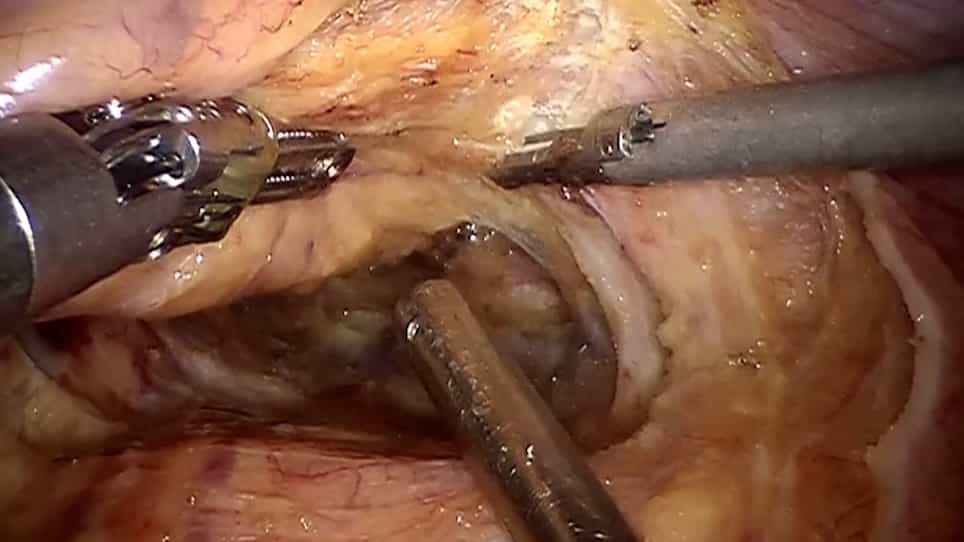
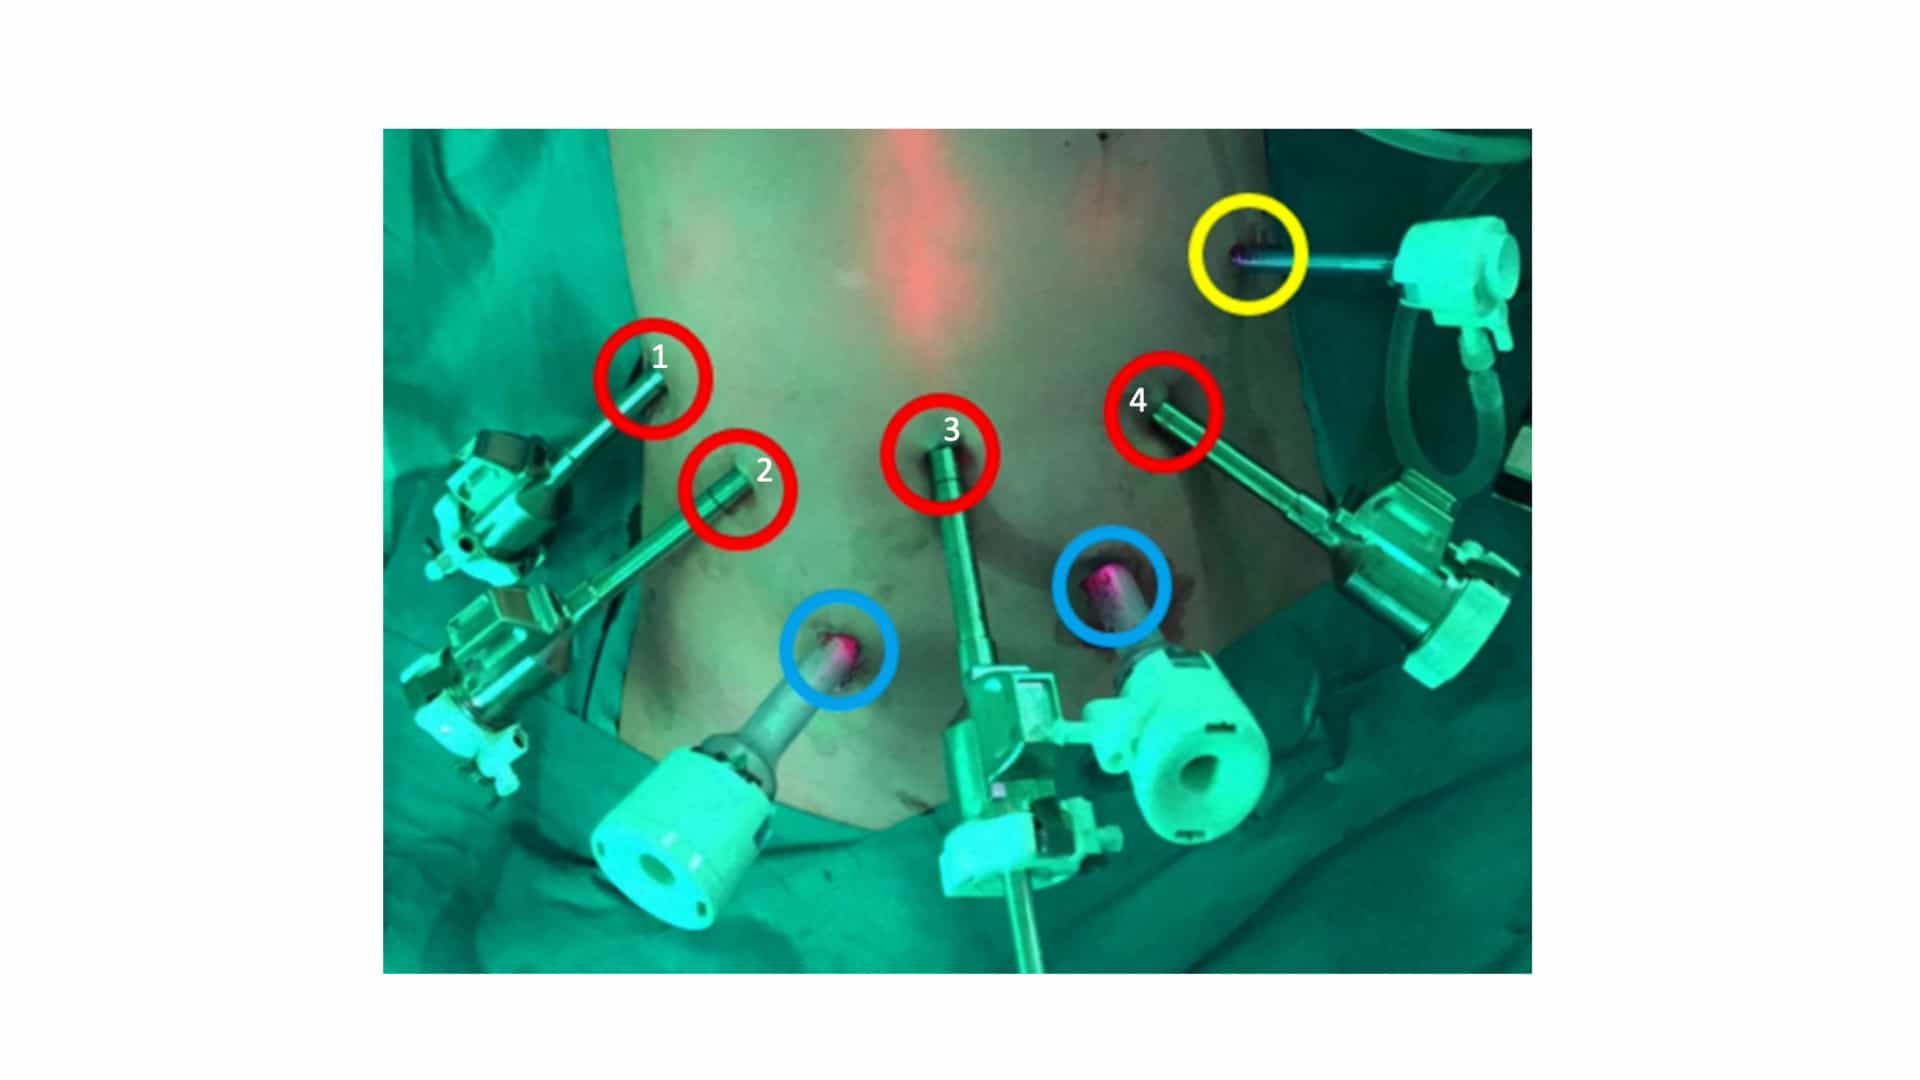
- 使用达芬奇Xi系统进行计划的多学科机器人手术的58名患者的分析 (2018年1月 - 2024年7月).
- 包括人口统计,手术和30日术后数据.
主要成果:
- 严重子宫内膜异位症的高发病率 (94.82%) (ASRM 3-4级).
- 常见的手术包括子宫切除,切除和并发性结肠直肠切除 (例如,直肠切除,细分切除).
- 低并发症率 (5.17%克拉维恩-丁多≥2),0%转化,血损失最小 (中位数为100毫升),住院时间短 (中位数为3天).
结论:
- 机器人辅助手术是一种可行且安全的方法,用于复杂的子宫内膜异位症与多内脏切除.
- 该技术提供了短的手术时间,可接受的血液损失,以及最小的短期术后并发症.
- 这支持其在高容量中心用于具有挑战性的妇科病例的使用.