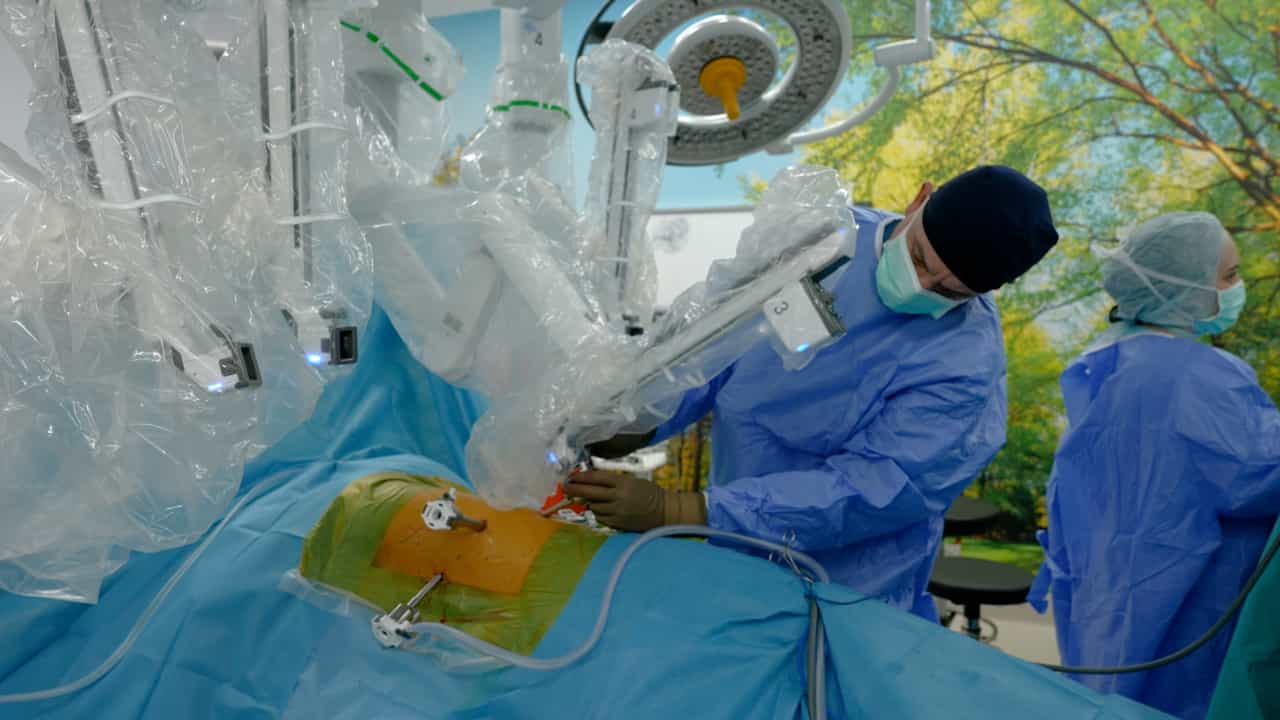
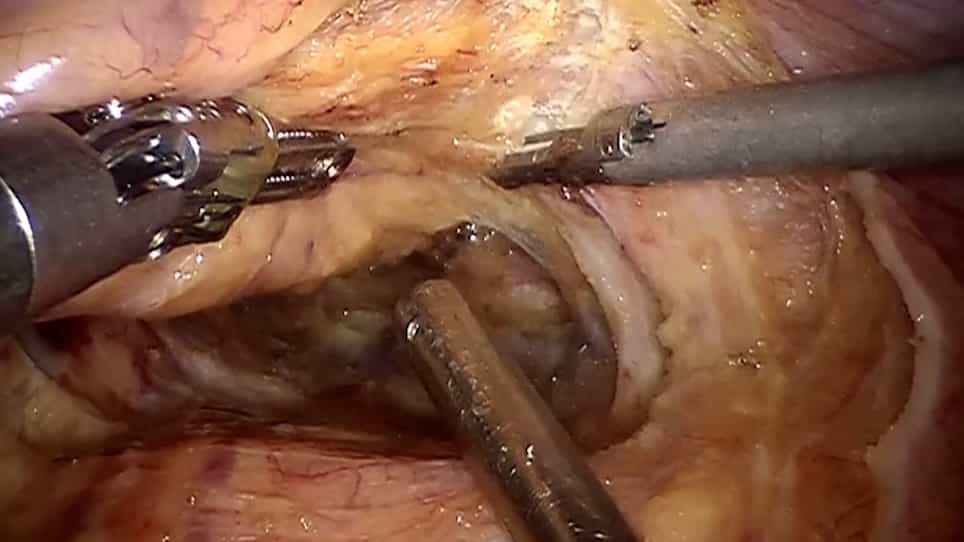
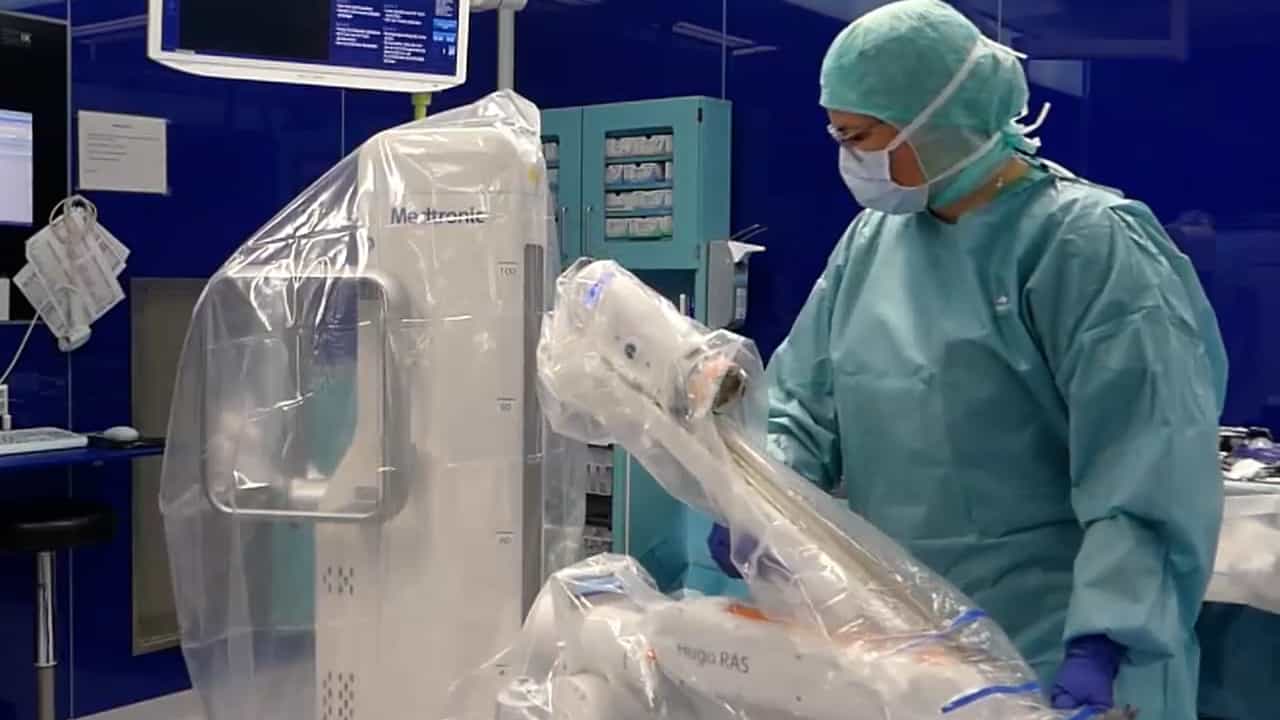
在妇科瘤学中,Hugo机器人辅助手术 (RAS) 系统的新型端口和手臂放置策略:初步经验和技术考虑
Hiroaki Komatsu1, Koji Yamamoto1, Kohei Hikino1
1Department of Obstetrics and Gynecology, School of Medicine, Tottori University Faculty of Medicine, Yonago, Japan.
Asian journal of endoscopic surgery
|March 5, 2025

概括
优化Hugo机器人辅助手术 (RAS) 系统配置可以改善人体工程学和工作流程. 这种精细的策略增强了妇科瘤手术的外科环境.
科学领域:
- 最少侵入性的手术
- 妇科瘤学 妇科瘤学
- 机器人辅助外科手术 (RAS) 是一种
背景情况:
- 雨果RAS系统为最小侵入性妇科瘤学提供了潜力.
- 最佳的端口和机器人臂配置需要进一步的研究.
- 这项研究解决了对精细化Hugo RAS系统策略的需求.
研究的目的:
- 为Hugo RAS系统引入一个优化的端口放置和机器人臂安排.
- 将新配置的性能与以前的设置进行比较.
- 改善妇科手术过程中的外科工作流程和人体工程学.
主要方法:
- 开发了一种新的配置,右侧有三个手臂,左侧有一个手臂.
- 在两个早期子宫内膜癌病例中应用了这种配置.
- 评估了手术时间,血液损失和程序效率.
主要成果:
- 两个程序的成功完成.
- 改进了仪器关节和减少了手臂碰撞.
- 改进了工作流程,人体工程学和操作领域的扩展.
结论:
- 优化的Hugo RAS配置改善了手术环境和效率.
- 尽量减少仪器干扰,并促进样本检索.
- 需要对更大的队列进行进一步的研究,以验证研究结果并制定指导方针.