
机器人辅助的逆关节淋巴结剖析:定义选择参数-一种B-SAFE方法
K Haq1, D Chia2, U M Haroon2
1The Urology Centre, Guy's and St Thomas' NHS Foundation Trust, London, UK. Kamran.haq@gstt.nhs.uk.
Journal of robotic surgery
|March 11, 2025

概括
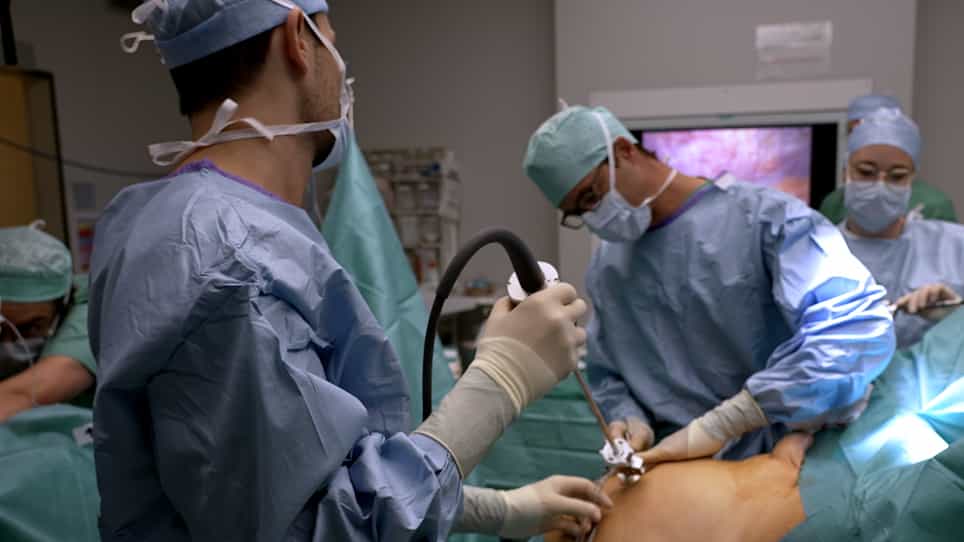
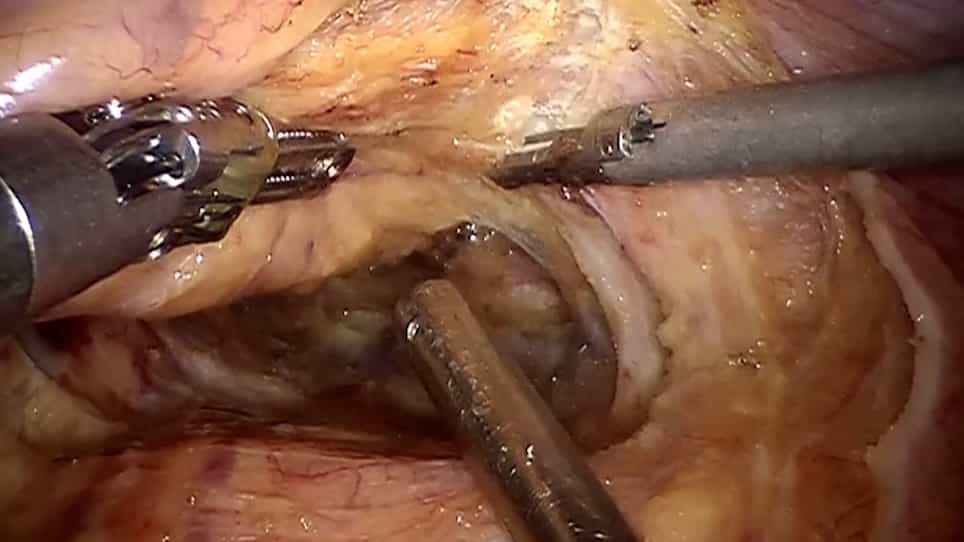
机器人逆腺淋巴结解剖 (RRPLND) 对丸癌是安全有效的,具有可靠的治疗方法.
科学领域:
- 泌尿器科 泌尿器科 泌尿器科 泌尿器科
- 手术瘤学手术瘤学
- 最少侵入性的手术
背景情况:
- 逆皮质淋巴结解剖 (RPLND) 是丸癌管理中的一个关键组成部分.
- 机器人RPLND (RRPLND) 在精度和恢复方面提供了潜在的优势.
- 标准化的选择标准对于优化RRPLND结果至关重要.
研究的目的:
- 使用"B-SAFE"系统定义RRPLND的选择参数.
- 根据这些标准,评估RRPLND的瘤和外科外科结果.
- 为了比较RRPLND的结果与传统的开放RPLND.
主要方法:
- 对57名接受RRPLND (2017-2023) 的患者进行了回顾性分析.
- 在机器人案例选择中应用"B-SAFE"标准.
- 与57名接受开放RPLND的患者队列进行比较.
主要成果:
- 在RRPLND集团中,没有要求进行公开转换.
- 与开放式RPLND相比,RRPLND显示了较短的停留时间 (2vs6天) 和减少的血液损失 (130vs865毫升).
- 在RRPLND和开放RPLND之间观察到类似的瘤结果 (正边缘率) 和并发症率,在RRPLND中节点产量更高.
结论:
- "B-SAFE"系统提供了有效的参数,用于选择适合RRPLND的案例.
- RRPLND 实现了优秀的短期瘤治疗结果,术后发病率最低,住院时间短.
- 越来越多的经验允许扩大选择标准,包括更复杂的案例.