一种新的机器人技术,用于在胃管重建过程中创建后路径
Toshikatsu Tsuji1, Noriyuki Inaki1, Kenta Doden1
1Department of Gastrointestinal Surgery/Breast Surgery, Kanazawa University Graduate School of Medical Science, Kanazawa, Japan.

概括
一种新的机器人技术简化了为食道切除术重建创建一个后面的路径. 这种微创手术方法是安全的,可行的,快速的,没有报告的膜损伤或出血.
科学领域:
- 手术瘤学手术瘤学
- 最少侵入性的手术
- 机器人手术 机器人手术
背景情况:
- 在食道切除术后最优的重建路线被争论.
- 背侧路线提供较低的致命并发症风险,但会带来出血和胸腔损伤的风险.
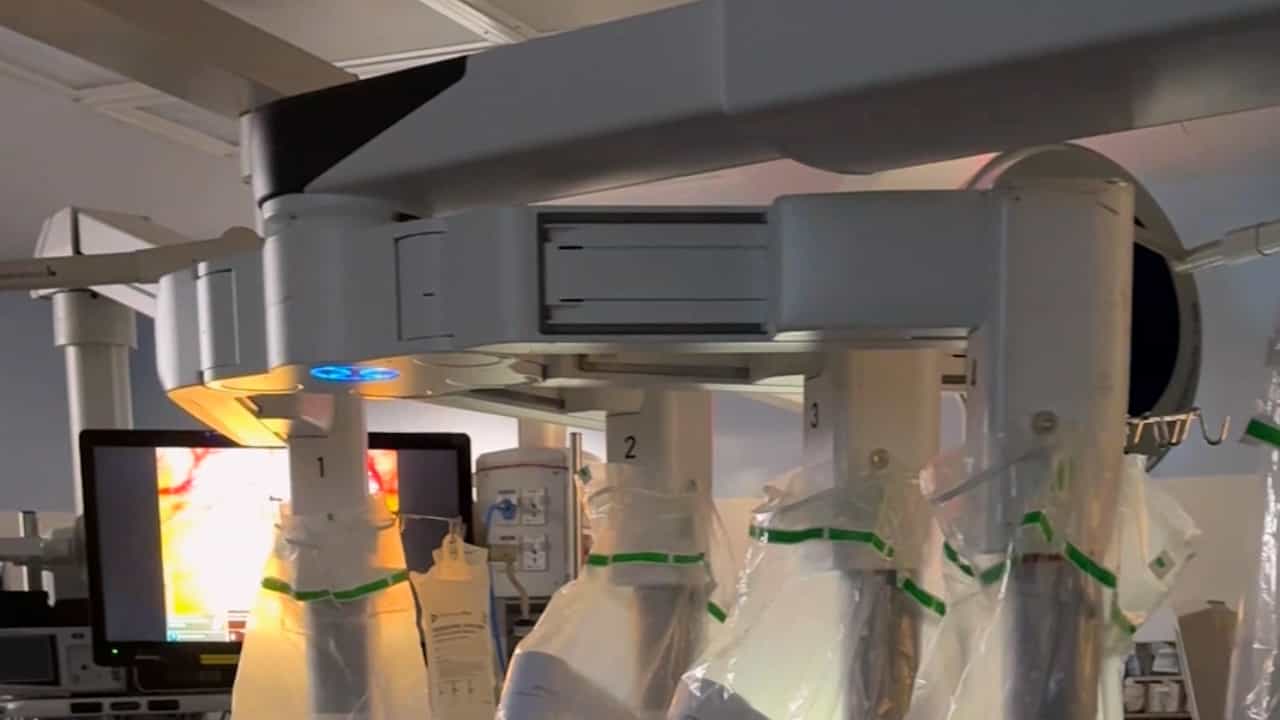
- 介绍了一种用于创建逆向路线的新型机器人技术.
研究的目的:
- 评估新型机器人技术的安全性和可行性,以创建一个后方路线.
- 使用这种机器人方法来评估后方路线创建所需的时间.
- 为了比较外科医生之间的背向路线创建时间.
主要方法:
- 对43名患有食道癌的患者进行了回顾性分析.
- 机器人辅助的最小侵入性食道切除术与机器人背外路线重建.
- 对临床病理学发现和术后结果的分析.
主要成果:
- 创建后方路线的中位时间为9分钟.
- 没有观察到肺部损伤或术后出血的病例.
- 在这四位外科医生中,创作时间没有显著差异.
结论:
- 机器人创建后背路线是一个简单且易于学习的程序.
- 该技术在食道切除术后的胃管重建中是安全和可行的.
- 这种机器人方法最大限度地降低了与传统的背向路线创建相关的风险.