基于规定的性能功能的滑动模式控制及其对基于SEA的下肢外骨架的应用
Feilong Zhang1,2, Tian Wang3, Liang Zhang4
1State Key Laboratory of Robotics, Shenyang Institute of Automation, Chinese Academy of Sciences, Shenyang, China.
Frontiers in robotics and AI
|March 19, 2025

概括
这项研究引入了对离散系统的自适应滑动模式控制,提高了跟踪精度. 增强方法适应系统变化,保持性能在定义的范围内,以便更好地控制.
科学领域:
- 控制工程 控制工程 控制工程
- 机器人技术 机器人技术 机器人技术
- 系统科学 系统科学
背景情况:
- 滑动模式控制 (SMC) 提供了稳定性,但在离散时间系统中经常存在局限性.
- 规定的性能控制 (PPC) 确保跟踪错误保持在定义的范围内,但可以是刚性的.
- 对于离散系统的现有PPC方法可能缺乏适应模型不确定性的适应性.
研究的目的:
- 为离散时间系统开发一种更具普遍适用性和适应性的滑动模式控制器.
- 通过解决其固定结构的局限性来增强规定的性能控制方法.
- 为了改善系统的短暂特征,如流性和响应速度,即使在模型不准确的情况下.
主要方法:
- 提出了一种新的滑动模式控制策略,将控制器分成两个不同的部分.
- 规定的性能控制 (PPC) 原则被分析并适用于离散时间系统.
- 集成基于模型的控制方法来取代线性组件,允许系统特定的适应.
- 引入一个惩罚常量来调整在规定的性能域内的短暂特征.
主要成果:
- 拟议的控制器在预定义的融合区内保持跟踪错误.
- 控制器表现出对不准确的系统模型有更强的适应能力.
- 通过惩罚常数,可以提高系统的流性和响应速度.
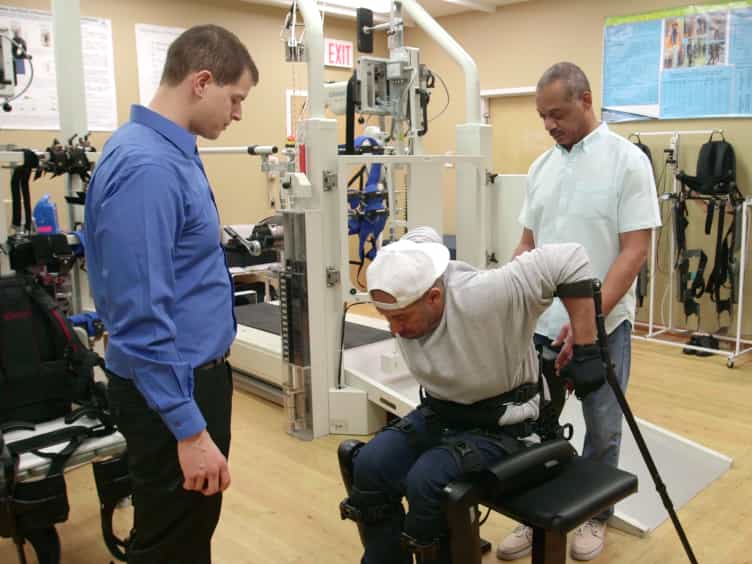
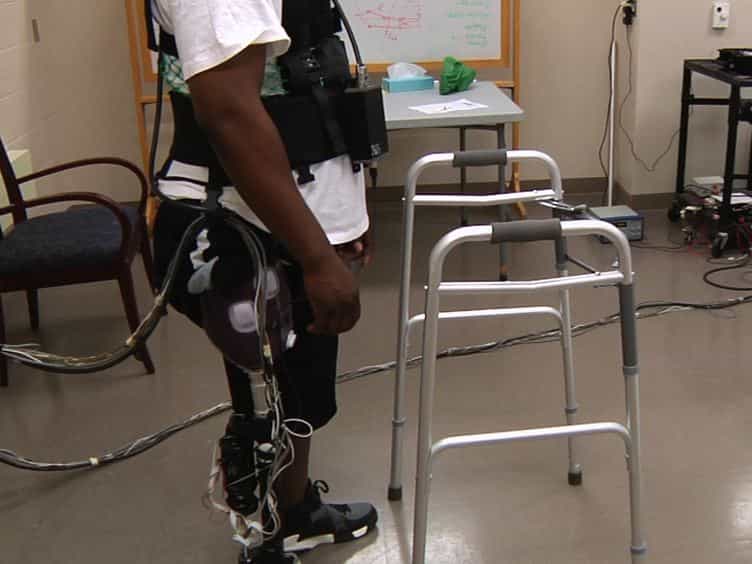
- 通过数值模拟和实际的下肢外骨架实验来验证有效性.
结论:
- 开发的自适应滑动模式控制器有效地解决了在离散系统中固定结构PPC的局限性.
- 该方法通过允许适应模型不确定性和调整暂时行为来提高系统性能.
- 该方法为控制工程应用,特别是机器人技术中提供了更通用和更强大的解决方案.