相关实验视频
Updated: Jul 2, 2026
18:11

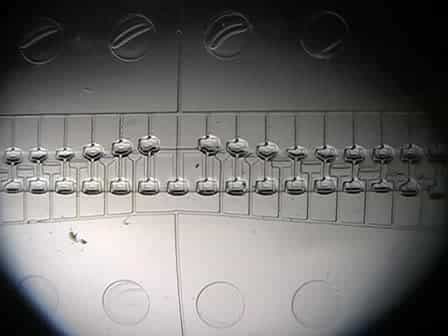
Microfluidic Chips Controlled with Elastomeric Microvalve Arrays
Published on: October 1, 2007
21.0K
按需的光控制运动由溶剂驱动的中位素对齐开关启用
Pingping Wu1, Rongwei Kou2, Shuai Huang2
1School of Chemistry and Chemical Engineering, Xi'an University of Architecture and Technology, Xi'an 710055, China.
Lab on a chip
|March 19, 2025

概括
研究人员开发了一种新的溶剂处理方法,以可逆地改变聚合物网络中的亚博二甲基对齐. 这使得软机器人和液相执行器的光触发行为多样化.
科学领域:
- 材料科学 材料科学 材料科学
- 聚合物化学 聚合物化学
- 软机器人软机器人 软机器人软机器人
背景情况:
- 亚二介质素是软机器人的关键光响应材料,由于跨异体化.
- 聚合物网络中的中位素对齐决定了光触发,但在初始处理后通常是固定的.
- 操作模式的有限多样性源于改变预先确定的中位素对齐的困难.
研究的目的:
- 引入一种易于溶剂处理的方法,以可逆地改变聚合物网络中的中位素对齐.
- 为了使可调和多样化的光激活行为在阿佐基材料.
- 在液体环境中展示光响应膜的新型应用.
主要方法:
- 制备含有亚博的聚合物膜.
- 应用一种新型溶剂处理,以诱导中位素对齐的可逆变化.
- 通过紫外线照射诱导和观察光激发行为.
- 用于液相应用的光驱动膜的演示.
主要成果:
- 溶剂处理有效地和可逆地改变了聚合物网络内的亚博二烯中原体的对齐.
- 经过处理的膜在紫外线照射下表现出可逆光激活.
- 成功展示了一种能够在液体中浮动和沉没的光驱动膜.
结论:
- 一种易于溶剂处理的方法允许对中位素对齐进行可逆控制,增强光激活多样性.
- 这种方法对于设计和制造用于液相应用的新型阿佐起动器具有重要意义.
- 该研究为开发先进的软机器人系统和响应性材料开辟了新的途径.