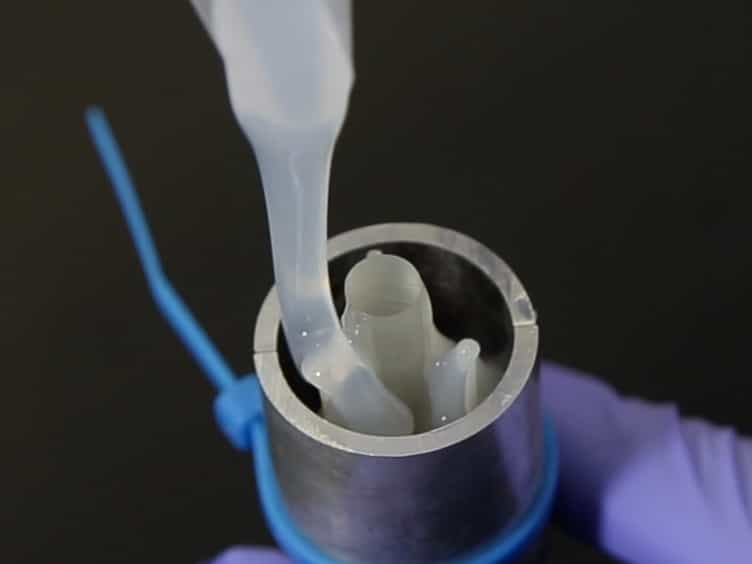
一个模块化,机械膝盖模型用于开发和验证机器人测试方法
Lesley R Arant1,2, Jabneel Cardona-Perez3,4, Joshua D Roth5
1Department of Biomedical Engineering, University of Wisconsin-Madison, 1111 Highland Avenue Room 5059, Madison, WI 53706.
Journal of biomechanical engineering
|March 22, 2025

概括
一个新的机械膝盖模型为机器人测试提供了对尸体样本的一致的替代方案. 该模型有助于验证机器人测试方法和对带张力测量中的基准测试错误.
科学领域:
- 生物力学 生物力学
- 整形外科工程 整形外科工程
- 机器人在医学中的机器人
背景情况:
- 六度自由度的机器人测试对于使用尸体样本了解膝盖生物力学至关重要.
- 尸体膝盖在验证和实验室间比较方面存在挑战,因为它们的可变性和广泛的准备.
- 需要标准化方法来克服机器人膝盖测试中与尸体组织相关的局限性.
研究的目的:
- 开发一个模块化,机械膝盖模型用于机器人测试,复制人类尸体膝盖生物力学.
- 使用开发的膝盖模型来使用叠加方法对带张力测量的误差进行基准测试.
- 建立一个可靠的工具,用于验证在膝盖生物力学研究中的机器人测试方法.
主要方法:
- 设计了一个模块化膝盖模型,其中包括股骨和骨组成部分,受关节几何和带幻象的限制.
- 采用机器人测试系统,在各种负载条件下测量动力-动力学关系 (前后,形-形,内外旋转).
- 修改了膝盖模型,通过调整二级限制装置,带幻象绑定,并结合骨关节炎特征来实现可变的生物力学反应.
主要成果:
- 机械膝盖模型表现出与人类尸体膝盖相似的松性.
- 大多数模型并没有完全复制在尸体膝盖中观察到的依赖曲的动力学.
- 在膝盖模型中,叠加计算的侧侧附带带张力中的错误与尸体膝盖中的错误相似.
结论:
- 开发的模块化机械膝盖模型作为尸体膝盖的生物机械代表替代品.
- 该模型是开发和验证膝盖生物力学机器人测试方法的宝贵工具.
- 它促进了标准化和可重复的机器人测试,克服了尸体变化的局限性.