
通过使用Saroa手术系统进行体内评估,以评估因各种抓取力造成的组织损伤
Hiroyasu Nakashima1, Yuichiro Ueda2, Yoko Miyanari2
1Department of Thoracic, Breast and Endocrine, and Pediatric Surgery, Fukuoka University School of Medicine, 7-45-1 Nanakuma, Jonan-ku, Fukuoka, 814-0180, Japan. nhs47.nakashima@gmail.com.
Scientific reports
|March 24, 2025

概括
像Saroa系统一样,具有触觉反的机器人辅助手术可以减少器官损伤. 研究表明,较高的抓取力会导致更大的肺和肝脏组织损伤,这凸显了机器人手术中触觉感觉的必要性.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 手术技术 手术技术
- 组织病理学 组织病理学
背景情况:
- 机器人辅助手术提供精度,但缺乏触觉反,可能导致并发症.
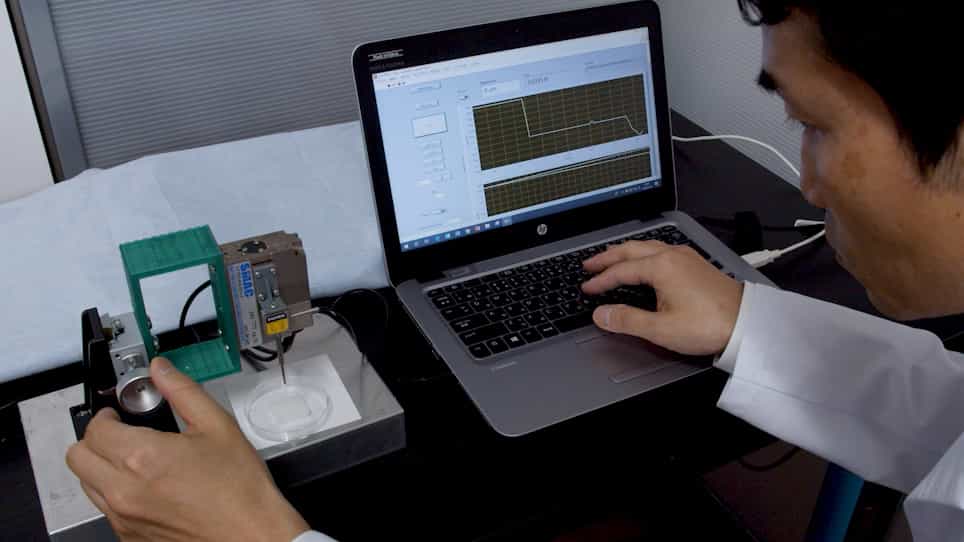
- 萨罗阿手术系统集成了触觉反,可调节的抓取力.
研究的目的:
- 通过使用Saroa手术系统来研究各种抓取力造成的组织损伤.
- 评估Saroa系统的触觉反在预防手术内器官损伤方面的有用性.
主要方法:
- 萨罗亚系统的子抓住了小狗的器官 (肺,食道,大动脉,肝脏,脏,肠道) 在1,2和3N的1,2,4分钟.
- 进行了组织学评估,以评估组织损伤.
主要成果:
- 抓住力显著损坏了肺和肝脏组织.
- 较高的力度与脆弱器官的更严重损伤相关.
- 其他器官 (食道,大动脉,脏,肠道) 没有显著损伤.
结论:
- 肺和肝脏在机器人手术期间更容易受到机械压力.
- 萨罗亚系统的触觉反功能可以减轻手术内器官损伤,特别是在肺和肝脏手术中.