
医疗自动引导车辆的避障策略和路径规划基于驼迁徙的生物特征
Jing Hu1, Junchao Niu1, Bangcheng Zhang2
1School of Mechatronical Engineering, Changchun University of Science and Technology, Changchun 130022, China.
Biomimetics (Basel, Switzerland)
|March 26, 2025

概括
这项研究介绍了医院中自动引导车辆 (AGV) 的新生物阻碍回避策略. 这种灵感来自羊的方法提高了实时导航,成功地避免了静态和动态障碍.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 人工智能的人工智能
- 生物模拟技术是生物模拟的
背景情况:
- 自动引导车辆 (AGV) 对于医疗机构的患者运输至关重要.
- AGV 遇到动态和静态障碍的实时挑战,影响效率和安全.
- 现有的导航算法需要对复杂的医疗环境进行增强.
研究的目的:
- 开发和验证医疗环境中AGVs的生物阻碍回避策略.
- 通过整合适应性行为来提高AGV的实时导航能力.
- 为了提高AGV路径规划的成功率和预测范围.
主要方法:
- 改进了传统的人工潜力场和动态窗口算法,使用驼迁移特征.
- 整合了新的潜在现场力量点,以加强导航.
- 增加了动态窗口大小,以改善预测范围.
主要成果:
- 生物战略有效地避免动态和静态障碍同时.
- 实现了34%的路径规划成功率的增加.
- 减少了33%的运行时间和1%的平均路径长度.
结论:
- 拟议的生物阻碍回避策略提高了动态和静态环境中的AGV导航.
- 该方法为医疗保健中高效,安全和快速的AGV操作提供了理论基础.
- 该战略有助于将先进的导航集成到患者运输系统中.

相关概念视频
 00:53
Migration
Migration is long-range, seasonal movement from one region or habitat to another. This common strategy, carried out by many different organisms around the world, is an adaptive response that typically corresponds to changes in an organism’s environment, like resource availability or climate. Migrations can involve huge groups of thousands of animals as well as single individuals traveling alone and can range from thousands of kilometers to just a few hundred meters.
 01:21
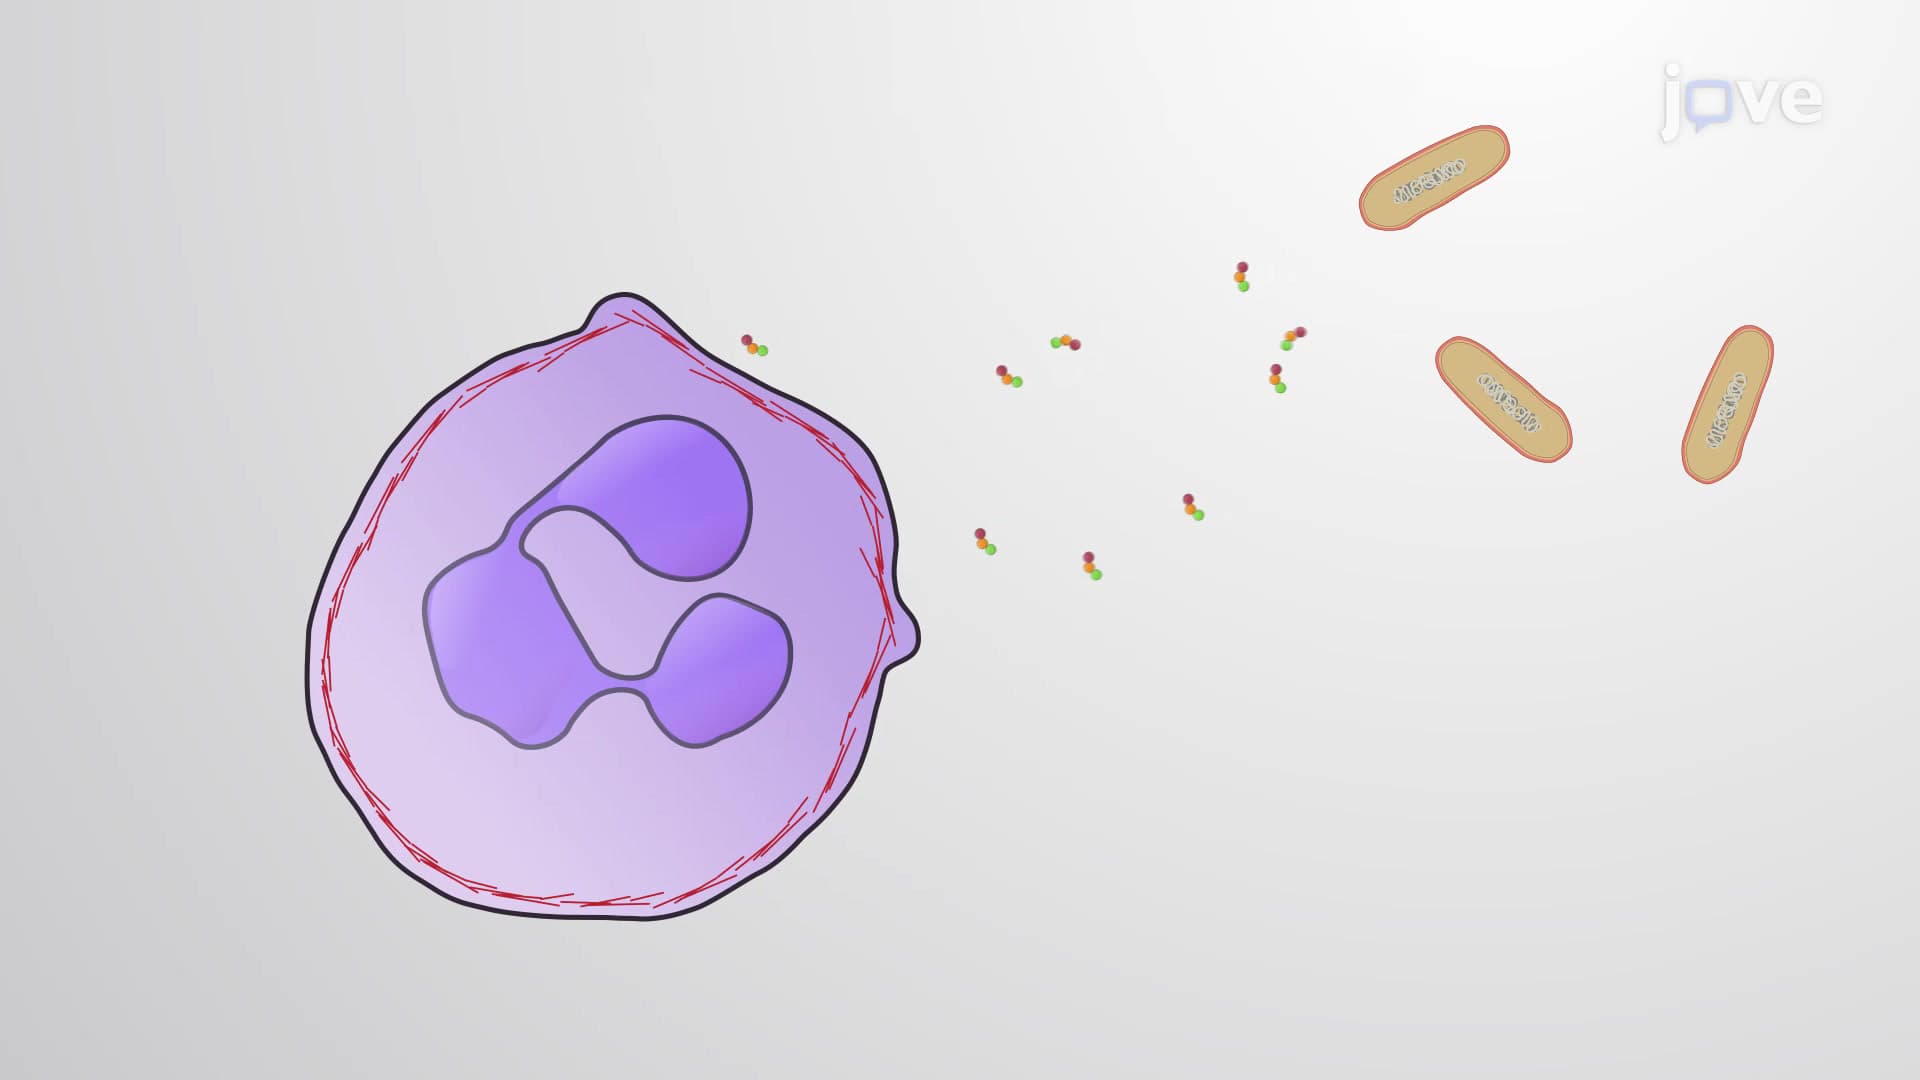
Chemotaxis and Direction of Cell Migration
Cells can detect chemical cues in their environment and reorganize the cytoskeleton to migrate toward them or away from them. This directional migration, called chemotaxis, is essential during embryogenesis and development, immune response, tissue repair and regeneration, and reproduction. These chemical cues can either attract or repel the cell's movement. For example, axon development is determined by a combination of chemoattractants and chemorepellents that direct the growing axon towards...