相关实验视频
Updated: Jul 14, 2026
14:45

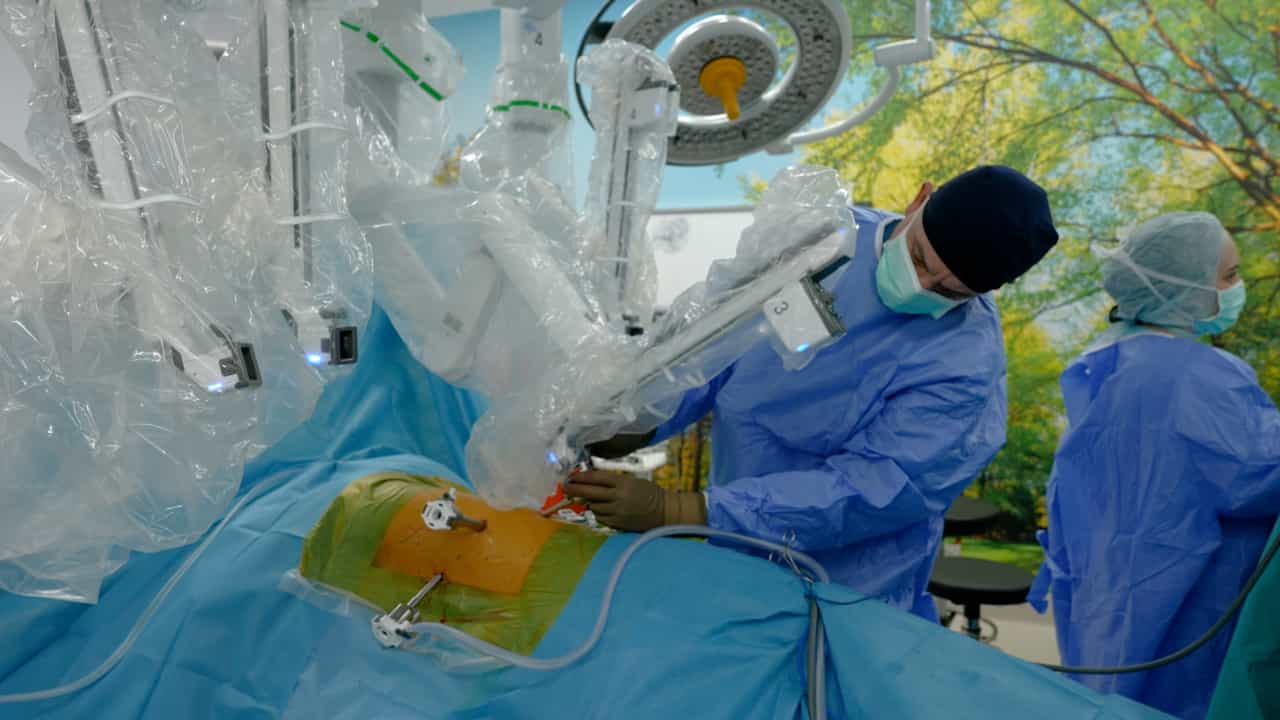
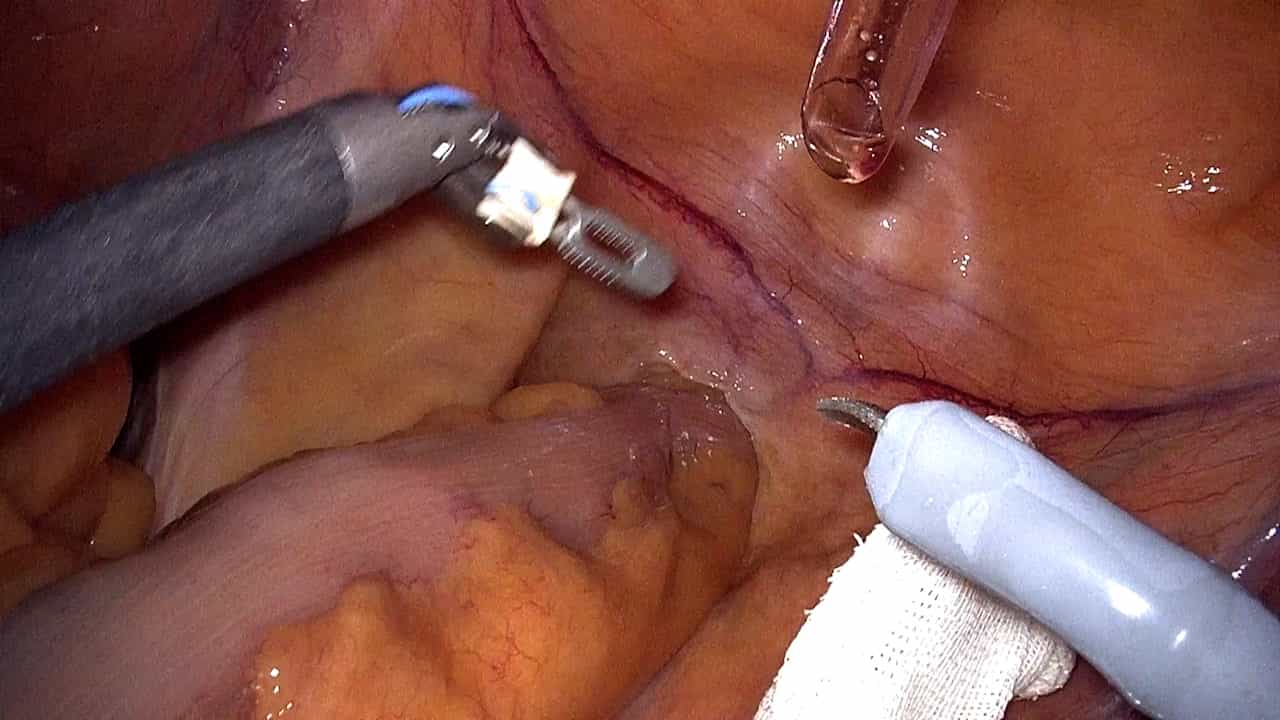
Technical Detail for Robot Assisted Pancreaticoduodenectomy
Published on: September 28, 2019
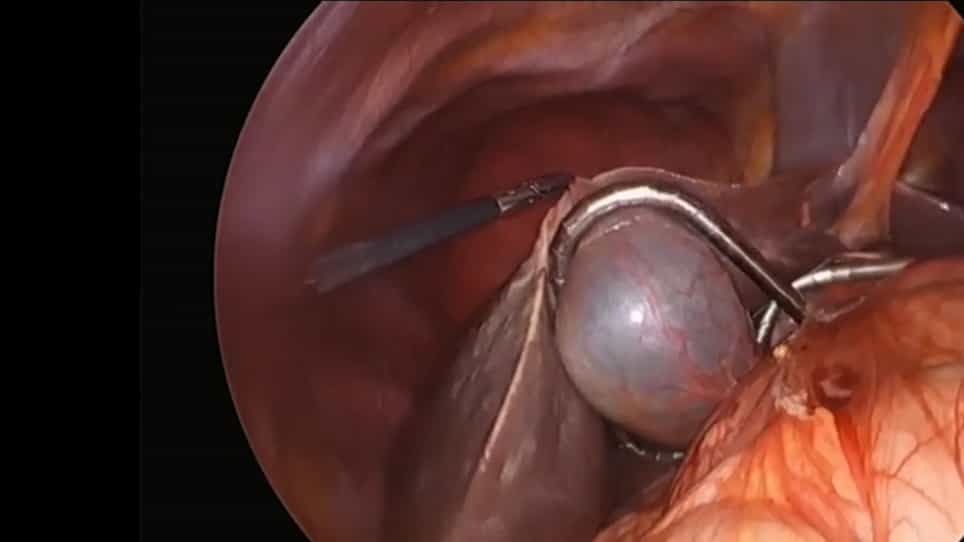
在腹腔镜和机器人手术中对器官进行操纵的PAF轨道和手术仪器之间的比较:随机交叉可用性研究
IEEE transactions on bio-medical engineering
|March 28, 2025

概括
气动附着柔性 (PAF) 轨道显示了机器人手术中器官收缩的良好可用性. 虽然安全,但需要进一步改进,以减少外科医生的认知负载和任务时间.
科学领域:
- 最少侵入性的手术
- 手术机器人手术机器人手术机器人手术机器人
- 软机器人软机器人 软机器人软机器人
背景情况:
- 机器人辅助部分切除术 (RAPN) 和腹腔镜手术需要精确的器官操纵.
- 现有的收缩仪器可能会对组织完整性构成风险.
- 软机器人设备提供了提高安全性和有效性的潜力.
研究的目的:
- 为了评估气动固定柔性 (PAF) 轨道的可用性和工作负载.
- 评估与PAF轨道相关的安全性和组织完整性.
- 收集外科医生关于在模拟腹腔镜手术中使用PAF轨道的看法.
主要方法:
- 14名外科医生使用PAF轨道和标准仪器执行模拟的收缩任务.
- 用户可用性是使用系统可用性尺度 (SUS) 来衡量的.
- 工作负载通过NASA-TLX,定性反和组织病理学分析进行评估.
主要成果:
- 该PAF轨道获得了高SUS分数,表明了良好的可用性,特别是对于泌尿外科医生来说.
- 观察到认知负载增加和任务完成时间增加,特别是在经验较少的外科医生中.
- 组织病理学分析显示,与传统仪器相比,没有额外的组织损伤.
结论:
- 该PAF轨道展示了作为一个安全有效的工具在腹腔镜和机器人手术器官收缩的潜力.
- 良好的可用性得到证实,没有增加组织损伤.
- 需要进一步优化,以解决认知负载和任务效率,以便更广泛地采用.