
走向"S"形3D打印软机器人导线,用于儿科专利管道动脉内血管干预
Adira Colton1, Declan Fitzgerald1, Sunandita Sarker1
1Department of Mechanical Engineering, University of Maryland, College Park, MD, 20742, USA.
IEEE International Conference on Soft Robotics. IEEE International Conference on Soft Robotics
|March 31, 2025

概括
研究人员开发了3D打印的软机器人导线,用于专利导管动脉干预 (PDA). 这些新型设备为新生儿血管系统提供了改进的导航,解决了治疗早产婴儿这种心脏病的现有局限性.
科学领域:
- 生物医学工程 生物医学工程
- 医疗器械 医疗器械
- 机器人技术 机器人技术 机器人技术
背景情况:
- 专利导管动脉病 (PDA) 是一种严重的新生儿心脏病,通常与早产和先天性心脏病有关.
- 目前的导线导管系统在新生儿进入动脉管道方面面临着挑战.
- 现有的软机器人技术尚未缩小,无法有效地进行新生儿血管导航.
研究的目的:
- 开发和描述新的3D打印软机器人导线,以改善PDA干预访问.
- 为了创建能够控制形状转换的液体驱动导线,以导航微妙的新生儿血管系统.
主要方法:
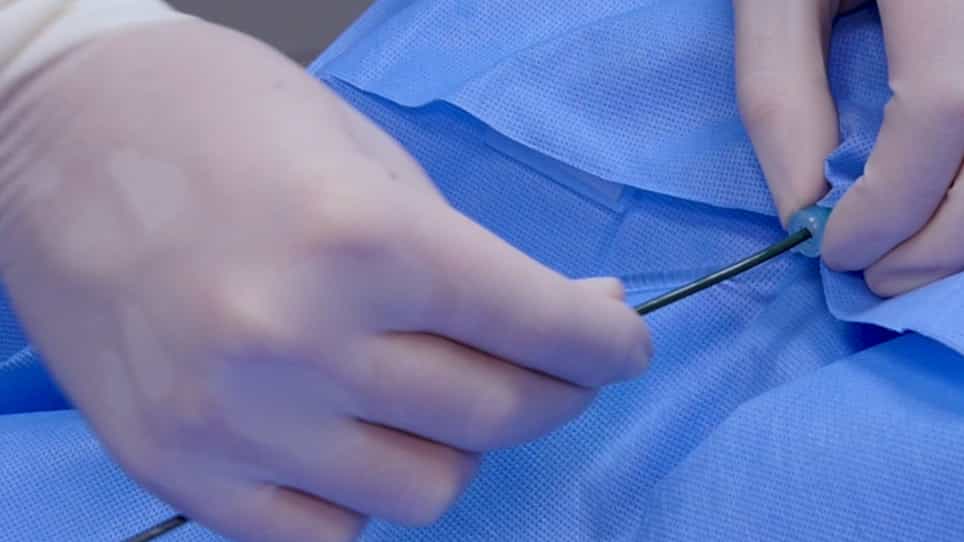
- 使用双光子直接激光写字 (DLW) 3D打印1.5 Fr软机器人导线.
- 在1.1 Fr毛细血管上集成双对立的细分软执行器.
- 测试流体 (气动/液压) 操作以诱导受控的曲和形状变化.
主要成果:
- 成功制造了带有集成软执行器的1.5 Fr导线.
- 在流体负荷下,证明了受控制的直至S形配置.
- 执行器可以承受高达550kPa的压力,并且与施加压力相关的曲变形增加.
结论:
- 这项工作提出了下一代流体驱动软机器人导线导管系统的基本方法.
- 开发的指导线显示出克服新生儿PDA干预措施当前的访问挑战的潜力.
- 进一步开发可能会导致更安全,更有效的治疗新生儿与PDA.