机器人辅助与腹腔镜 inguinal hernia修复 (ESRALI) 的人体工程学压力 - 一个交叉试验
Alexandros Valorenzos1,2,3, Kristian Als Nielsen4,5,6, Per Helligsø4
1Department of General Surgery, University Hospital of Southern Denmark, Kresten Philipsens Vej 15, 6200, Aabenraa, Denmark. alexandros.valsamidis.valorenzos@rsyd.dk.
Surgical endoscopy
|March 31, 2025

概括
对于外科医生来说,机器人辅助的横腹腹前 (rTAPP) inguinal hernia 修复感觉更容易,但客观测量显示与传统的腹腔镜 TAPP (cTAPP) 相比,身体压力相似. 需要进一步的研究才能充分理解外科医生人体工程学.
科学领域:
- 最少侵入性的手术
- 外科手术的人体工程学
- 椎间板裂修复 椎间板裂修复
背景情况:
- 机器人辅助的横腹前 (rTAPP) 修复越来越多地用于 inguinal ,并有感知到的人体工程学益处.
- 关于rTAPP与常规腹腔镜TAPP (cTAPP) 的人体工程学影响的比较证据有限.
- 这项研究评估了外科医生在两种手术期间的人体工程学压力.
研究的目的:
- 为了比较外科医生在机器人辅助的横腹前 (rTAPP) 和常规的腹腔镜横腹前 (cTAPP) inguinal hernia 修复过程中所经历的主观和客观人体工程学压力.
- 调查感知劳动和客观人体工程学测量之间的关系.
主要方法:
- 这是一项交叉观察性研究,涉及四位经验丰富的手术医生.
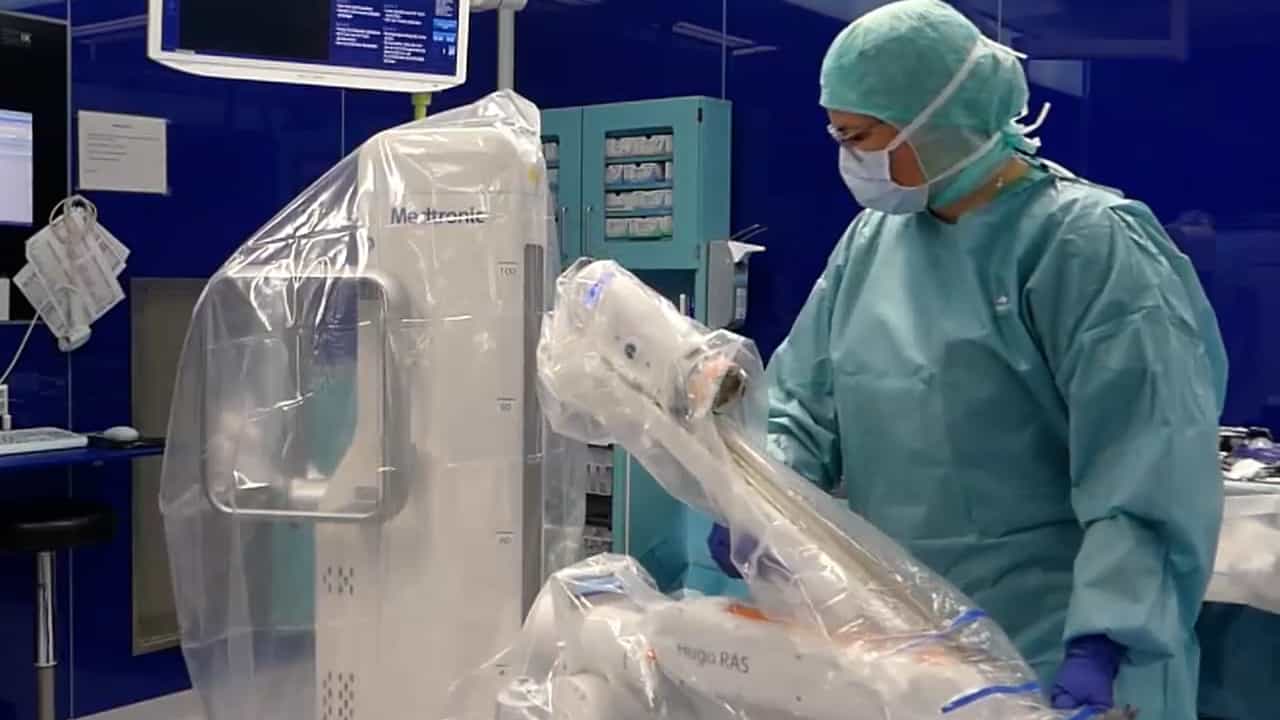
- 外科医生进行了rTAPP和cTAPP手术.
- 通过博格尺度 (感知劳动力),表面肌电图 (sEMG) 和上肢快速评估 (RULA) 姿势分析评估的人体工程应变.
主要成果:
- 外科医生报告说,与cTAPP (中位数3.0) 相比,使用rTAPP (中位数1.5) 的感知力度较低.
- 目标测量 (sEMG,RULA分数) 显示了rTAPP和cTAPP之间的可比的人体工程学压力.
- 尽管有类似的客观压力,但外科医生报告说,在cTAPP期间,部,肩膀和腰部的不适感更多.
结论:
- 对rTAPP减少物理需求的主观感知并未完全得到客观人体工程学数据的支持.
- 相似的客观人体工程学压力表明,在微创手术中,主观感觉和身体负担之间存在复杂的相互作用.
- 建议进行进一步的研究,以全面评估外科医生的人体工程学,包括认知和身体负担.