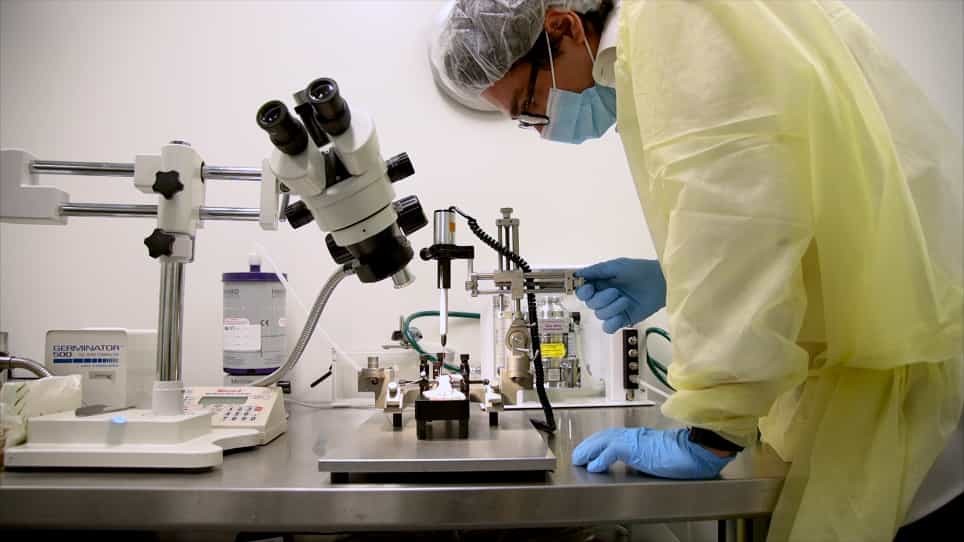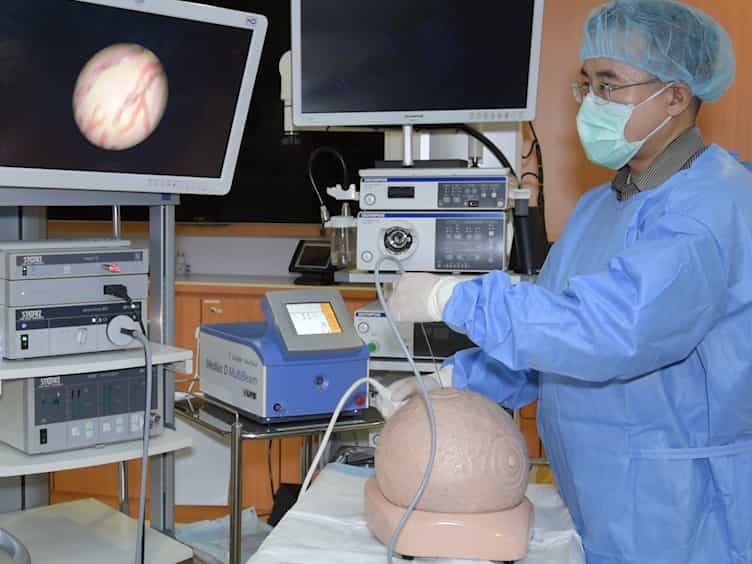

胎镜机器人开放脊柱双治疗 (FROST):临床前可行性和学习曲线研究
Yada Kunpalin1, Charlotte C Kik2, Francis Lebouthillier3
1Fetal Medicine Unit, Department of Obstetrics & Gynaecology, Mount Sinai Hospital and University of Toronto, Toronto, Canada.

概括
机器人辅助的胎儿脊柱裂修复在高保真模拟中是可行的. 外科医生在15-21个手术中取得了能力,证明了临床翻译的潜力.
科学领域:
- 医疗模拟 医疗模拟
- 手术机器人手术机器人手术机器人手术机器人
- 胎儿外科手术 胎儿外科
背景情况:
- 脊柱裂 (SB) 是一种复杂的神经管缺陷,需要手术干预.
- 机器人辅助手术在精确性和最小侵入性方法方面具有潜在的优势.
- 开发有效的培训模型对于推进胎儿外科手术技术至关重要.
研究的目的:
- 用模拟模型评估机器人辅助开放脊柱裂 (OSB) 修复的可行性.
- 记录学习曲线并为外科医生建立质量控制指标.
- 评估这种机器人方法的临床转化潜力.
主要方法:
- 使用3D打印和雕塑开发了一个高保真模拟器,其中包括一个模拟OSB病变的子.
- 四名外科医生 (专家和实习生) 进行了模拟的OSB修复程序.
- 使用累积总和测试 (LC-CUSUM和C-CUSUM) 评估学习曲线和能力.
主要成果:
- 外科医生在15-21次手术后获得了机器人辅助OSB修复的能力.
- 新手外科医生在这个范围内达到能力,并在随后的手术中保持表现.
- 成功标准包括精确的修复 (<3mm接间隔),修复时间 (≤120分钟) 和GEARS评分 (>21/30).
结论:
- 机器人辅助的胎儿OSB修复在高保真模拟环境中是可行的.
- 模拟模型有效记录了外科医生的学习曲线,并确保了质量控制.
- 这些发现支持大型动物模型和未来临床应用的潜力.