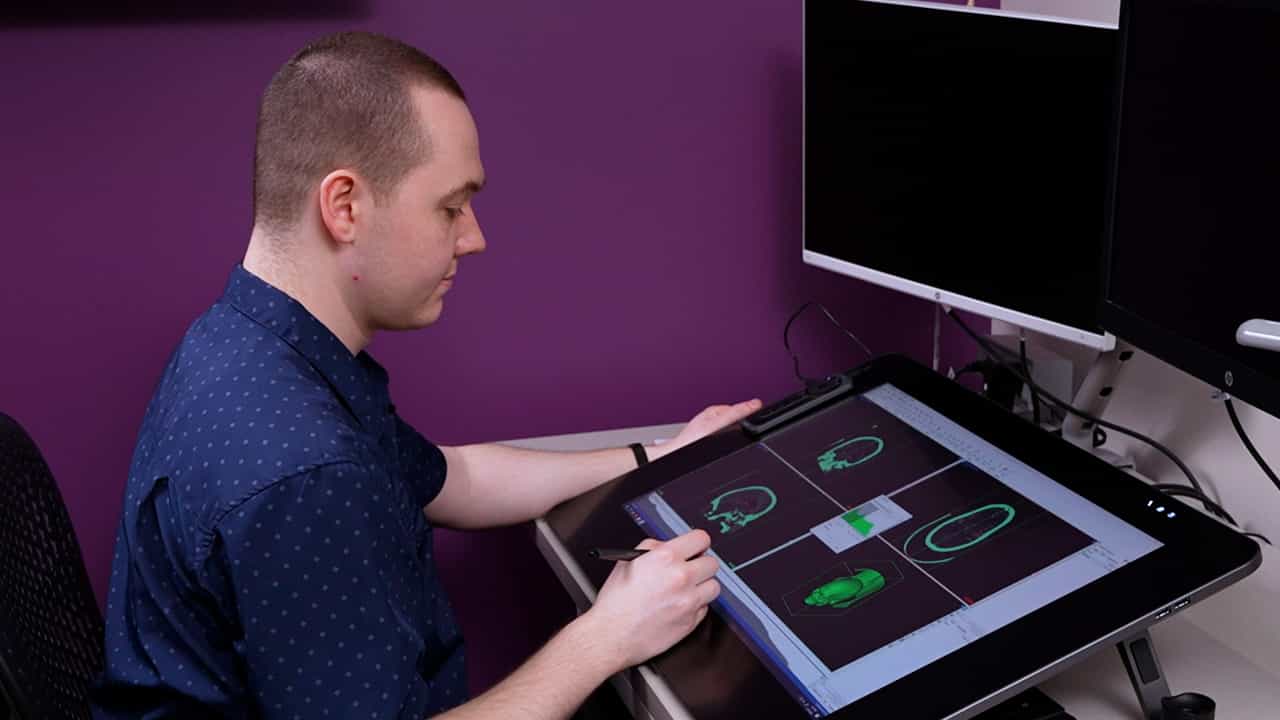

触摸瘤边界:对乳房保护手术的超声波虚拟装置进行试点研究
Laura Connolly1, Tamas Ungi2, Adnan Munawar3
1Queen's University, Kingston, Ontario, Canada. laura.connolly@queensu.ca.

概括
这项试点研究表明,具有触觉反的合作机器人引导系统可以在模拟乳腺保护手术期间改善瘤局部化. 该系统增强了切除边缘,并减少了外科医生的精神需求.
科学领域:
- 手术机器人手术机器人手术机器人手术机器人
- 医疗器械技术 医疗器械技术
- 在瘤学瘤学.
背景情况:
- 精确的瘤边界划定在乳腺保护手术中是具有挑战性的,因为瘤的移动性和不规则的形状.
- 非触摸和不规则边缘的瘤使精确的手术切除复杂化.
研究的目的:
- 评估一种新的合作机器人引导系统,用于乳腺癌手术中的瘤定位.
- 评估这种触觉指导系统在临床乳腺癌护理中的整合.
主要方法:
- 一个带有电刀的触觉机器人被开发为一种合作性手术工具.
- 超声波和电磁导航确定了瘤边界,虚拟固定装置防止了突破.
- 模拟的瘤切除是由用户进行的,有和没有触觉指导.
主要成果:
- 触觉虚拟固定装置指导显著改善了手术切除边缘.
- 外科医生报告说,使用触觉系统时,精神需求,挫折感和精力减少.
- 对外科手术工作流程的意外影响被确定为未来的系统改进.
结论:
- 虚拟固定装置在模拟乳房保护手术期间定位瘤边界方面表现出有希望.
- 计划通过广泛的用户研究进行进一步验证,以完善指导系统.
更多相关视频
 11:05
Tissue-simulating Phantoms for Assessing Potential Near-infrared Fluorescence Imaging Applications in Breast Cancer Surgery
Published on: September 19, 2014
12.1K
 06:50
Troubleshooting FoCUS Image Acquisition: Patient Positioning, Transducer Manipulation, and Image Optimization
Published on: March 3, 2023
1.4K
