相关实验视频
Updated: May 15, 2025
06:24

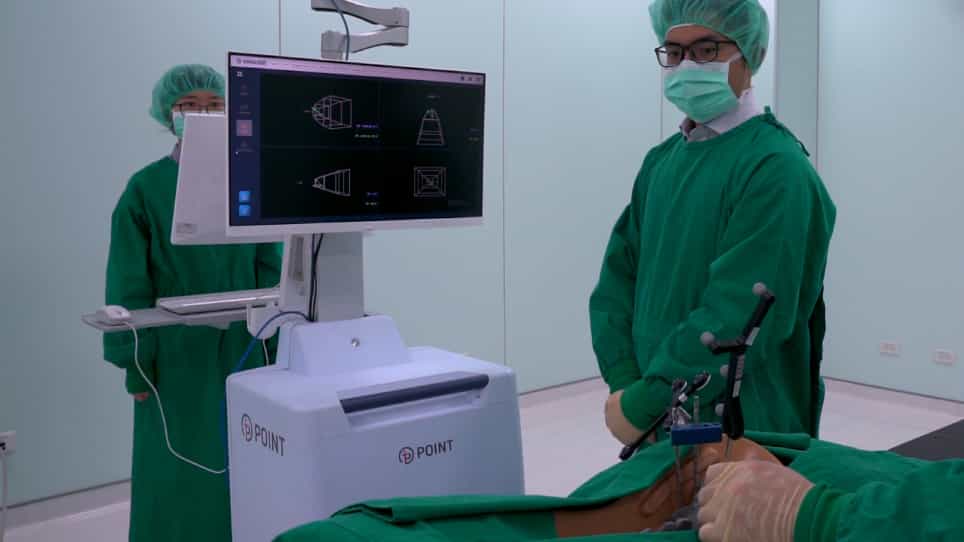
A Spine Robotic-Assisted Navigation System for Pedicle Screw Placement
Published on: May 11, 2020
8.7K
在导航和机器人脊柱融合中偏离手术前规划和脚螺丝精度的偏差:系统性审查
Fabrizio Russo1,2, Niccolò Nardi1,2, Giuseppe Francesco Papalia1,2
1Operative Research Unit of Orthopaedic and Trauma Surgery, Fondazione Policlinico Universitario Campus Bio-Medico, Via Alvaro del Portillo, 00128, Roma, Italy.

概括
图像引导导航和机器人系统提高了脊柱融合中的脚螺丝精度. 与手术前规划的轻微偏差不会显著影响脊柱融合结果,确保患者安全和手术精度.
科学领域:
- 神经外科 神经外科
- 整形外科手术 整形外科手术
- 医疗技术 医疗技术 医学技术
背景情况:
- 图像引导导航和机器人系统越来越多地用于脊柱手术.
- 这些技术旨在提高脚螺杆放置精度,减少并发症.
研究的目的:
- 为了评估最终的脚螺丝偏离从手术前的计划.
- 通过导航或机器人系统辅助的脊柱融合来评估脚螺丝的准确性.
主要方法:
- 在PubMed-Medline,Cochrane Central和Scopus的系统文献搜索.
- 包括的研究评估了计划和最终脚螺丝位置之间的偏差.
- 使用RoB 2或MINORS分数评估研究质量.
主要成果:
- 审查了15项研究 (5项导航,10项机器人) 涉及1487名患者和7274个脚螺丝.
- 分析了各种偏差指标 (角,3D,尖端,入口点).
- 98.15%的脚螺丝实现了A或B准确度等级.
结论:
- 操作前的规划对于最佳的螺丝定位至关重要.
- 与手术计划的轻微偏差似乎不会显著影响脊柱融合的准确性.