基于水凝的连续软机器人
Honghong Wang1, Jingli Du1, Yi Mao2
1School of Mechano-Electronic Engineering, Xidian University, Xi'an 710071, China.
Gels (Basel, Switzerland)
|April 25, 2025

概括
本综述探讨了基于水凝的连续软机器人,突出了它们在仿生应用中的灵活性. 制造,执行和传感方面的进步为医疗保健和工业提供了潜力.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 材料科学 材料科学 材料科学
- 生物模拟学是一种生物模拟学.
背景情况:
- 在机器人技术中,水凝比刚性材料具有更高的灵活性和适应性.
- 它们非常适合仿生机器人皮肤和响应式感官接口.
- 连续软机器人利用灵活的材料来实现高级功能.
研究的目的:
- 综合审查基于水凝的连续软机器人的最新进展.
- 系统地总结跨应用,制造,执行和传感的研究.
- 讨论这个领域的未来潜力和挑战.
主要方法:
- 基于水凝的软机器人的系统文献综述.
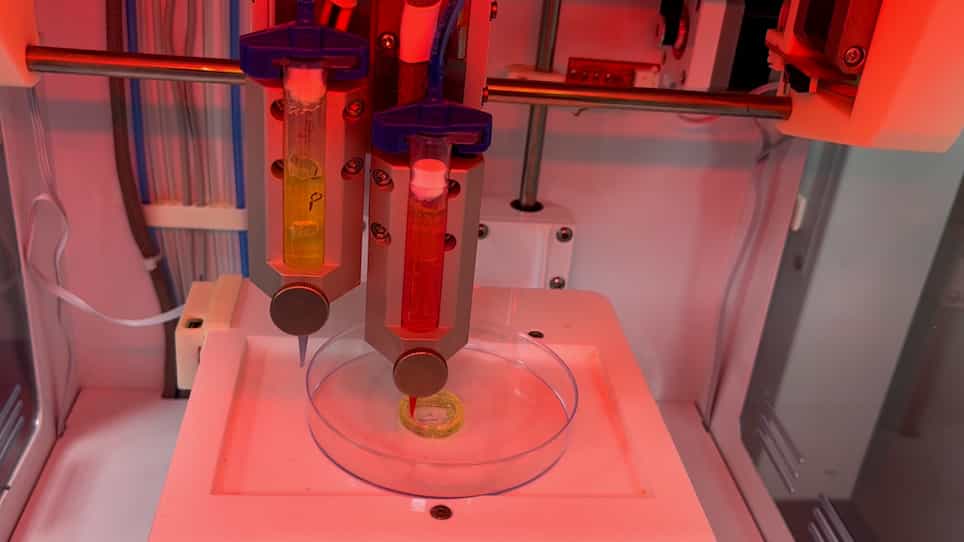
- 制造技术的分类,包括交叉连接和增材制造.
- 分析各种动作刺激 (化学,热,光,场) 和传感机制.
主要成果:
- 水凝机器人在医疗保健,制造业和农业方面表现有前途.
- 讨论了各种制造方法,如微流体学和3D打印.
- 广泛的执行器和传感器 (应变,压力,光学等) 它们是详细的.
结论:
- 基于水凝的连续软机器人具有巨大的潜力,特别是在医疗和工业应用中.
- 未来的研究应该解决挑战,探索新的方向.
- 这些机器人为高精度,实时响应系统提供了一条途径.