司机需要控制吗? 探索人机协作模式在不同危险可见性场景下对驾驶行为和主观感知的影响
Yongkang Chen1, Jianmin Wang2, Fusheng Jia1
1College of Design and Innovation, Tongji University, Shanghai, China.
Accident; analysis and prevention
|April 26, 2025

概括
设计有效的人机接口 (HMI) 对自动驾驶汽车 (AV) 转型至关重要. 高可解释性HMI可以提高驾驶员的情况意识和信任,特别是在低可见性条件下.
科学领域:
- 人与计算机的交互
- 汽车工程 汽车工程
- 认知心理学 认知心理学
背景情况:
- 自动驾驶汽车 (AV) 需要人类与机器协作的过渡阶段.
- 在这个阶段,有效的人机界面 (HMI) 设计对于安全性和用户体验至关重要.
- 在不同的危险可见性下,关于HMI协作模式的研究有限.
研究的目的:
- 探索不同HMI协作模式对驾驶行为和感知的影响.
- 调查危险可见度对驾驶员与AVS互动的影响.
- 确定最佳的HMI设计,以提高AVS的安全性和用户满意度.
主要方法:
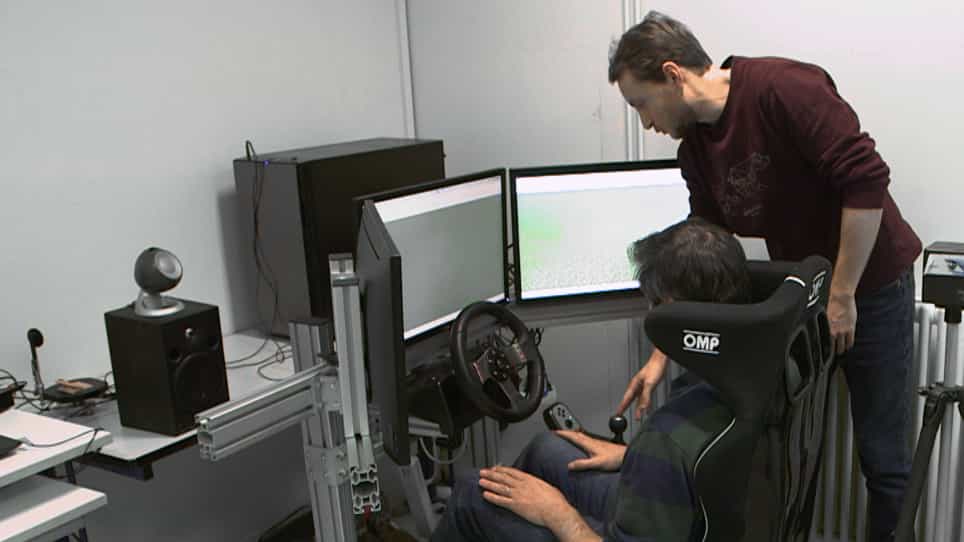
- 一个模拟的驾驶实验与28名参与者.
- 评估了三种HMI协作模式 (不同的可解释性和控制性).
- 在两种危险可见性条件下进行评估 (可见和不可见的危险).
主要成果:
- 与可见危险相比,隐形危险显著降低了驾驶员的情况意识和偏好.
- 人工智能界面设计极大地影响了情境意识,工作量,信任和注意力.
- HMI2 (高可解释性,AV-led) 带来了最高的满意度,提高了意识和注意力,同时减少了在隐形危险场景中的工作负载.
结论:
- 可解释的HMI是培养驾驶员控制感的关键,即使没有直接的决策.
- 建议使用HMI2来提高驾驶员在自动驾驶系统中的性能和体验,特别是在具有挑战性的可见性条件下.
- 结果为设计更安全,更易于使用的AV接口提供了洞察力.