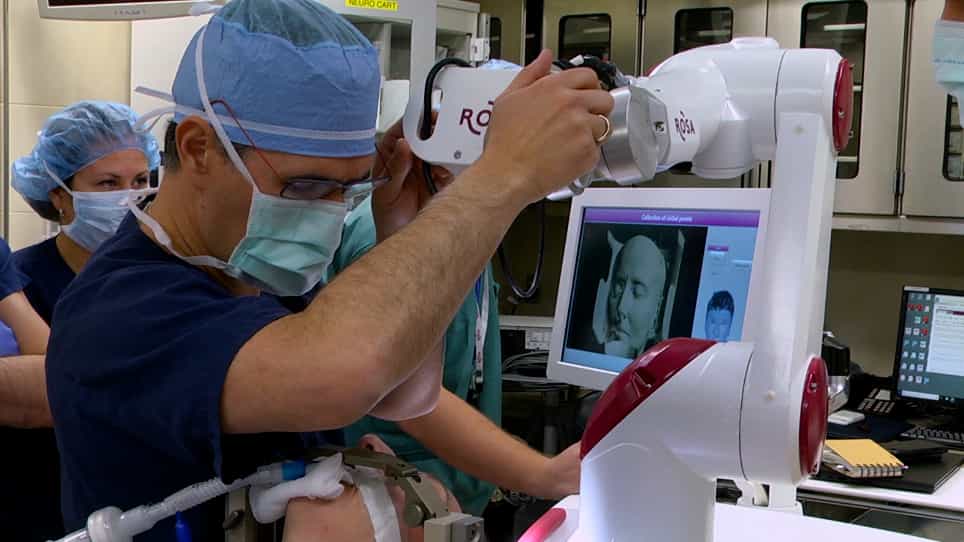

使用机器人手臂Cirq的立体电脑图的临床经验和准确性
Kohei Kanaya1,2, Asuka Nakamura3, Daishiro Abe3
1Department of Neurosurgery, Shinshu University School of Medicine, 3-1-1 Asahi, Matsumoto, 390-8621, Nagano, Japan. kanaya@shinshu-u.ac.jp.
Acta neurochirurgica
|April 29, 2025

概括
使用Cirq机器人臂的机器人辅助立体电脑图 (SEEG) 在电极植入方面表现出高精度. 这种评估证实了系统的系统性.
科学领域:
- 神经外科 神经外科
- 机器人技术 机器人技术 机器人技术
- 医疗器械 医疗器械
背景情况:
- 机器人辅助立体电脑图 (SEEG) 正在全球范围内获得的诊断和治疗.
- Cirq机器人手臂 (BrainLab) 是一种可用于增强SEEG程序的工具.
- 评估神经外科手术中机器人系统的精度对于患者的安全和结果至关重要.
研究的目的:
- 在使用Cirq机器人手臂的SEEG程序中评估电极放置的准确性.
- 量化计划和实际电极轨迹之间的偏差.
- 报告SEEG的Cirq机器人系统的初步临床经验.
主要方法:
- 追溯分析了8个涉及37个深度电极的SEEG案例.
- 测量入口和目标点偏差的前后,头骨尾部和深度维度.
- 计算进入点和目标点的二维和三维欧几里德距离.
主要成果:
- 平均入口点偏差为2.5mm (X) 和-0.6mm (Y),二维误差为3.2mm.
- 平均目标点偏差为2.1mm (X),0.5mm (Y) 和1.4mm (Z),二维和三维误差分别为2.7mm和4.1mm.
- 目标的整体二维和三维欧几里德距离分别为1.8mm和3.4mm.
结论:
- 对于SEEG电极植入,Cirq机器人手臂实现了高精度.
- 该系统在临床实践中使用标准表面匹配证明了可靠的性能.
- 最初的经验表明,Cirq机器人手臂是精确SEEG程序的宝贵工具.
关键词:
这里是Cirq Cirq.导航 导航 导航 导航 导航机器人机器人 机器人机器人SEEGEG SEEGEG 这是一个很大的问题.立体电脑脑电图 (Stereoelectroencephalography) 是一种立体电脑电图.更多相关视频
 05:54
Stereo-Electro-Encephalo-Graphy SEEG With Robotic Assistance in the Presurgical Evaluation of Medical Refractory Epilepsy: A Technical Note
Published on: June 13, 2016
17.0K
 09:00
Investigating the Function of Deep Cortical and Subcortical Structures Using Stereotactic Electroencephalography: Lessons from the Anterior Cingulate Cortex
Published on: April 15, 2015
12.2K