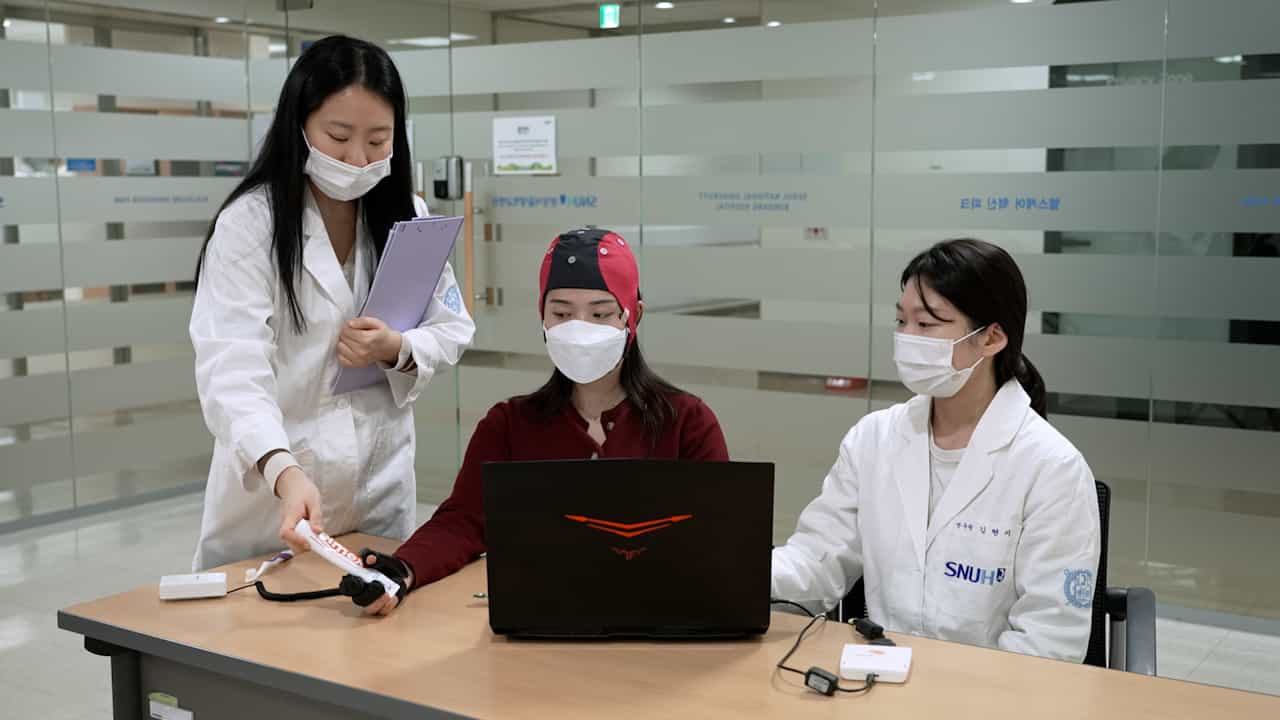

在健康和中风患者中,用BCI控制的机器人手臂持续伸手和抓取

概括
这项研究引入了一种新的脑计算机接口 (BCI),使用脑电图 (EEG) 信号来控制机器人手臂. 增强的BCI允许同时移动和点击,为运动障碍的用户提供复杂的任务.
科学领域:
- 神经科学和生物医学工程
- 大脑与计算机接口 (BCI)
- 信号处理 信号处理
背景情况:
- 非侵入性BCI使用脑电图 (EEG) 信号来控制辅助设备.
- 目前基于EEG的BCI面临由于低信号噪声比和空间分辨率的限制.
- 现有的系统通常依赖于离散的动作选择,限制复杂的任务执行.
研究的目的:
- 为基于EEG的BCI提出一种新的运动图像 (MI) 范式.
- 通过添加"点击"信号来增强BCI控制,增加自由度.
- 评估范式在复杂任务中的有效性,适用于健康和残疾人.
主要方法:
- 开发了一种包含"点击"功能的运动图像范式,灵感来自计算机鼠标机械.
- 使用深度学习 (DL) 来处理EEG数据的信号.
- 在线BCI任务中测试了该系统,其中包括虚拟目标选择和机器人手臂控制,用于触及和抓取操作.
主要成果:
- 试验对象成功地同时控制了运动和点击,使用拟议的BCI范式.
- 参与者可以操作机器人手臂来执行连续的伸手抓任务,在5分钟内平均操纵7杯.
- 该系统展示了对离散选择的改进控制,使得更流动和更复杂的交互.
结论:
- 新的MI范式通过增加关键的自由度来显著增强基于EEG的BCI.
- 这一进步使复杂的现实应用,如机器人手臂操纵,能够持续控制.
- 这些发现表明,BCI在临床环境和改善运动障碍患者生活质量的未来应用是有希望的.
更多相关视频
 06:44
Development of a Novel Task-oriented Rehabilitation Program using a Bimanual Exoskeleton Robotic Hand
Published on: May 20, 2020
6.9K
 04:49
Author Spotlight: Enhancing Post-Stroke Upper Limb Rehabilitation with Robotic Technologies for Improved Motor Recovery and Functional Outcomes
Published on: September 6, 2024
571