用于可编程液体地形和微操作的3D打印脊柱
Megan Delens1, Axel Franckart2, Daniel M Harris3
1GRASP, Institute of Physics B5a, University of Liège, B4000, Liège, Belgium. megan.delens@uliege.be.
Nature communications
|May 10, 2025

概括
研究人员开发了一种新的方法来控制液体接口使用3D打印的脊柱. 这种技术可用于微流体应用,精确操纵和可编程移动浮动的微观和中观物体.
科学领域:
- 物理 物理学 物理
- 流体动力学 流体动力学
- 微流体学 微流体学
背景情况:
- 操纵小型漂浮物体对于微流体和微制造至关重要.
- 使用毛细管力进行粒子操纵的现有方法在控制和可扩展性方面存在局限性.
研究的目的:
- 开发一种可控制的方法,使用工程液体接口操纵漂浮物体.
- 探索使用叠加的毛细血管阴道来精确控制接口曲率.
主要方法:
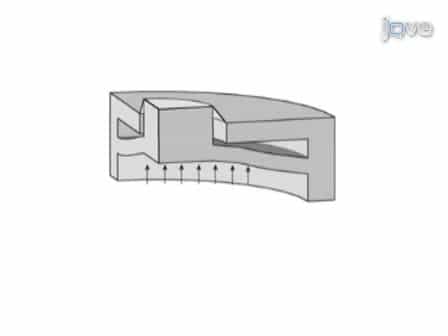
- 使用3D打印的脊柱在液体表面上创建受控的高度梯度.
- 使用实验演示,数值模拟和理论建模.
- 调查基于脊柱配置的液体升高和粒子操纵.
主要成果:
- 对液体接口地形进行了精确的控制.
- 在可编程的路径上成功操纵了亚毫米粒子.
- 展示了使用开发的方法对粒子进行分类和捕获的能力.
结论:
- 毛细管半径的叠加提供了一个强大的工具,用于可编程操纵漂浮物体.
- 这种技术在粒子分类,捕获和流体接口清洁方面具有潜在的应用.