
用于内镜下垂体手术的增强现实系统,具有自动注册
Aure Enkaoua1, João Ramalhinho2, Mobarakol Islam2
1UCL Hawkes Institute, Department of Medical Physics and Biomedical Engineering, University College London, London, UK. zcemaen@ucl.ac.uk.

概括
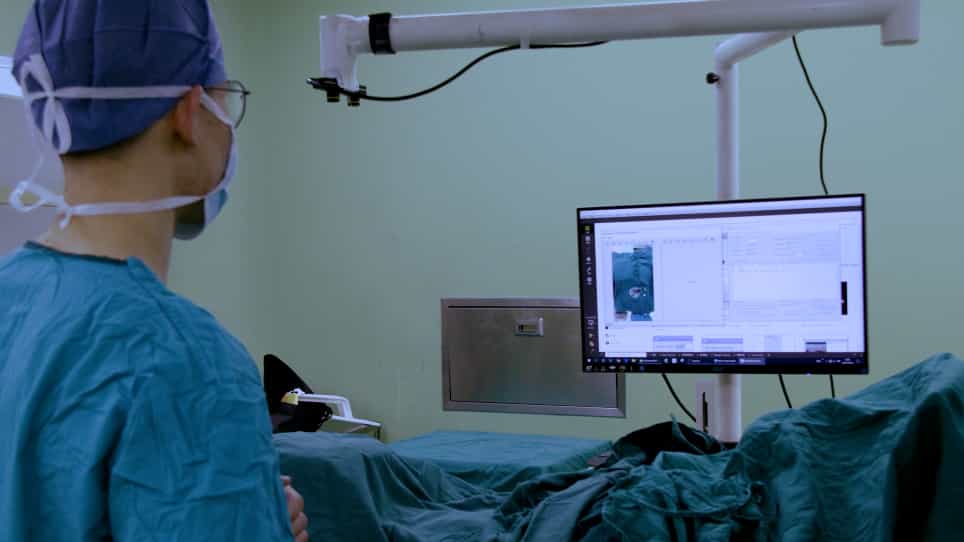
这项研究引入了用于内镜下垂体手术的增强现实 (AR) 系统,比传统方法提供了更高的准确性和工作流效率. 该AR系统增强了外科导航,并减少了手术时间.
科学领域:
- 神经外科 神经外科
- 医疗成像医学成像
- 手术技术 手术技术
背景情况:
- 内镜下垂体手术是一种微创的瘤切除技术.
- 目前的图像指导使用追踪指针,这在精神上很苛刻,并扰乱了工作流程.
- 指针方法需要经常移除工具,并且有很长的设置时间.
研究的目的:
- 开发和评估一个增强现实 (AR) 系统,用于在内镜下垂体手术中增强导航.
- 通过将手术前扫描数据直接集成到内镜视频输入中来改进现有的图像引导系统.
- 为了提高效率和准确性,自动化注册过程.
主要方法:
- 开发了一个增强现实 (AR) 系统,将手术前扫描信息叠加到内镜视频上.
- 该系统包含自动注册的车载追踪机制.
- 系统的准确性被评估并与基于红外 (IR) 摄像头的追踪系统进行了比较.
主要成果:
- 拟议的AR系统实现了1.1 (±0.4) 毫米的精度.
- 红外追踪内镜方法的准确度为2.4 (± 0.9) 毫米.
- 与IR追踪方法相比,AR系统显示出更高的准确性.
结论:
- 开发的AR系统比IR追踪内镜更紧,更便于运输,更准确.
- 自动注册大大节省了手术室的时间,并提高了AR覆盖精度.
- 这项技术进步改善了AR的转化为下垂体外科手术的临床实践.