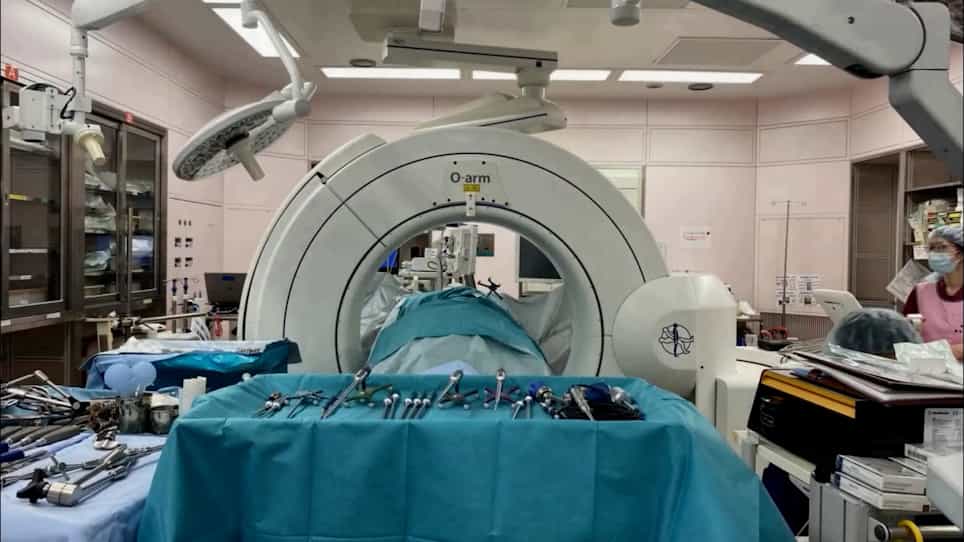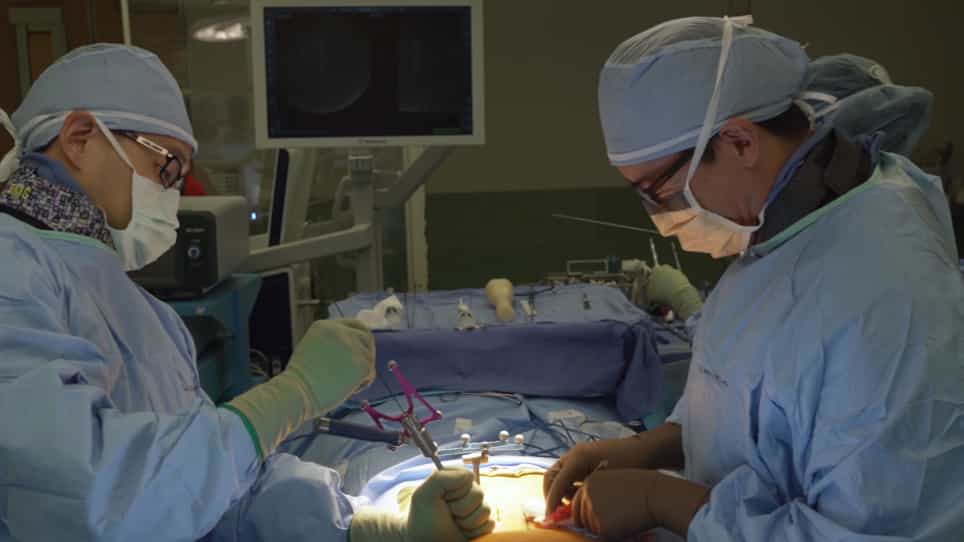

导航机器人辅助平台与O臂导航之间的成本效益比较分析,用于最小侵入性跨膜体间融合 (MIS-TLIF) 中的导航
Joseph Jon Yin Wan1, Jonathan Yeo2, Zhihong Chew1
1Department of Orthopaedic Surgery, Changi General Hospital, 2 Simei St 3, Singapore, 529889.

概括
机器人辅助的最小侵入性腰部融合 (RA-TLIF) 证明了与O臂导航的最小侵入性TLIF (ON-TLIF) 相当的成本效益和患者结果. 需要进一步的研究来充分评估RA-TLIFIF.
科学领域:
- 脊柱外科手术 脊柱外科手术
- 最少侵入性手术是最少侵入性的手术.
- 机器人手术是一种机器人手术.
背景情况:
- 最少入侵的跨腰椎间体融合 (TLIF) 越来越多地用于退行性腰椎疾病.
- 机器人辅助技术提高了手术精度,减少了切口大小,并改善了患者的治疗结果.
- 进展旨在优化脊柱病理的手术干预.
研究的目的:
- 评估机器人辅助的最小侵入性TLIF (RA-TLIF) 的成本效益.
- 为了比较RA-TLIF和常规O臂导航最小侵入性TLIF (ON-TLIF) 之间的患者结果.
主要方法:
- 追溯队列研究比较选择性RA-TLIF (27名患者) 和ON-TLIF (50名患者).
- 分析包括手术时间,住院时间,出院时间,并发症率和住院费用.
- 对患者的人口统计和并发症进行了对照,以进行比较分析.
主要成果:
- 在RA-TLIF和ON-TLIF组之间,没有观察到患者人口统计学,手术持续时间或住院时间的显著差异.
- 对于这两种技术来说,手术内和术后并发症的发生率在统计上是相似的.
- 在机器人辅助和传统导航程序之间,住院住院费用没有显著差异.
结论:
- 机器人辅助的最小侵入性TLIF (RA-TLIF) 与O臂导航的最小侵入性TLIF (ON-TLIF) 提供了可比的成本效益和手术结果.
- 与RA-TLIF相关的学习曲线可能会影响操作持续时间,需要更多的优化情况.
- 脊柱中心可以自信地考虑RA-TLIF和ON-TLIF用于患者治疗.