相关实验视频
Updated: May 16, 2025
08:24

Bioinspired Soft Robot with Incorporated Microelectrodes
Published on: February 28, 2020
8.7K
具备了以章鱼为灵感的等级吸收智能的软机器人
Tianqi Yue1,2,3, Chenghua Lu1,3, Kailuan Tang4
1School of Engineering Mathematics and Technology, University of Bristol, Bristol, UK.
Science robotics
|May 14, 2025

概括
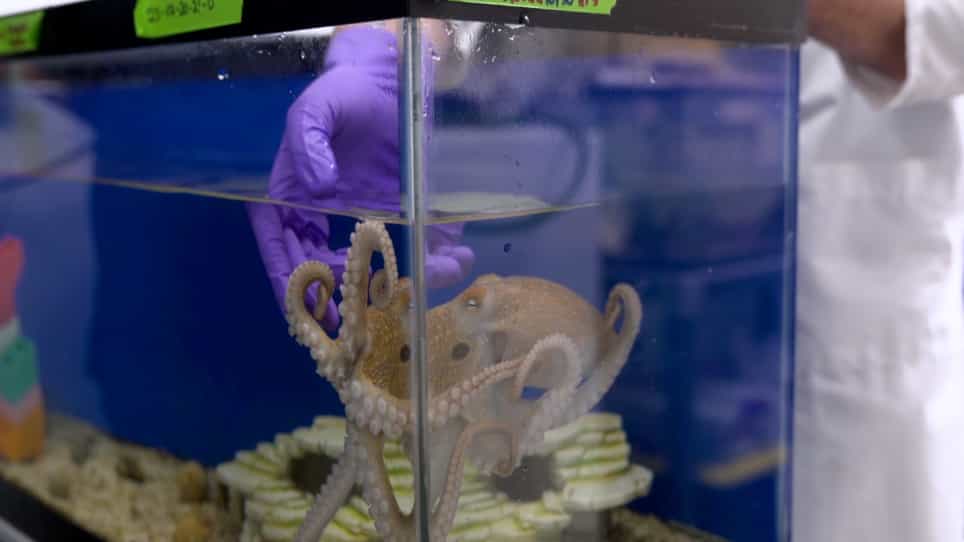
灵感来自章鱼,软机器人使用吸管用于智能操纵和感知. 这种以章鱼为灵感的方法增强了机器人的能力,具有低级体内智能和高级传感.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 生物模拟学是一种生物模拟学.
- 软件系统软件系统
背景情况:
- 章鱼通过一个分层的神经肌肉系统表现出了非凡的灵巧性,该系统整合了感官输入,局部计算和中央控制.
- 在软机器人中模仿这种生物智能为先进的机器人操纵和感知提供了一条途径.
研究的目的:
- 开发以章鱼为灵感的软机器人系统,利用流体原理来实现体内智能和感知.
- 为了证明吸管动力学如何利用低级别的操纵和高级别的感官反.
主要方法:
- 在软机器人中利用吸管的流体能量和信息容量与局部流体电路相结合.
- 实施软执行器和计算元素来模仿章鱼的神经肌肉层次结构.
- 解码吸管的压力响应,用于多式感知和力预测.
主要成果:
- 软机器人实现了类似章鱼的低级体内智能,包括微妙的抓取和自适应对象封装.
- 展示了高级感知能力,如接触检测,介质分类和交互力预测.
- 计算主要在局部流体电路中执行,最大限度地减少了向中央控制器传输信息.
结论:
- 开发的"吸入智能"提供了一种低成本,简单的方法来增强软机器人的能力,灵感来自章鱼的神经肌肉系统.
- 这种方法减少了软机器人的计算要求,并在各种行业中广泛应用.
- 该研究通过仿生软机器人设计提供了对章鱼灵感机器智能的见解.