
在线4D超声波导向机器人追踪使3D超声波定位显微镜具有很大的组织位移
IEEE transactions on medical imaging
|May 19, 2025

概括
这项研究引入了一种超高分辨率超声波成像的新方法,可以克服大型组织运动带来的挑战. 它使移动器官中的微血管结构能够更清晰地成像,从而推进临床诊断.
科学领域:
- 医疗成像医学成像
- 生物医学工程 生物医学工程
- 超声波技术 超声波技术 超声波技术
背景情况:
- 超分辨率超声波 (SRUS) 和超声波定位显微镜 (ULM) 为微血管成像提供亚衍射分辨率.
- 大量的组织运动,如呼吸,对当前的ULM技术构成重大挑战,限制了获取时间和图像质量.
- 现有的方法通常需要屏住呼吸,这对于长时间的成像时间来说是不切实际的.
研究的目的:
- 开发和验证一种高质量的ULM成像方法在存在实质性器官运动的情况下.
- 为了克服当前超分辨率超声波技术中屏息要求的局限性.
- 为了在有显著生理运动的器官中实现准确的微血管结构重建.
主要方法:
- 高率超声波的整合与精确的在线机器人探测器控制.
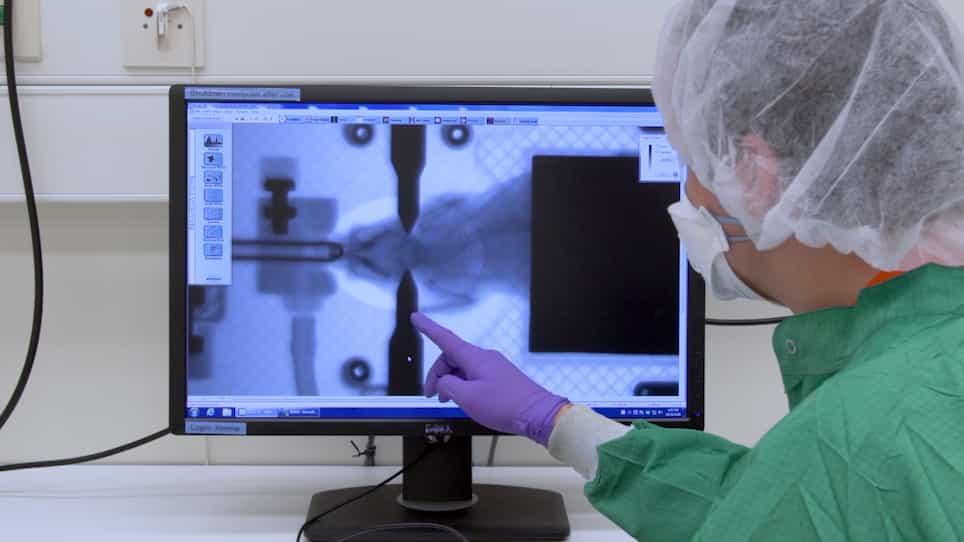
- 实时跟踪一个移动的幻影模拟器官运动 (最多5毫米/秒,20毫米位移).
- 使用矩阵阵列,其光圈大小是光圈的大小的两倍,以提高成像能力.
主要成果:
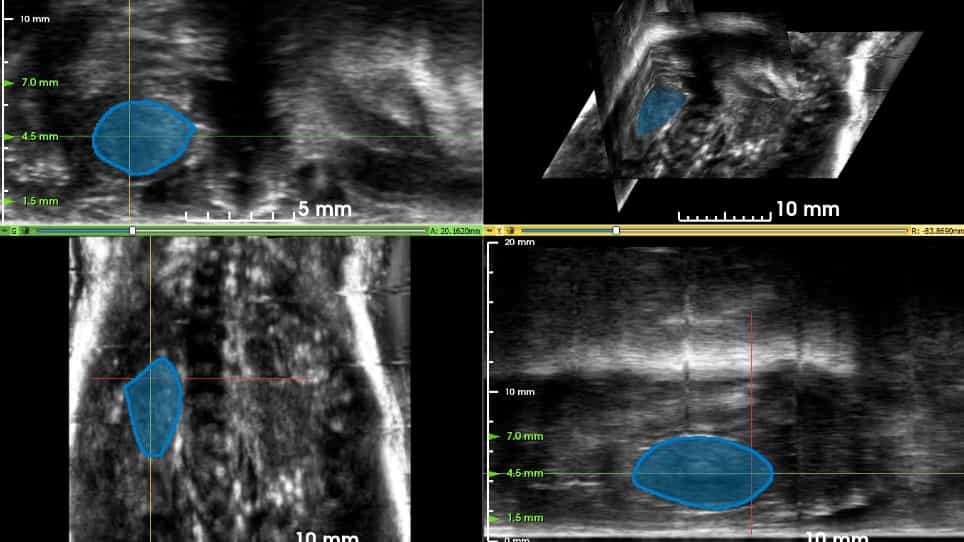
- 实现了移动幻影的实时跟踪,成像体积率为85 Hz.
- 保持大部分目标体积在成像视野内,尽管运动.
- 成功重建了ULM在幻影中移动的跨通道图像,证明了可行性.
结论:
- 开发的方法使得在巨大的组织运动条件下能够进行超分辨率超声波成像.
- 这种方法是对受生理运动影响的器官的ULM成像的重大进展.
- 这些发现为在具有挑战性的临床场景中改善诊断能力铺平了道路.