使用实时视觉引导手术系统,提高了盆腔瘤切除的精度
Vahid Danesh1, Paul Arauz2, Maede Boroji1
1Department of Mechanical Engineering, Stony Brook University, Stony Brook, New York, USA.

概括
一个新的视觉导向的手术系统与模块化具显著提高了骨盆骨瘤切除精度. 这种具有成本效益的方法可以减少偏差,改善手术结果而不会破坏工作流程.
科学领域:
- 手术瘤学手术瘤学
- 医疗工程 医疗工程 医疗工程
- 整形外科手术 整形外科手术
背景情况:
- 由于解剖学和可视化限制,骨盆骨瘤切除是复杂的.
- 目前的导航系统存在成本,辐射和工作流的问题等缺点.
研究的目的:
- 评估一个实时视觉引导的手术系统,具有模块化具,以提高盆骨瘤切除精度.
- 将这个系统与传统的自由手方法进行比较.
主要方法:
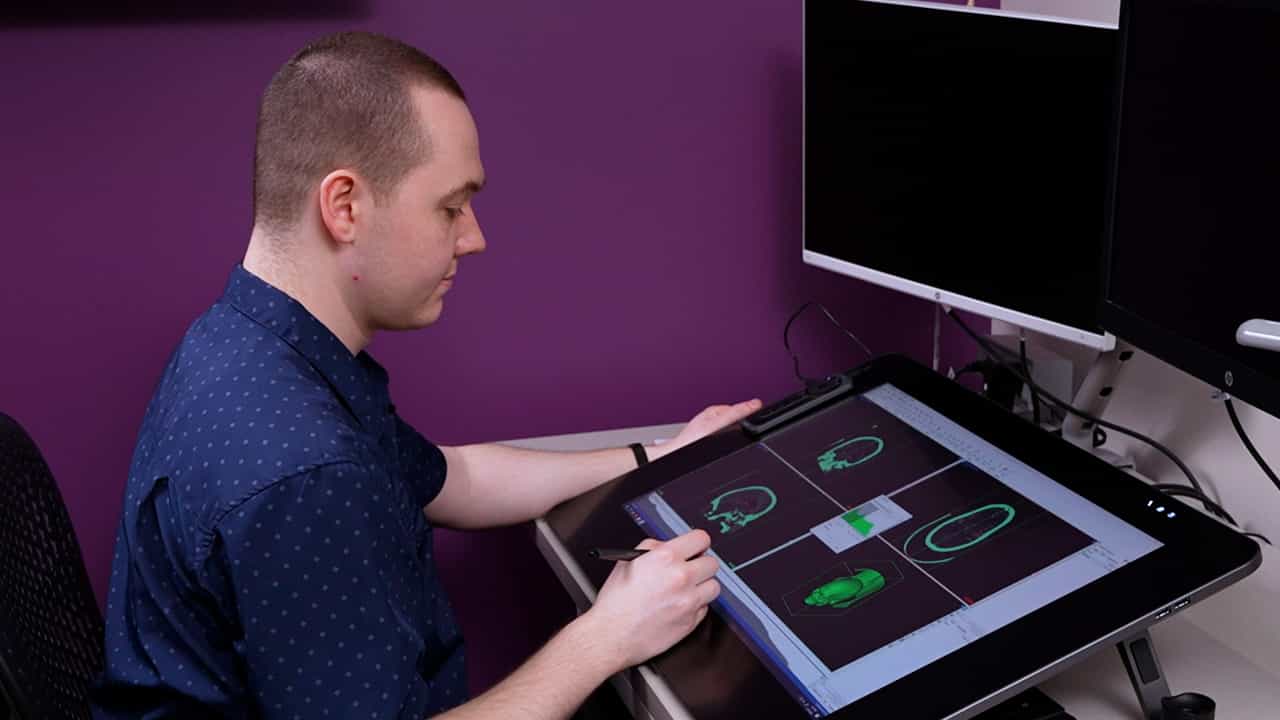
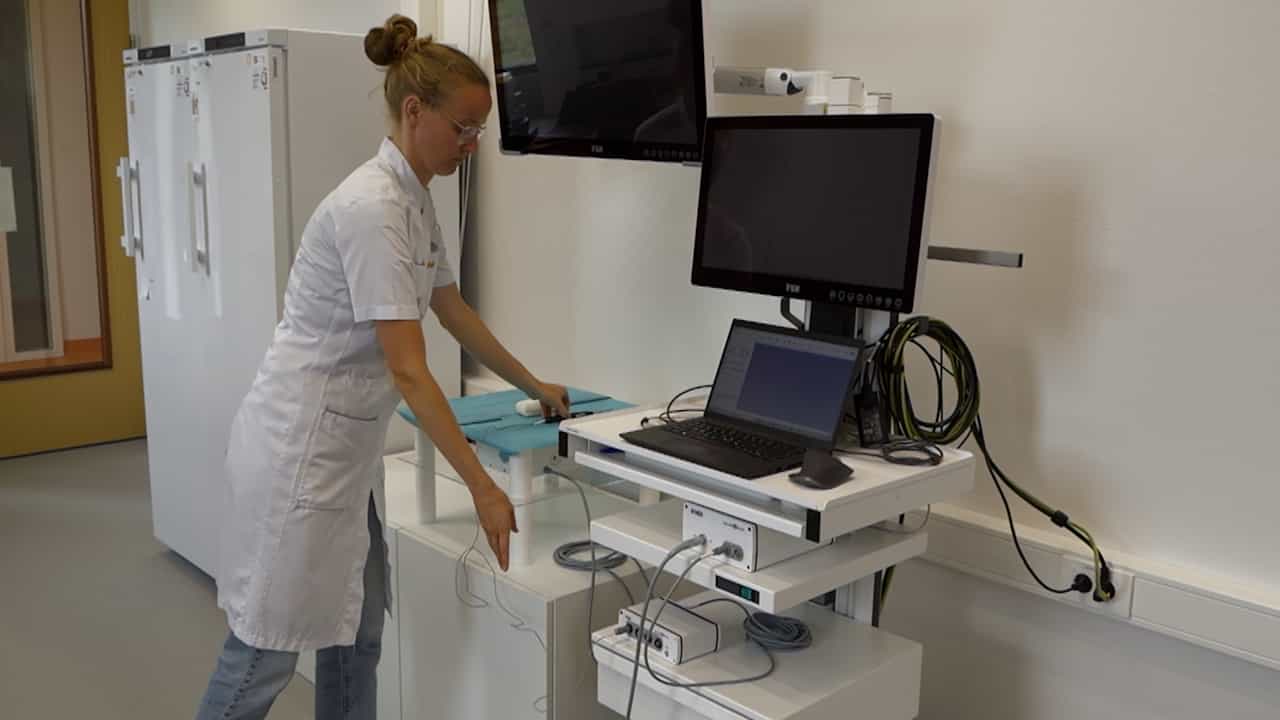
- 开发并验证了一种以视觉为导向的手术系统,配备模块化切割刀具和实时光学跟踪.
- 在五个男性骨盆骨上进行了测试,将新系统与20个切除平面的自由手方法进行了比较.
- 通过距离和从计划切除平面的角度偏差来评估精度.
主要成果:
- 视觉引导系统显著减少了从2.07±1.71mm的平均距离偏差到1.01±0.78mm的平均距离偏差 (p=0.0193).
- 使用视觉引导系统的所有切除都存在<3毫米的误差.
- 观察到角度偏差有显著的改善,滚角从15.36±17.57°减少到4.21±3.46° (p=0.0275) 和斜角从6.17±4.58°减少到1.84±1.48° (p<0.001).
结论:
- 视觉引导系统与模块化具显著提高了骨盆骨瘤切除精度.
- 这种具有成本效益的解决方案提供实时指导,提高工作流程效率和潜在的外科手术结果.
- 该系统为当前的导航方法提供了可行的替代方案,而不需要依赖外部监视器.