在中风患者中增强神经可塑性和步态恢复:对主动和被动机器人训练模式的比较分析
Yong Yu1, Wenhao Huang1, Halikejiang Tuerxun2
1Department of Rehabilitation Medicine, The Third Affiliated Hospital of Sun Yat- Sen University, Guangzhou, China.
BMC neurology
|May 31, 2025

概括
与被动训练相比,积极的机器人训练显著改善了中风幸存者的运动功能和大脑活动. 这表明,活跃模式在增强中风后的步态恢复和神经可塑性方面是优越的.
科学领域:
- 神经科学是一个神经科学.
- 康复医学 康复医学 康复医学
- 生物医学工程 生物医学工程
背景情况:
- 脑卒中是长期残疾的主要原因,特别是影响下肢功能和运动能力.
- 机器人辅助训练为中风后步行康复提供了一个有希望的途径.
- 这项研究调查了主动与被动机器人下肢训练的比较有效性.
研究的目的:
- 为了比较主动和被动下肢机器人训练对中风患者步行恢复的影响.
- 评估与不同机器人训练模式相关的神经生理学和脑成像变化.
- 确定最佳的机器人训练策略,以增强中风后的运动功能.
主要方法:
- 一项随机对照试验,涉及45名中风患者,分为主动,被动和对照组.
- 干预组每天接受20分钟的机器人训练 (主动或被动) 在两周内进行10次会议,并进行标准治疗.
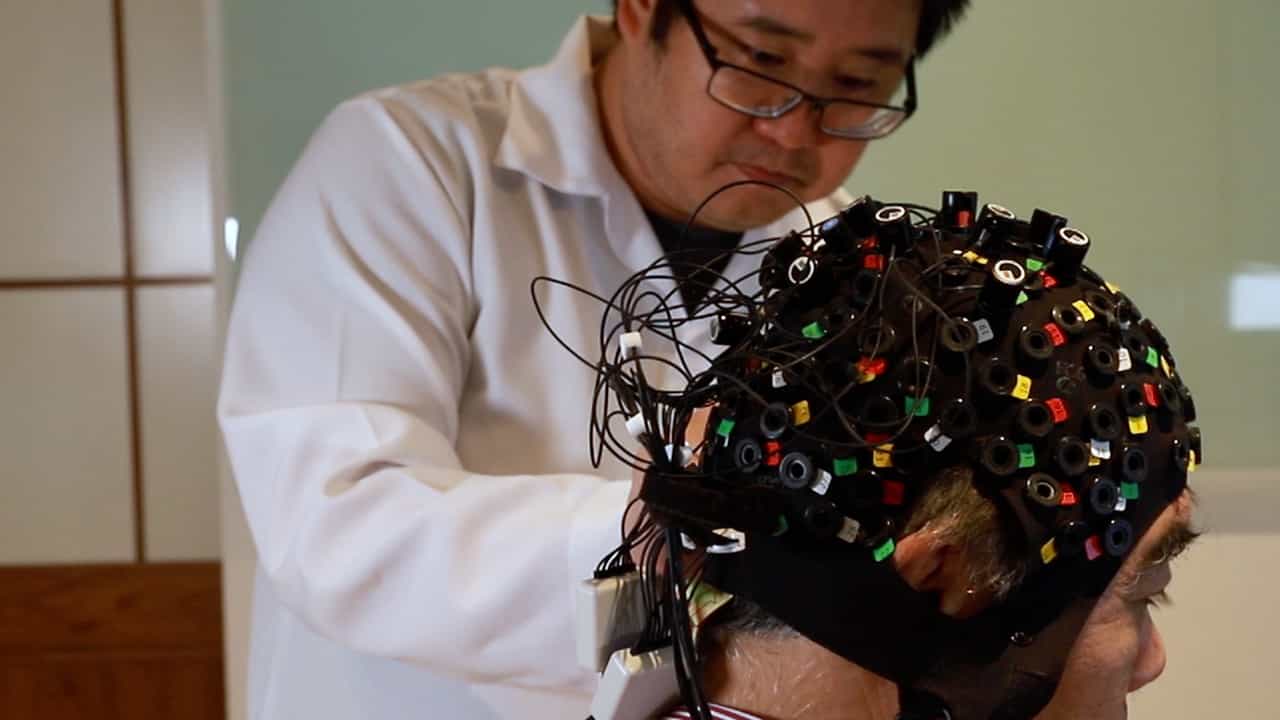
- 结果措施包括Fugl-Meyer评估 (FMA),运动唤起的潜能 (MEP) 和功能近红外光谱学 (fNIRS).
主要成果:
- 与基线相比,主动和被动机器人培训组在FMA分数和MEP指标上均显著改善.
- 积极的机器人培训组在FMA分数和MEP幅度上比被动组表现出更好的改善.
- 功能近红外光谱显示,在治疗后的活跃组中,运动皮质大脑激活显著增强,与被动组不同.
结论:
- 积极模式的机器人训练在改善中风患者的运动功能和神经生理结果方面比被动模式更有效.
- 这些发现提倡在临床环境中优先使用主动机器人训练,以优化步行恢复.
- 建议对更大的队列进行进一步的研究和延长的随访,以验证长期益处.