相关实验视频
Updated: Sep 19, 2025
11:19

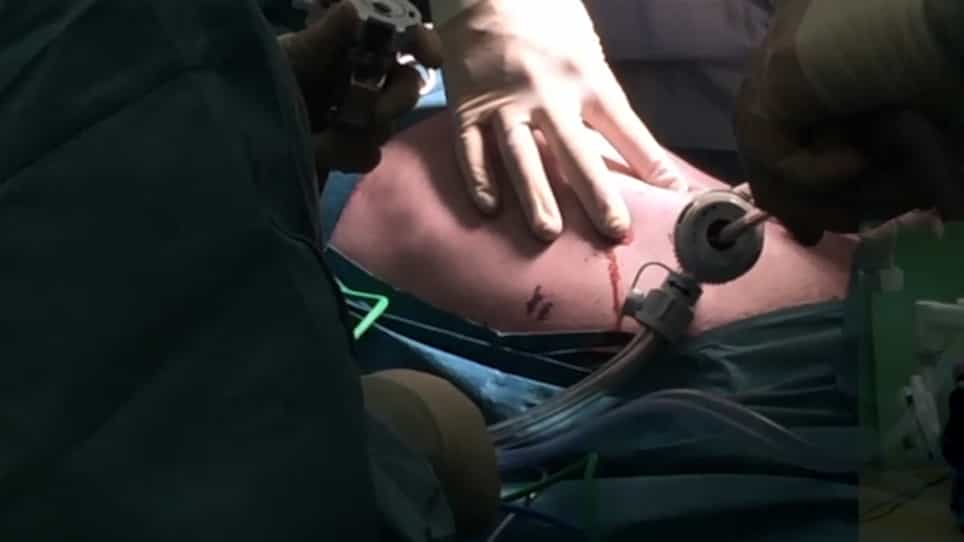
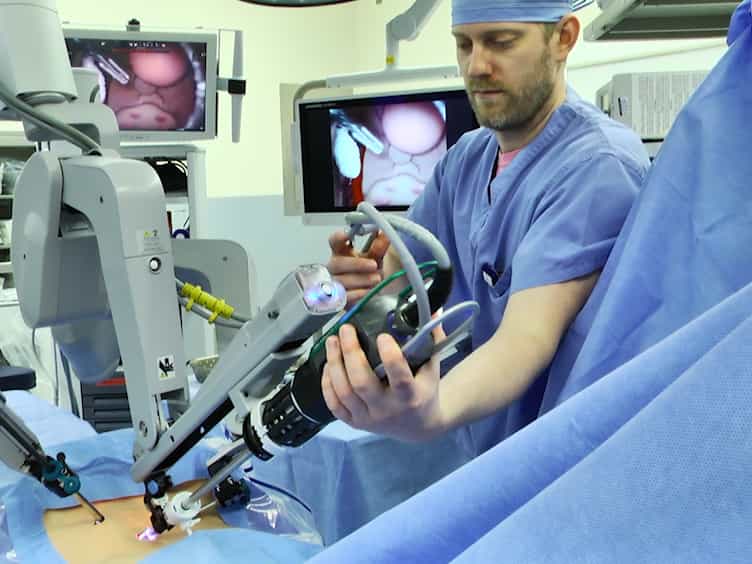
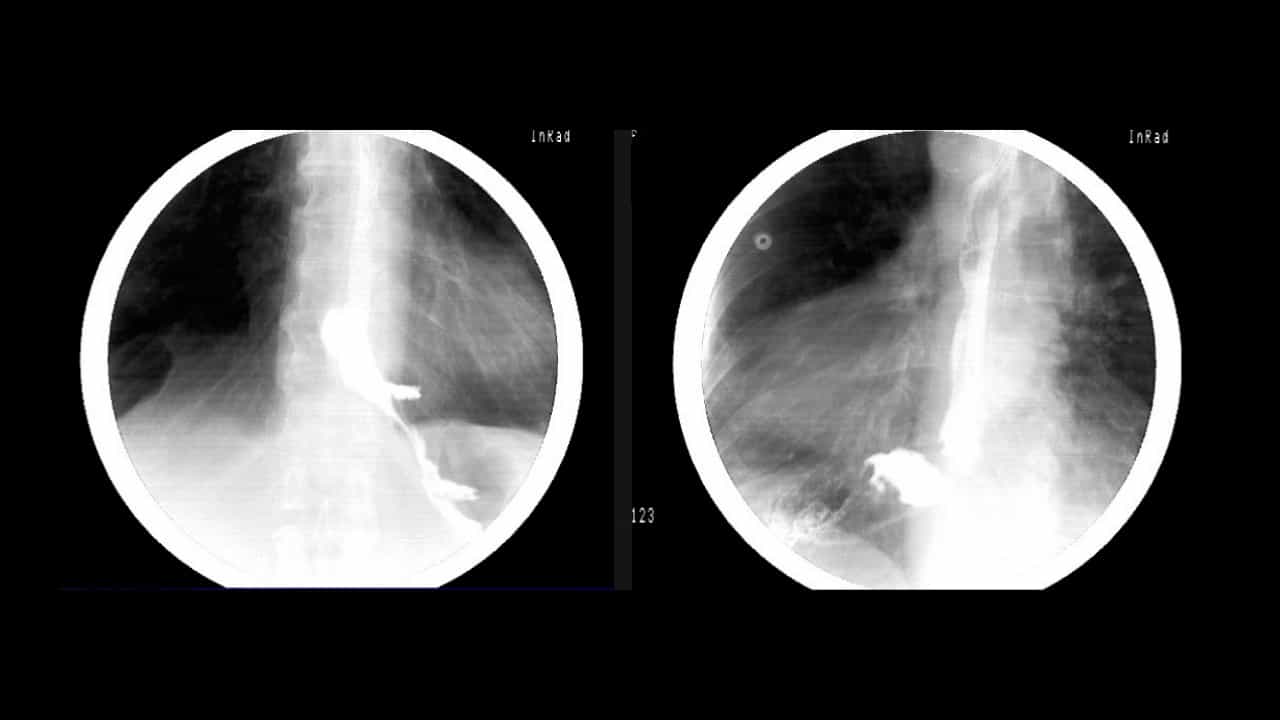
Robotic Myotomy and Partial Fundoplication for Achalasia
Published on: August 11, 2023
1.6K
达芬奇机器人手术系统的可靠性:对技术故障进行系统审查和综合分析
Nicolò M Buffi1,2, Andrea Piccolini1, Stefano Moretto1
1Department of Biomedical Sciences, Humanitas University, via Rita Levi Montalcini 4, Pieve Emanuele, Milan, 20072, Italy.
World journal of urology
|June 2, 2025

概括
使用达芬奇系统的机器人辅助手术显示出高可靠性,故障率为1.0%. 仪器问题最常见,但很少导致转换或患者受伤,证实了系统的安全性.
科学领域:
- 最少侵入性的手术
- 手术技术 手术技术
- 机器人手术安全 机器人手术安全
背景情况:
- 机器人辅助手术在全球越来越多地被采用.
- 关于机器人系统故障率的数据仍然有限.
- 评估与机器人平台相关的术后安全风险至关重要.
研究的目的:
- 系统地审查和汇集关于达芬奇机器人系统故障的数据.
- 分析失败率及其对外科手术程序的影响.
- 提供对机器人手术安全性的全面了解.
主要方法:
- 在主要数据库 (PubMed,Embase,Scopus,Web of Science) 进行系统的文献搜索,直到2024年11月.
- 遵守PRISMA指导方针进行研究选择.
- 对整体故障率,设备/仪器故障率,转换率和受伤率的聚合分析.
主要成果:
- 包括25项研究,涵盖3,308,134项手术.
- 聚合的整体故障率为1.0% (95% CI:0.9-1.2%).
- 仪器故障 (0.4%) 比设备故障 (0.1%) 更常见;与故障相关的伤害很少见 (0.01%).
结论:
- 达芬奇系统在机器人辅助手术中显示出整体可靠性.
- 仪器故障是最常见的故障,但很少需要手术转换或造成伤害.
- 这些发现为评估新型机器人外科平台奠定了基准.