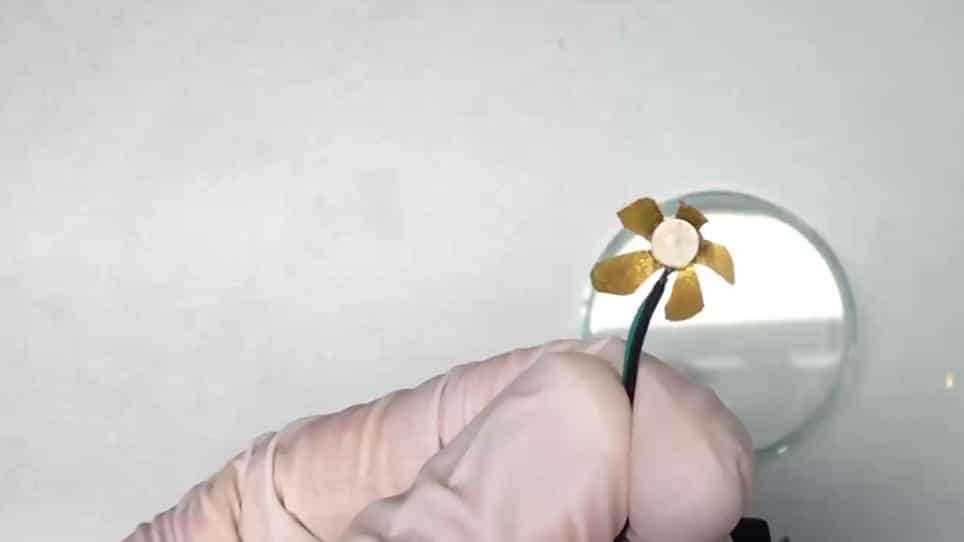
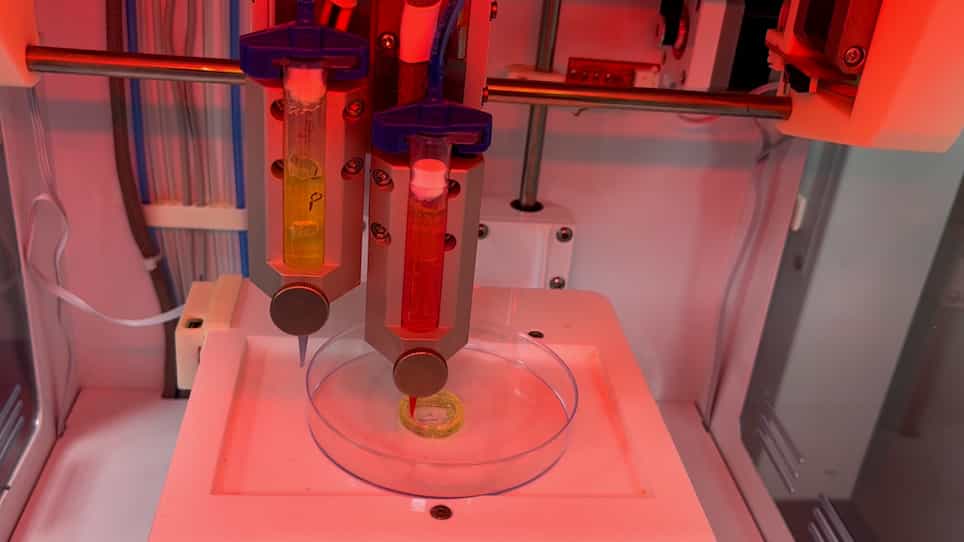
相关实验视频
Updated: Sep 19, 2025

07:09

Fabrication of Soft Pneumatic Network Actuators with Oblique Chambers
Published on: August 17, 2018
9.2K
用3D打印的形状记忆聚合物为基础的可变刚度原始机器人执行器用于多模式软连续机器人
Chuanwei Liang1, Jiayang Liu1, Shikun Lin1
1Shien-Ming Wu School of Intelligent Engineering, South China University of Technology, Guangzhou 511442, China.
ACS applied materials & interfaces
|June 7, 2025

概括
这项研究介绍了3D打印的软连续机器人,配有原创模块和可变刚度链. 这些机器人实现了高承载能力和适应性,可编程的变形,用于复杂的任务.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 材料科学 材料科学 材料科学
- 机械工程 机械工程
背景情况:
- 软连续机器人提供合规性,但在负载下缺乏稳定性.
- 现有的设计在复杂的环境中扎着变形和承载能力.
研究的目的:
- 开发具有增强承载能力和多功能变形的软连续机器人.
- 整合源码灵感模块和可变刚度链,以提高机器人的性能.
主要方法:
- 软连续机器人的3D打印,包括原木模块和形状记忆聚合物链.
- 使用选择性加热和执行可编程多模式变形.
- 开发一个模块化设计,以提高可扩展性和适应性.
主要成果:
- 证明了软硬状态之间的无过渡,用于动态变形和结构锁定.
- 使用克雷斯林原木模块实现了精确的,可编程的多式变形.
- 在多段配置中验证了选择性曲,瓶子打开和承载能力.
结论:
- 拟议的设计显著提高了软连续机器人的承载能力和稳定性.
- 模块化,灵感来自于原木的方法可以实现可定制和可扩展的机器人功能.
- 这些进步为软机器人在复杂,苛刻的应用中开辟了新的可能性.