
使用Hugo RAS系统进行机器人辅助直肠手术的初始临床经验:水平线端口放置与对侧储备臂操纵
Yoshiro Itatani1, Koya Hida1, Ryosuke Okamura1
1Department of Surgery, Kyoto University, Graduate School of Medicine, Kyoto, Japan.
Asian journal of endoscopic surgery
|June 16, 2025

概括
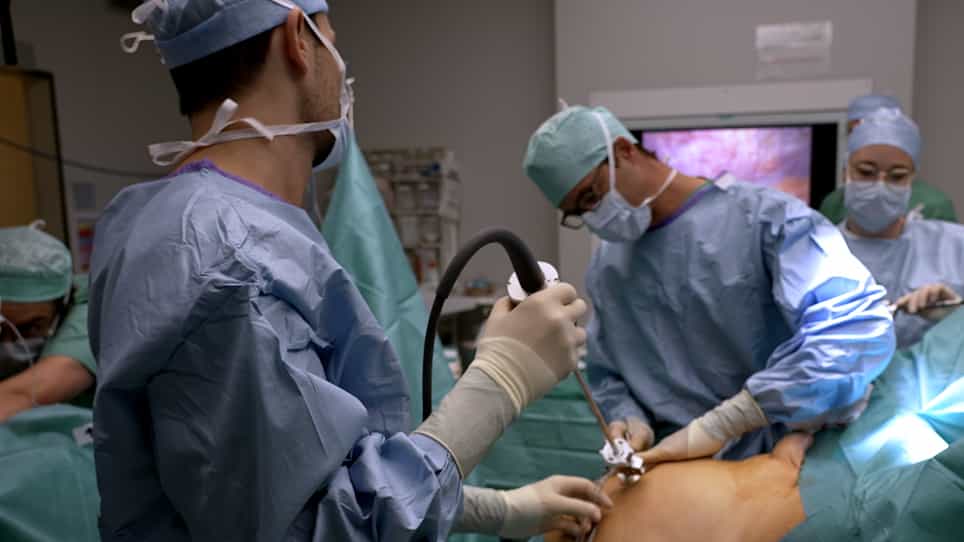
本研究介绍了Hugo机器人系统用于直肠癌手术中的机器人辅助腹腔镜手术 (RALS). 初步发现表明,这种新的机器人方法对于复杂的程序是安全和可行的.
科学领域:
- 手术机器人手术机器人手术机器人手术机器人
- 最少侵入性的手术
- 胃肠道瘤学 胃肠道瘤学
背景情况:
- 机器人辅助腹腔镜手术 (RALS) 与传统方法相比,具有潜在的优势.
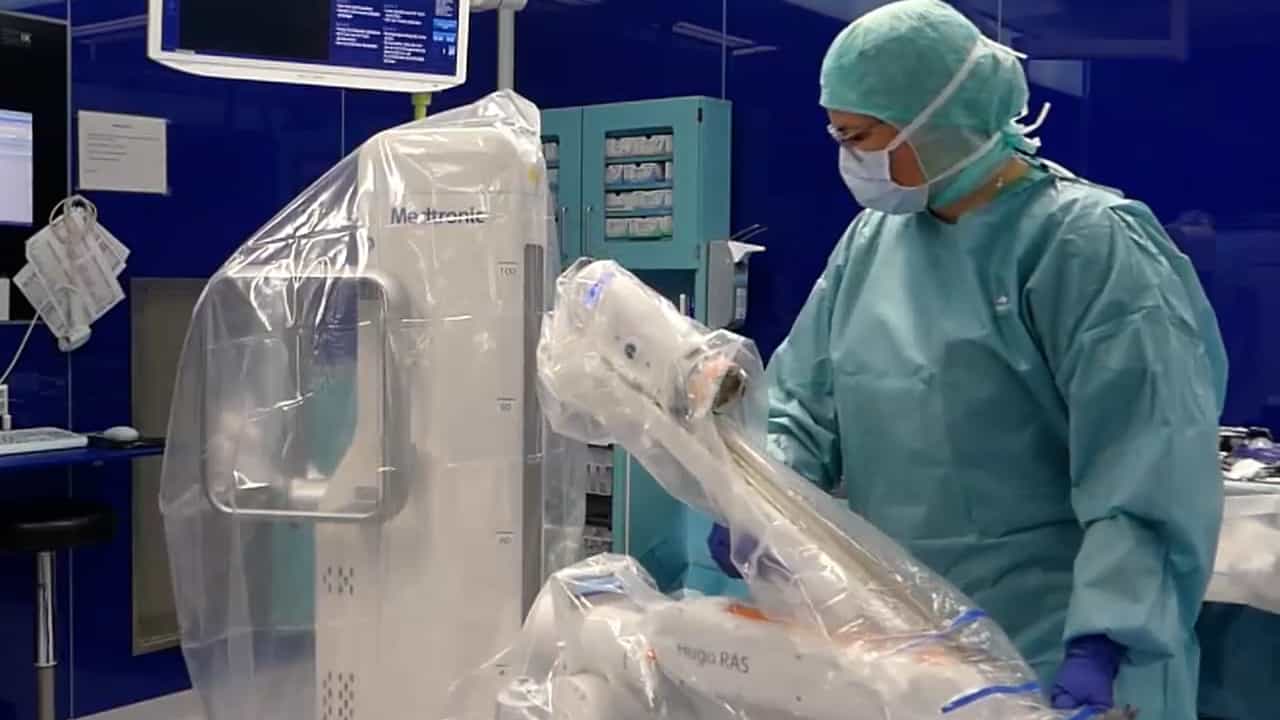
- 雨果RAS系统是一个新的模块化机器人平台,具有独立的车辆.
- 对于复杂的瘤手术,如直肠癌手术,RALS的研究越来越多.
研究的目的:
- 报告使用Hugo RAS系统用于直肠癌手术的初步经验.
- 评估这种新型机器人方法的安全性和可行性.
- 描述与雨果RAS系统使用的新技术.
主要方法:
- 这项研究涉及使用Hugo RAS系统对直肠癌进行机器人辅助腹腔镜手术.
- 使用了一种水平线端口放置 (HLPP) 技术.
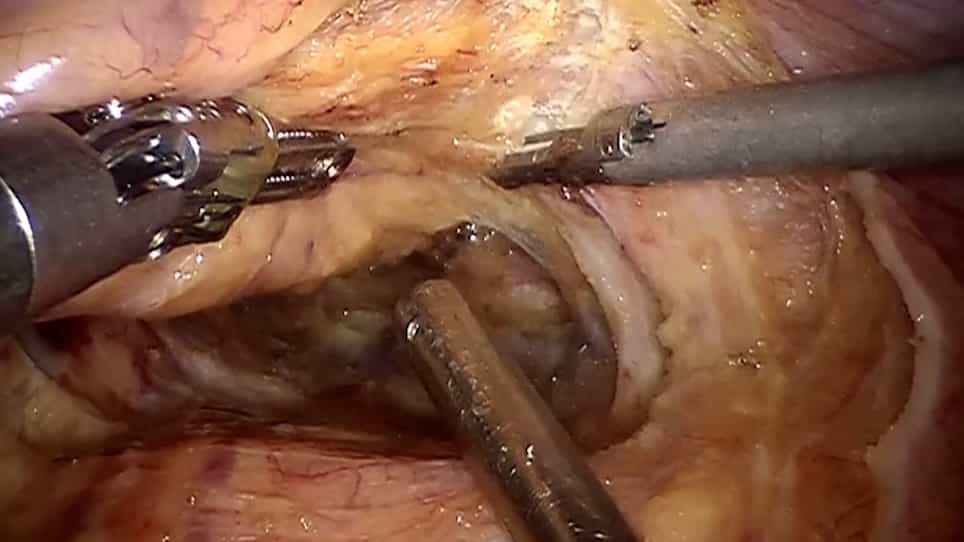
- 为了提高灵巧度,采用了反侧储备臂操纵 (CRAM) 技术.
主要成果:
- 雨果RAS系统已成功用于直肠癌手术.
- HLPP和CRAM技术促进了有效的组织操纵和剖析.
- 曲手腕功能改善了手臂交换期间的仪器处理.
- 提供足够的空间为床边外科医生提供帮助.
结论:
- 使用Hugo RAS系统,结合HLPP和CRAM,用于直肠癌的机器人辅助腹腔镜手术是安全的和可行的.
- 这种方法显示了改善直肠癌治疗手术结果的潜力.
- 进一步调查这个机器人系统的好处是有必要的.