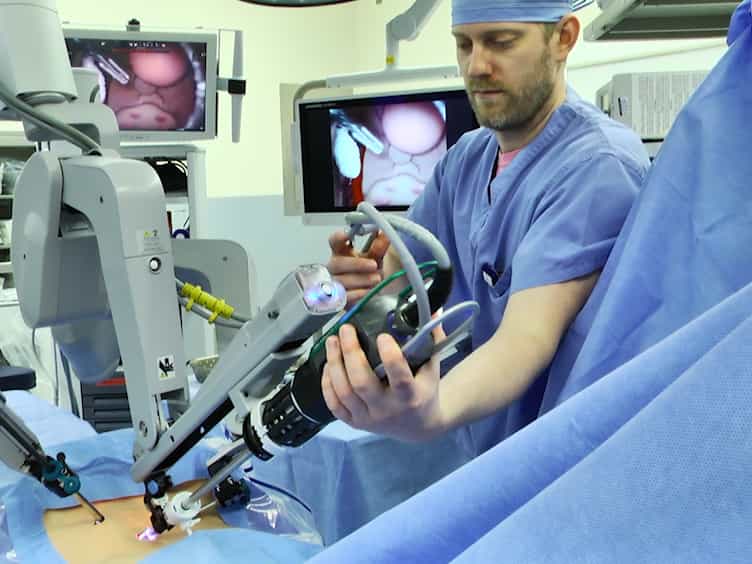
一个培训系统,让外科医生安全地引入机器人大肠切除术使用实时注释工具和混合手术:通过累积总和分析学习曲线评估
Susumu Inamoto1, Akinari Nomura1, Shota Tsukasaki1
1Department of Gastroenterological Surgery, Japanese Red Cross Osaka Hospital, Osaka, Japan.
Asian journal of endoscopic surgery
|June 20, 2025

概括
一种结合实时注释和混合手术的新培训方法改善了实习生对机器人切除术的技能. 这种方法确保了单一控制台设置中的外科手术质量,解决了机器人手术的培训挑战.
科学领域:
- 手术创新 在外科创新.
- 医疗教育 技术 技术 医学教育
- 机器人手术 机器人手术
背景情况:
- 机器人手术提供了好处,但面临着成本,安全和培训方面的挑战.
- 目前的临床前培训不足;需要在职培训.
- 有限的双控制台系统需要替代的培训策略.
研究的目的:
- 评估一个新的机器人切除术的培训策略.
- 评估实时注释和混合手术对实习生教育的有效性.
- 为了比较实习生执行的机器人整形切除术与检查员执行的机器人整形切除术的结果.
主要方法:
- 实行实时注释和混合手术在实习生进行的切除术中.
- 实习生和检查组之间的短期临床结果的比较.
- 使用累积和 (CUSUM) 分析来评估学习曲线.
主要成果:
- 患者特征或临床结果没有显著差异.
- 实习组的操作时间 (343分钟) 和控制台时间 (263.5分钟) 更长.
- 根据CUSUM的分析,使用新方法的实习生获得了有效的技能.
结论:
- 实时注释和混合手术提供了一个安全有效的机器人切除术培训策略.
- 这种方法适用于单一控制台系统的机构.
- 这种方法有助于在实习生教育期间保持外科手术质量.