相关实验视频
Updated: Sep 18, 2025
08:08

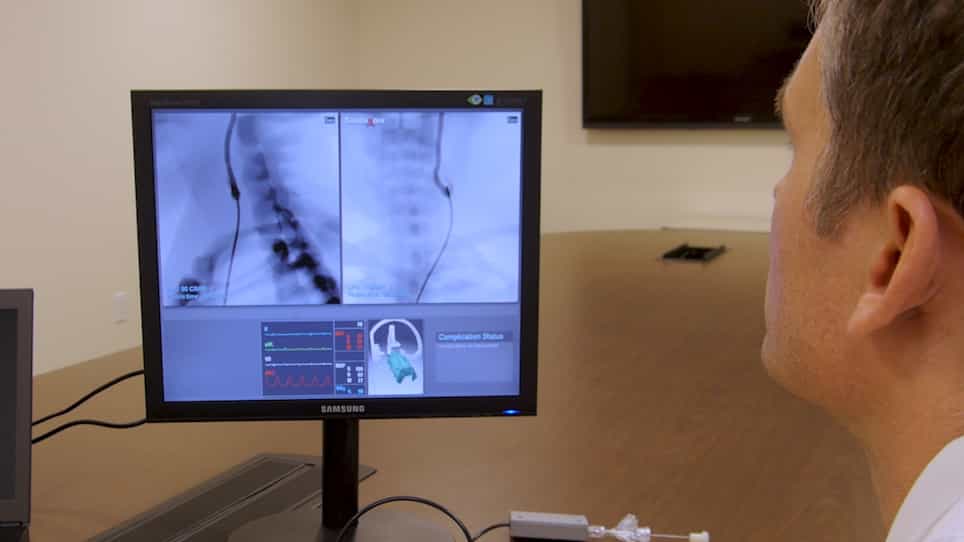
Simulator Training for Endovascular Neurosurgery
Published on: May 6, 2020
3.8K
一个模拟环境,用于机器人辅助的内血管干预
Matteo Pescio1,2,3, Chenhao Li4, Dennis Kundrat4,5
1Politecnico di Torino, Turin, Italy.

概括
这项研究开发了一个机器人内血管手术的模拟环境,改善了导管力和位置精度. 这些发现通过在复杂的血管干预中实现更高的精度来增强微创手术.
科学领域:
- 医疗机器人 医疗机器人
- 计算外科手术 计算外科手术
- 生物机械工程 生物机械工程
背景情况:
- 心血管疾病是全球主要的死亡原因.
- 内血管手术为开放式手术提供了一个替代方案.
- 机器人平台和导航软件增强了内血管干预.
研究的目的:
- 开发一种基于模型的模拟环境,用于内血管机器人手术.
- 在SOFA框架内启用形状和力传感能力.
- 提高微创手术应用中的准确性和可靠性.
主要方法:
- 模拟的血管导管使用束理论.
- 应用有限元法 (FEM) 来实现现实的导管-血管相互作用.
- 经过验证的模拟与实验测量力和位移.
主要成果:
- 模拟的力和位移测量经过实验验证.
- 导管接触力显示的绝对误差为0.0371N (30.45%).
- 弹性FEM模型在不同错误的解剖变形方面表现最好.
结论:
- 先进的物理建模和人机交互提高了MIS的准确性.
- 增强的计算能力支持内血管干预的创新解决方案.
- 开发的模拟环境有助于提高临床医生的准确性和可靠性.