开发一种以乌鱼为灵感的两机器人,具有波动推进和刚性-柔性合
Yichao Gao1, Felix Pancheri1, Tim C Lueth1
1Institute of Micro Technology and Medical Device Technology, Technical University of Munich, 85748 Garching, Germany.
Biomimetics (Basel, Switzerland)
|June 25, 2025

概括
这项研究介绍了一种新的生物灵感推进系统,用于两动物机器人,模仿水生生物,以实现高效的陆地和水域运动. 创新的机制提高了适应性和推进能力,使环境之间无过渡成为可能.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 生物模拟学是一种生物模拟学.
- 机械工程 机械工程
背景情况:
- 两类机器人需要高效的运动来实现无的陆地和水域过渡.
- 现有的设计往往在各种环境的适应性和推进效率方面扎.
- 从水生生物体获得生物灵感,为基于波的运动提供了潜在的解决方案.
研究的目的:
- 为两动物机器人推出一种新的生物启发推进系统.
- 模拟基于自然波的运动,以提高适应性和效率.
- 为了研究一个机制,结合起重机摇摆和滑动部件的两机车运动.
主要方法:
- 开发了一种动力学模型来分析波浪传播和推力产生.
- 利用基于动画的模拟来验证运动模式和协调.
- 在陆地和水域环境中制造并实验测试了一种功能原型.
主要成果:
- 拟议的机制成功地为爬行和划产生了波形运动.
- 动力学建模为运动效率和推力产生提供了洞察力.
- 实验验证证了原型的两运动能力.
结论:
- 这种新的生物灵感推进系统证明了两动物机器人的可行性.
- 刚性-柔性合设计平衡了结构完整性和运动灵活性.
- 这些发现突显了生物仿真机器人技术和探索领域的发展潜力.
相关概念视频
 01:11
Buoyancy and Stability for Submerged and Floating Bodies
2.1K
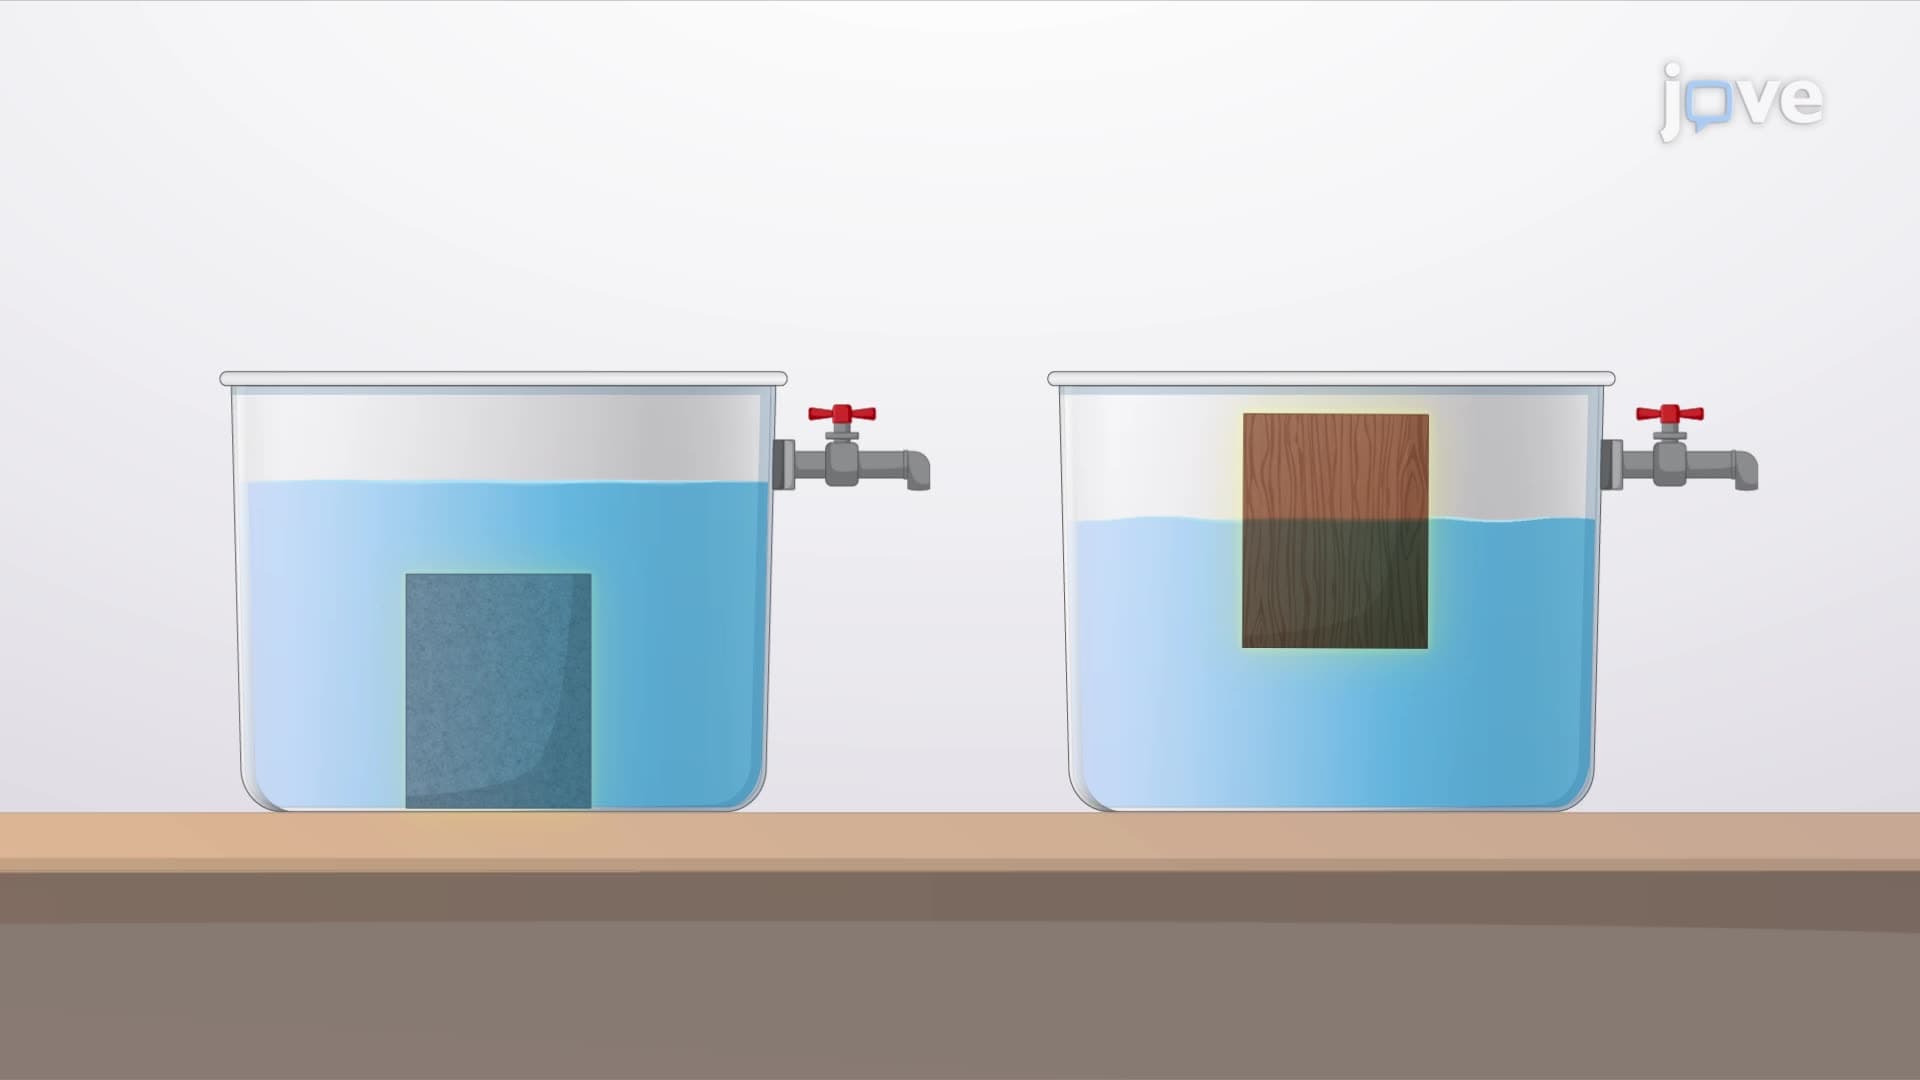
In fluid mechanics, buoyancy and stability are key concepts for understanding the behavior of submerged and floating bodies. When a stationary body is fully or partially submerged in a fluid, the fluid exerts a force on the body known as the buoyant force. This force acts vertically upward through a point called the center of buoyancy, which is the center of the displaced fluid volume. According to Archimedes' principle, the magnitude of the buoyant force is equal to the weight of the fluid...
2.1K
 01:31
Mechanism of Lamellipodia Formation
2.8K
Cells migrating in response to external stimuli form lamellipodia, which are thin membrane protrusions supported by a mesh of linked, branched, or unbranched actin filaments. These actin filaments interact with myosin motor proteins, creating the dynamic actomyosin complex within the cytoskeleton. Contractility, or the ability to generate contractile stress, is inherent to the actomyosin complex. It helps cells detect the stiffness of the surrounding ECM and exert contractile force for...
2.8K