相关实验视频
Updated: Jun 25, 2026
06:48
Emergency Undocking in Robotic Surgery: A Simulation Curriculum
Published on: May 20, 2018
9.5K
在CT图像导向的机器人血管外科手术的早期概念:在尸体模型中的模拟程序中,逆上皮质结构的移位
Balazs C Lengyel1,2, Ponraj Chinnadurai1, Rebecca G Barnes3
1Department of Cardiovascular Surgery, Houston Methodist Hospital, Houston, TX 77030, USA.
Tomography (Ann Arbor, Mich.)
|June 25, 2025

概括
在机器人手术过程中,患者的定位显著地改变了脑后血管系统的位置,而增加的腹内压力导致了最小的移位. 这些发现对于改善血管机器人手术中的CT图像指导至关重要.
科学领域:
- 医疗成像医学成像
- 机器人手术 机器人手术
- 人体解剖学 解剖学 解剖学
背景情况:
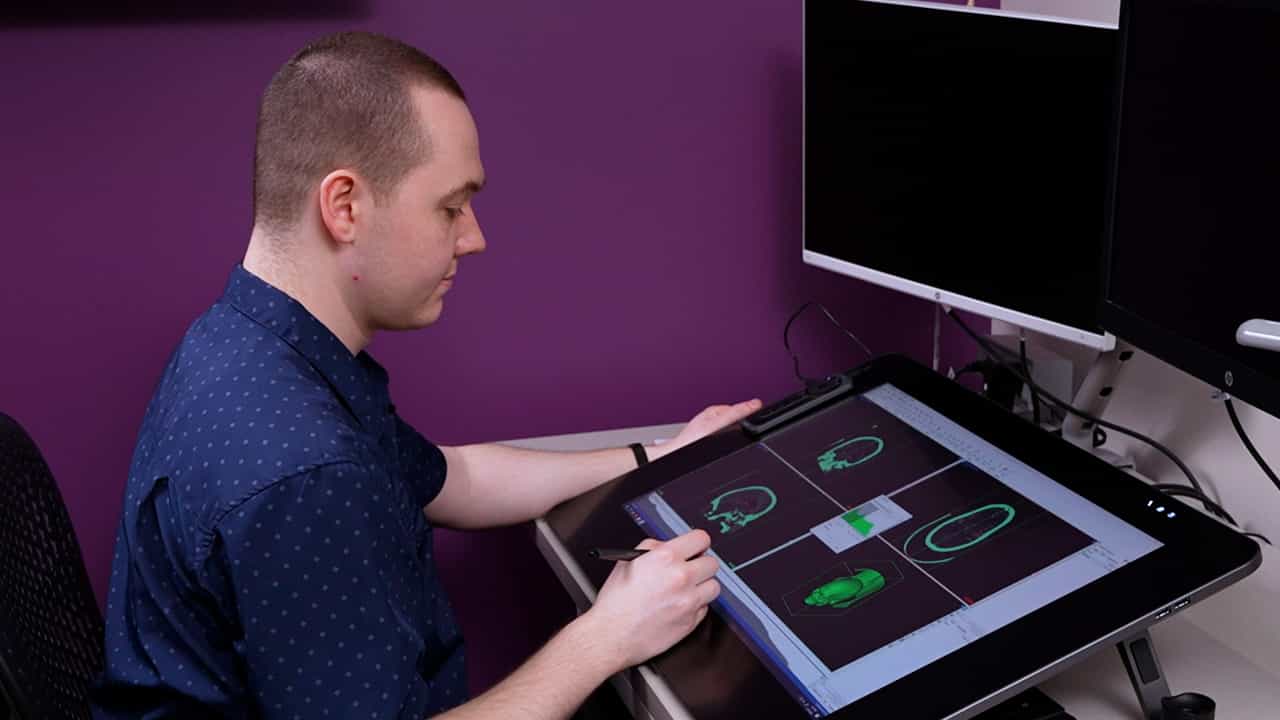
- 对于复杂的内血管和不断发展的血管机器人程序,CT图像指导至关重要.
- 肺上皮质和患者的定位可能会导致组织移位,限制图像指导的可靠性.
- 了解回器官和血管系统的移位是患者安全和程序优化的关键.
研究的目的:
- 为了调查由增加的腹内压力 (IAP) 和患者定位 (PP) 引起的尾骨器官和血管系统的移位.
- 评估二氧化碳吸入和位置变化对CT图像指导精度在尸体模型中的影响.
主要方法:
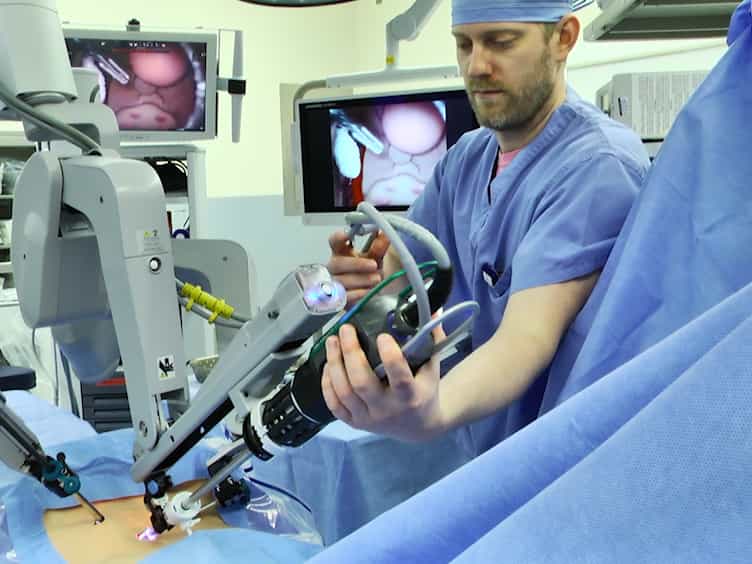
- 利用人类尸体模型来模拟机器人手术的工作流程.
- 进行了手术内CT扫描,使用不同的IAP (0-25mmHg) 和患者位置 (仰卧,侧卧,Trendelenburg).
- 与骨标志相比,测量 retroperitoneal 血管标志的移位.
主要成果:
- 升高的IAP (高达25 mmHg) 导致最小的平均血管位移 (0.6-3.0 mm).
- 患者定位的变化导致平均移位 (2.0-15.0毫米) 显著增加.
- 观察到的最大位移大约是3毫米由于IAP和更高由于PP.
结论:
- 最小的逆肌血管位移发生在仰卧姿势的升高的IAP时.
- 显著的移位与患者定位的变化有关.
- 需要进一步的研究来量化变形,以验证组织模型,并加强机器人血管外科手术中的CT图像指导.