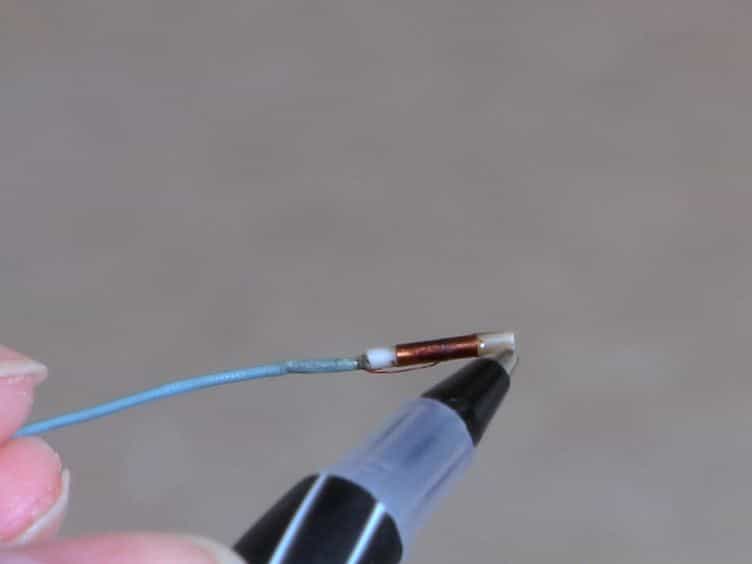
设计和优化一个圆形磁软连续机器人,用于大脑血管系统的增强导航
Jiahang Wang1, Yuhang Liu1, Xiwen Lu1
1College of Intelligent Robotics and Advanced Manufacturing, Fudan University, 220 Handan Road Yangpu District, Shanghai 200433, China.
Micromachines
|June 27, 2025

概括
这项研究引入了一种磁性软连续机器人 (T-MSCR),用于在狭窄的脑血管中改善导航. 新的设计和优化增强了转向和生物相容性,以实现更安全的血管干预.
科学领域:
- 生物医学工程 生物医学工程
- 机器人技术 机器人技术 机器人技术
- 医疗器械 医疗器械
背景情况:
- 磁性软连续机器人 (MSCRs) 在血管干预方面表现有前途.
- 目前的MSCRs正在努力驾狭窄而曲折的脑血管系统.
研究的目的:
- 开发和优化一个逐渐缩小的MSCR (T-MSCR) 以提高微血管结构的导航.
- 为了提高MSCR的曲能力和控制,用于大脑血管干预.
主要方法:
- 设计了一个T-MSCR具有微型尖端用于微血管接入.
- 利用灰狼优化器 (GWO) 和欧勒 - 伯努利束理论来优化粒子分布 (离散GWO - DGWO).
- 在血管模型中评估曲能力,偏斜,变形,磁转向和路径选择.
主要成果:
- 该T-MSCR表现出优化的曲能力和曲特性.
- 成功的导航和路径选择在2D和真实规模的人类血管模型中被显示出来.
- 生物相容性测试证实对人类细胞没有毒性.
结论:
- 在复杂的血管网络中,T-MSCR提供了改进的导航.
- 这项技术为更安全,更有效的脑血管干预提供了基础.
- 该DGWO方法有效地优化MSCR设计用于临床应用.
更多相关视频
 09:13
Remote Magnetic Navigation for Accurate, Real-time Catheter Positioning and Ablation in Cardiac Electrophysiology Procedures
Published on: April 21, 2013
28.0K
 08:02
A High-Throughput Image-Guided Stereotactic Neuronavigation and Focused Ultrasound System for Blood-Brain Barrier Opening in Rodents
Published on: July 16, 2020
4.9K