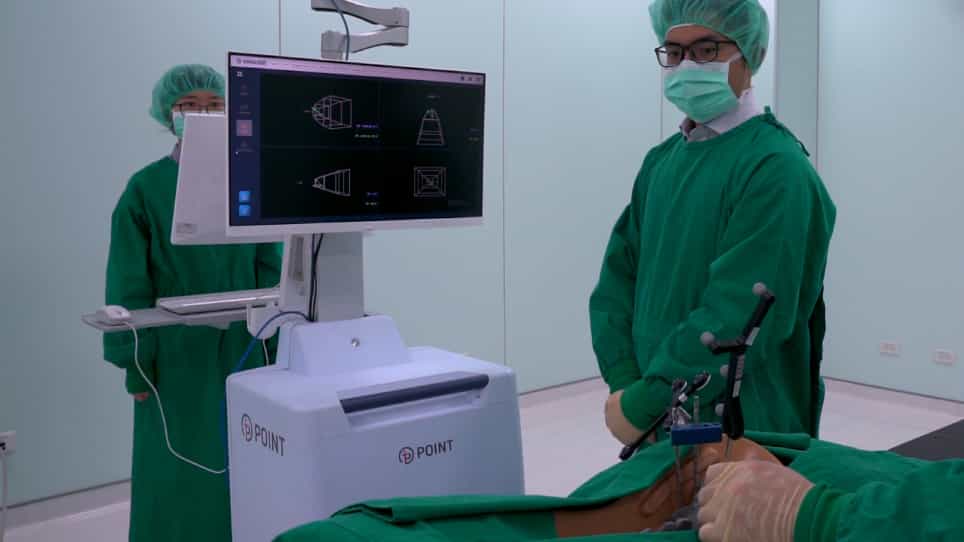
机器人辅助膝关节整形术的学习曲线在一个手术团队内:对115例病例的前性研究

Julien Druel1, Santiago Claudel1, Maxime Fabre-Aubrespy1
1Department of Orthopedic Surgery, Institute for Locomotion, Aix-Marseille University, Marseille, France; Aix-Marseille University, APHM, CNRS, ISM, St Marguerite Hospital, Institute for Locomotion, Department of Biomechanics, Marseille, France.

概括
使用解剖功能植入物定位 (AFIP) 方法的机器人辅助全膝关节关节整形术 (raTKA) 在11例后改善了手术时间. 这种学习曲线不会影响对齐准确度,带平衡或患者安全.
科学领域:
- 整形外科手术 整形外科手术
- 机器人在医学中的机器人
- 生物机械分析 生物机械分析
背景情况:
- 机器人辅助越来越多地用于全膝关节整形术 (TKA),以提高对齐精度.
- 机器人辅助TKA (raTKA) 与个性化对齐技术的学习曲线仍未得到充分探索.
- 了解学习曲线对于在raTKA中获得一致的结果至关重要.
研究的目的:
- 用解剖功能植入物定位 (AFIP) 方法评估raTKA的学习曲线.
- 检查手术经验对手术时间,对齐精度和带平衡的影响.
- 评估膝盖冠状平面对齐 (CPAK) 现型的恢复和患者报告的结果.
主要方法:
- 通过使用ROSA机器人系统和AFIP技术,有115名初级TKA患者被前性招募.
- 外科医生在膝关节关节整形方面有经验,但对机器人技术是新手.
- 分析的数据包括CPAK分类,带平衡,正面对齐 (ΔHKA),并发症和患者报告的结果措施 (PROM). 使用了累积总和 (CUSUM) 分析.
主要成果:
- 经过11个案例的学习期 (平均108分钟) 后,操作时间有所改善.
- 术后对齐 (ΔHKA) 保持稳定 (2.0° ± 1.0°),不受经验的影响.
- 实现了高水平的带平衡 (91%) 和关节线斜率 (JLO) 恢复 (91%);CPAK表型恢复率为44%. 并发症的发生率保持不变 (3.5%). 在12个月后,PROM显著改善.
结论:
- 使用AFIP技术的机器人辅助TKA展示了优化工作流程的短学习曲线.
- 最初的学习阶段不会对关键的外科结果产生负面影响,例如准确性,带平衡或患者安全.
- 在学习曲线的早期,可以始终地实现个性化的调整目标.