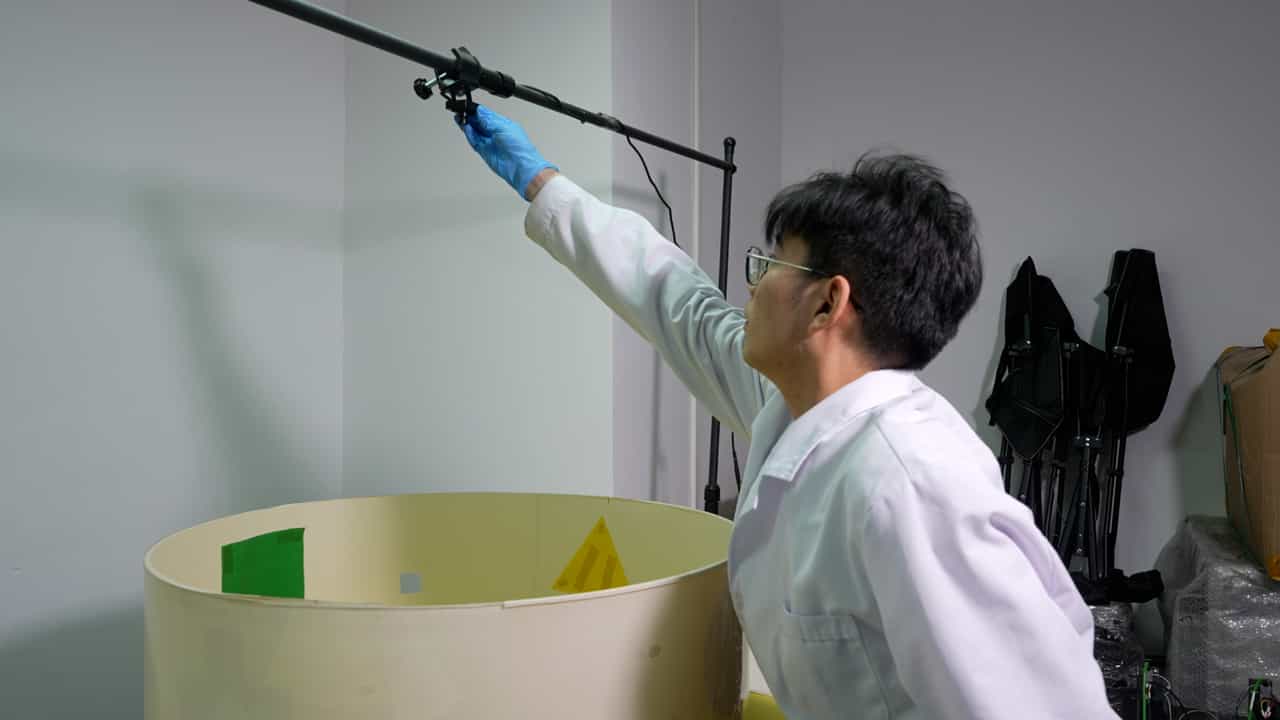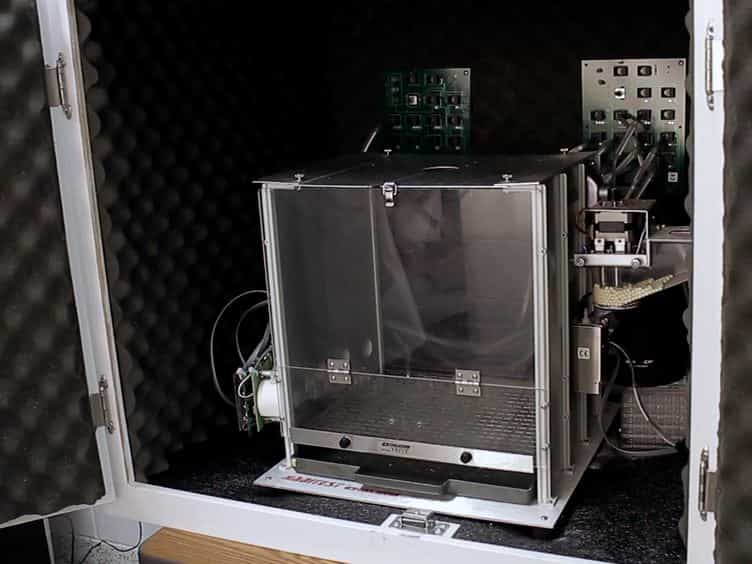

用一个神经形象机器人复制动物的关联学习,在一个开放场的竞技场
Tianze Liu1, Kang Jun Bai2, Hongyu An1
1Department of Electrical and Electronic Engineering, Michigan Tech, Houghton, MI, United States.
Frontiers in neuroscience
|July 10, 2025

概括
这项研究使用神经形象机器人模拟动物的关联学习,通过突触适应展示自我学习能力. 机器人成功地在现实环境中复制了类似动物的空间记忆的形成和表达.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 神经科学是一个神经科学.
- 人工智能的人工智能
背景情况:
- 关联式学习是一种在动物中观察到的基本认知过程.
- 神经形态工程旨在在人工平台上复制生物神经系统.
- 嵌入式人工智能研究探讨了物理互动如何影响学习和记忆.
研究的目的:
- 在一个神经形象机器人中模拟动物类的关联学习.
- 在现实世界机器人系统中研究生物启发的神经模型的有效性.
- 通过感官运动相互作用来证明自我学习和空间记忆的形成.
主要方法:
- 通过空间和感觉神经元的计算模型构建了一个神经形象机器人.
- 实现了对振动的速率编码和对视觉信号的人口编码.
- 基于赫比可塑性的19个尖端神经元的关联学习模型被采用.
主要成果:
- 机器人成功地复制了老鼠的经典协会学习行为.
- 它记住了环境线索和空间结果之间的因果关系.
- 自学是从重复暴露和突触重量适应而产生的,没有标记的数据.
结论:
- 这项研究提出了一个用于记忆和学习研究的新体现平台.
- 生物启发的学习机制可以嵌入到机器人中,以形成空间记忆.
- 一个最小但功能性的学习网络展示了未来神经形态系统的原则.