机器人协助对达到运动的协同组织的影响

概括
可穿戴的机器人外骨架通过调节,而不是破坏上肢运动来帮助康复. 本研究量化了机器人辅助如何改变运动控制策略,以更好地设计康复技术.
科学领域:
- 机器人在康复科学科学中的机器人学
- 神经康复工程 神经康复工程
- 生物力学和运动控制
背景情况:
- 可穿戴的机器人设备在康复中提供了更强的强度和可重复性.
- 对机器人干预对运动控制的影响缺乏客观评估.
- 肌肉协同作用理论为分析运动组织提供了一个框架.
研究的目的:
- 量化评估上肢外骨对健康个体运动组织的影响.
- 研究机器人辅助如何调节生理运动结构.
- 为设计和测试机器人康复原型提供信息.
主要方法:
- 利用肌肉协同理论来分析上肢外骨效应.
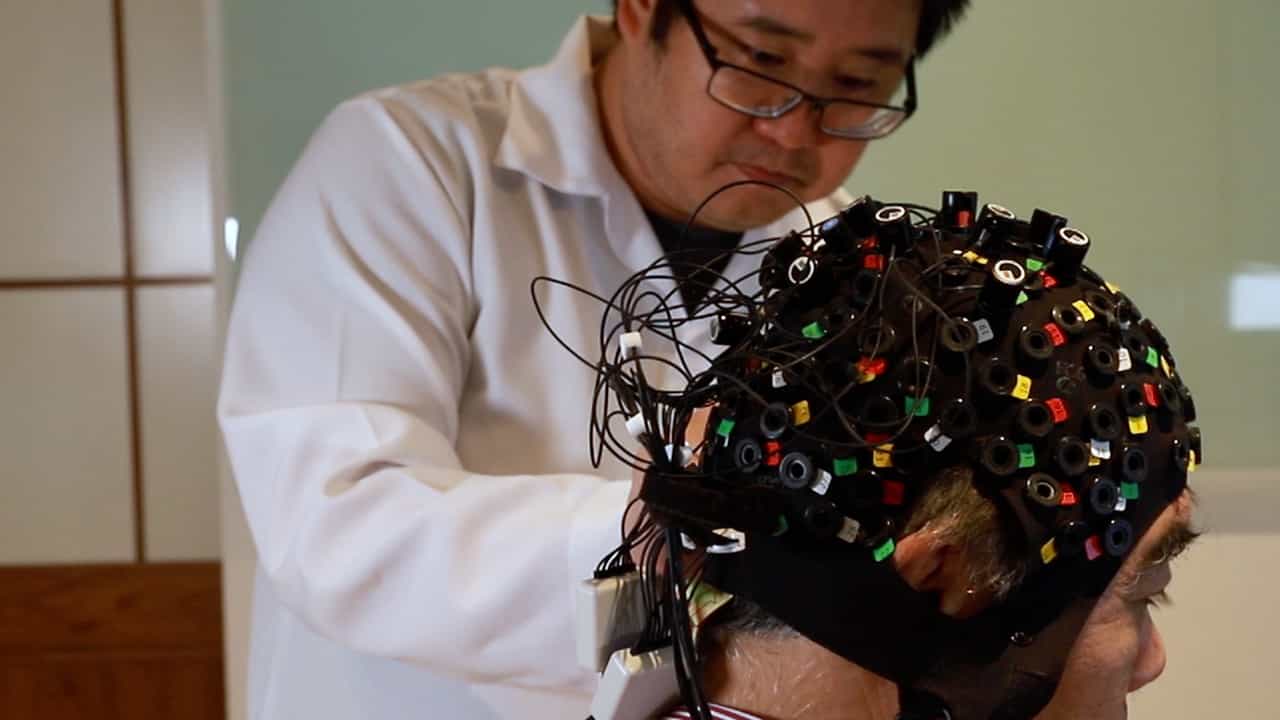
- 在标准化的伸手任务中记录和计算了20名健康受试者的肌肉协同作用.
- 开发了对外骨引起的运动策略变化的客观分析.
主要成果:
- 机器人辅助调节,而不是破坏,达到运动的生理结构.
- 需要更多的运动模块来解释使用外骨架实现运动组织.
- 确定了与外骨架辅助伸展相关的更复杂和分散的运动策略.
结论:
- 上肢外骨的使用通过增加运动碎片化而改变了运动控制策略.
- 机器人效应的客观表征可以指导改进的康复技术的开发.
- 这些发现支持改进机器人原型,以实现更有效的技术支持康复.