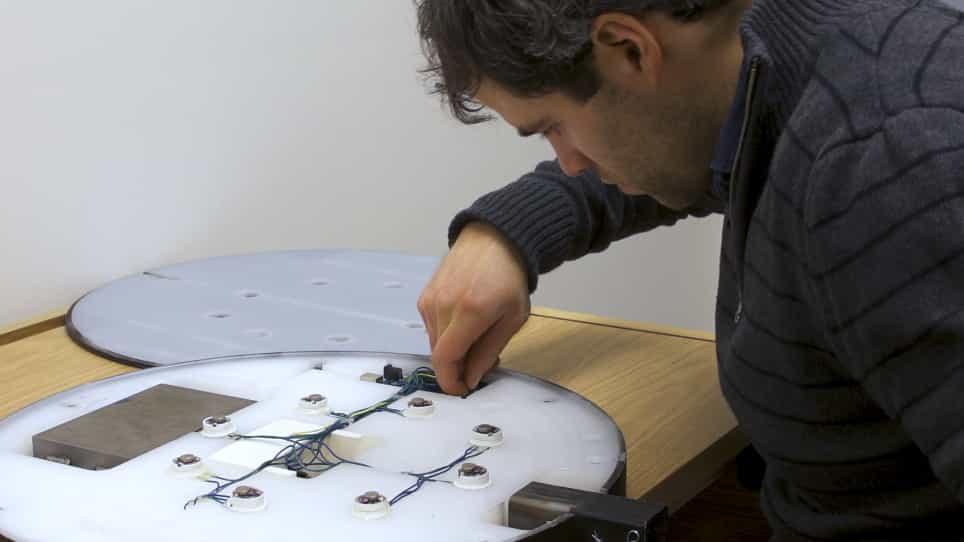

用于测试可穿戴设备的惯性正确测试台臂平台的第一个设计

概括
设计个性化的可穿戴康复设备是一项挑战. 本研究介绍了惯性正确手臂 (ICA) 模拟器,它模拟了人类手臂的惯性,以改善外套的开发和用户舒适度.
科学领域:
- 生物医学工程 生物医学工程
- 康复机器人 康复机器人
- 人与计算机的交互
背景情况:
- 为各种身体形状定制可穿戴康复系统是很困难的,往往导致设计过程缓慢和设备不合适.
- 在研究环境中对各种类人测量的有限测试阻碍了舒适有效的辅助技术的发展.
- 现有的外套设计难以适应个人用户,影响用户体验和治疗结果.
研究的目的:
- 提出和验证一种使用低成本物理模拟器设计个性化可穿戴康复系统的新方法.
- 介绍惯性正确手臂 (ICA) 作为一个概念验证物理模拟器,模仿人类手臂的人类测量和惯性.
- 评估ICA在协助软臂摆动外衣开发方面的有效性.
主要方法:
- 开发了惯性正确手臂 (ICA),这是一个物理模拟器,具有平均男性手臂的人类测量和惯性特性.
- 通过在板块之间压缩的可变形来研究阻尼配置.
- 将ICA的自由摆动运动数据与使用动态时间扭曲 (DTW) 距离的人类参与者数据进行比较.
主要成果:
- ICA成功地复制了与人类测量数据一致的惯性性质.
- 测试了不同的缓冲配置,联合阻力影响了运动.
- 当应用较高的关节阻力时,ICA的运动与人类参与者的数据更接近.
结论:
- 像ICA这样的物理模拟器可以显著简化可穿戴康复设备的设计和个性化.
- 通过提供现实的惯性和阻尼,ICA 作为开发和测试软臂摆动外套的宝贵工具.
- 在模拟器中优化关节阻力对于准确模拟人类生物力学在辅助设备开发中至关重要.