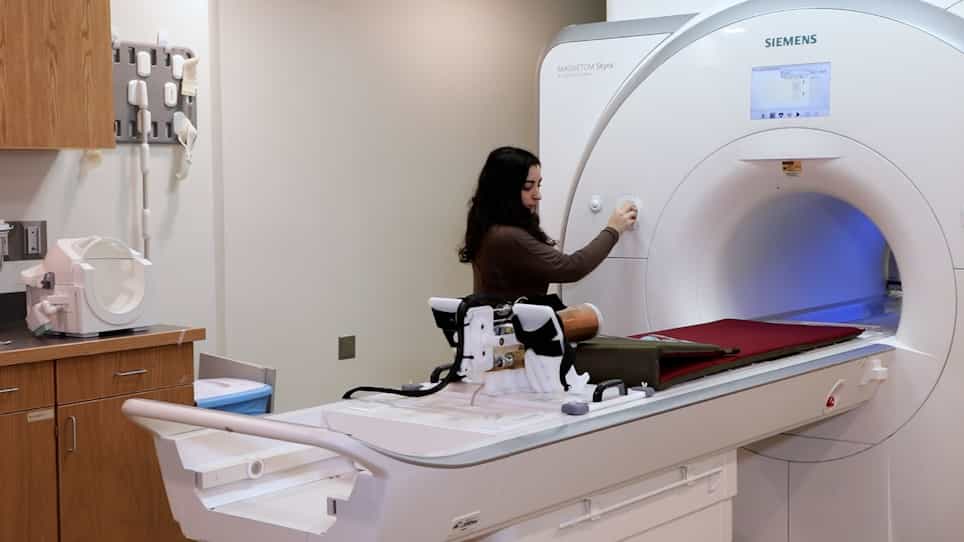

设计一个低成本的基于VR的机器人踏板系统,具有动态阻力和肌肉活动反

概括
这项研究介绍了一种负担得起的虚拟现实 (VR) 机器人踏板系统,用于下肢康复. 虚拟现实系统改善了腿部运动对称性和节奏,显示了家庭治疗的潜力.
科学领域:
- 康复工程 康复工程
- 人与计算机的交互
- 机器人技术 机器人技术 机器人技术
背景情况:
- 下肢康复通常需要专门的设备和监督.
- 像虚拟现实 (VR) 这样的交互技术为吸引和激励康复练习提供了潜力.
- 需要负担得起,可访问的系统来促进家庭康复计划.
研究的目的:
- 设计和评估价格实惠的VR集成机器人踏板系统的可用性,用于下肢康复.
- 评估系统在改善关键康复指标 (如节奏和对称性) 的有效性.
- 收集临床医生对系统在家庭使用的潜力的反.
主要方法:
- 开发一个VR集成的机器人踏板系统,具有实时节奏监测,动态电阻和电肌图 (EMG) 传感器.
- 使用性评估涉及7名健康参与者在VR环境中执行练习.
- 收集参与者关于节奏和对称性的数据,以及临床医生的反.
主要成果:
- 参与者在使用VR系统时表现出更高的节奏和更好的对称性得分.
- 该系统的功能,包括动态电阻和监控,得到了积极的接收.
- 临床医生的反表明,该设备在支持家庭康复方面具有很强的潜力.
结论:
- 与VR集成的机器人踏板系统是一个有希望的,负担得起的工具,用于增强下肢康复.
- 虚拟现实中的互动游戏元素可以激励用户并改善康复结果.
- 建议进一步开发,特别是EMG传感器校准,以获得最佳性能.
更多相关视频
 04:49
Author Spotlight: Enhancing Post-Stroke Upper Limb Rehabilitation with Robotic Technologies for Improved Motor Recovery and Functional Outcomes
Published on: September 6, 2024
888
 11:06
A Human-machine-interface Integrating Low-cost Sensors with a Neuromuscular Electrical Stimulation System for Post-stroke Balance Rehabilitation
Published on: April 12, 2016
10.5K
