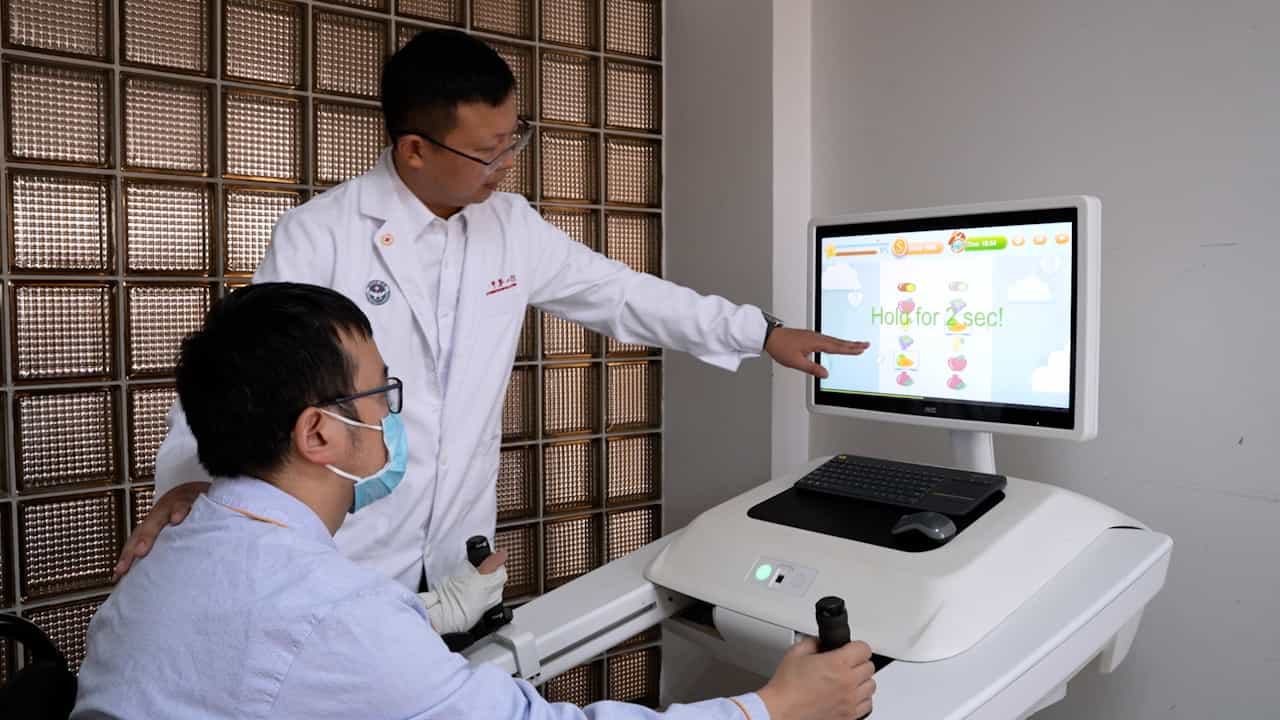
在上臂康复中为终端效应器机器人提供本地基于性能的控制

概括
这项研究为上肢康复机器人引入了一种新的反应性控制. 它根据用户的表现动态调整辅助,改善物理人机交互 (pHRI) 的结果.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 康复工程 康复工程
- 人与机器人的交互
背景情况:
- 物理人机交互 (pHRI) 涉及人类和机器人同时为运动做出贡献.
- 根据需要协助 (AAN) 控制策略是基于模型的或纯粹反应性的.
- 上肢康复需要有效和适应性的机器人辅助.
研究的目的:
- 介绍一项针对上肢康复的终端效应机器人的新型反应式辅助 (AAN) 控制策略.
- 根据交互期间的本地性能,动态权衡机器人和人类的命令.
- 为了评估这种反应性AAN控制在康复环境中的有效性.
主要方法:
- 为终端效应机器人开发了一种反应性AAN控制算法.
- 志愿者执行了一个带有视觉反的平面圆形轨迹任务.
- 机器人和人类指挥贡献是动态加权,基于实时性能.
- 使用统计分析来评估援助水平和绩效指标.
主要成果:
- 响应式AAN控制器在需要时成功提供了帮助,并适应了个别用户的性能.
- 性能在不同的用户和手中得到了平衡,表明了一致的协助.
- 关键的全球指标,包括完成时间,跟踪错误,力量施加和分歧,与独立控制方法相比显示出显著的改善.
结论:
- 拟议的反应性AAN控制对上肢康复机器人有效.
- 根据本地性能对命令的动态加权提高了pHRI中的康复结果.
- 这种方法为基于模型的AAN策略提供了一个有希望的替代方案,提高了效率和用户体验.