使用机器人和fMRI绘制手腕运动的力量和阻抗的神经控制图

概括
这项研究使用fMRI来探索机器人手腕运动期间的大脑活动,揭示了皮质 - thalamic - 大脑小脑网络.
科学领域:
- 神经科学是一个神经科学.
- 康复工程 康复工程
- 发动机控制器的控制器
背景情况:
- 人机交互对于神经康复至关重要,但这些任务中的大脑反应尚不清楚.
- 肌肉共同收缩在神经肌肉疾病中很常见,如中风和脑,但其神经基础尚不清楚.
研究的目的:
- 通过功能磁共振成像 (fMRI) 来研究动态运动任务期间肌肉共同收缩的神经机制.
- 在人机交互期间识别参与力和阻抗控制的大脑区域,以改进神经康复策略.
主要方法:
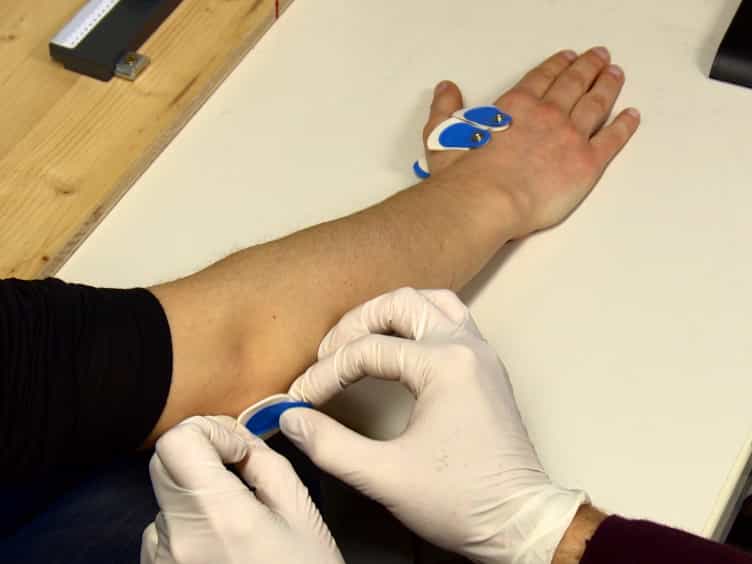
- 进行了一项行为研究,以优化fMRI实验条件,以实现带有机器人扰动的手腕指向任务.
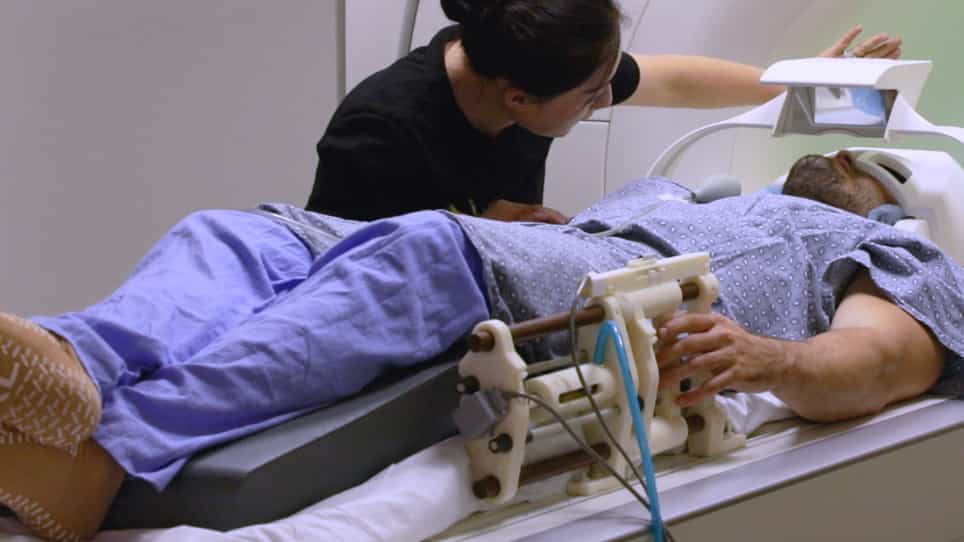
- 五名参与者在fMRI期间执行了经过验证的手腕指向任务,经历了各种力量条件以引起协同收缩.
主要成果:
- 在这项研究中,研究人员在皮质 - thalamic - 脑小叶网络内的协同收缩任务中定位了力和阻抗控制.
- 观察到不同的神经活动模式,与不同的力和阻抗反应相对应.
结论:
- 这些发现为肌肉共同收缩的神经基质提供了新的见解.
- 这项研究支持使用机器人协助开发先进的神经康复范式.