
为EEG监控的动作观测范式集成配备抓手的人形社会机器人

概括
使用Flo v2机器人的观察疗法显示了神经康复的前景. 机器人辅助的行动观察,特别是对物体相互作用,增强了大脑的反应,表明了运动恢复的潜力.
科学领域:
- 神经康复疗法 神经康复疗法
- 人与机器人的交互
- 发动机控制器的控制器
背景情况:
- 行动观察 (AO) 疗法利用镜像神经元系统 (MNS) 进行运动恢复.
- 人形机器人为提供AO治疗提供了新的可能性.
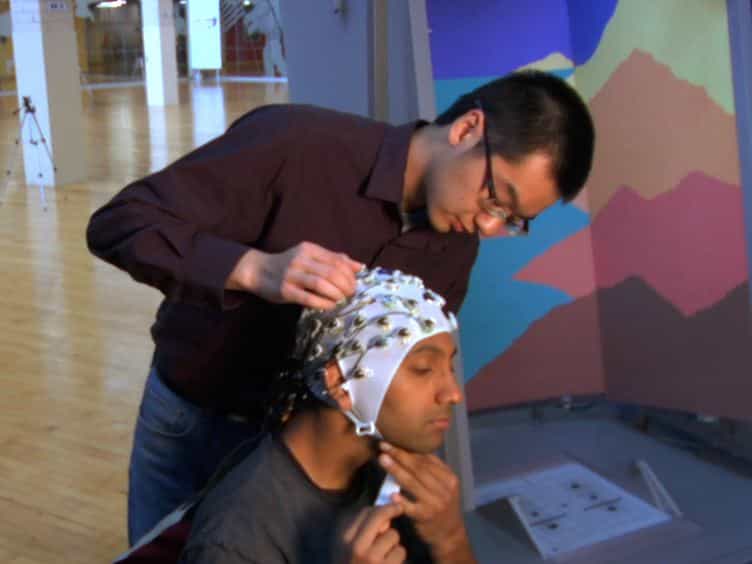
- 电脑电图 (EEG) 可以在AO任务期间监测神经活动.
研究的目的:
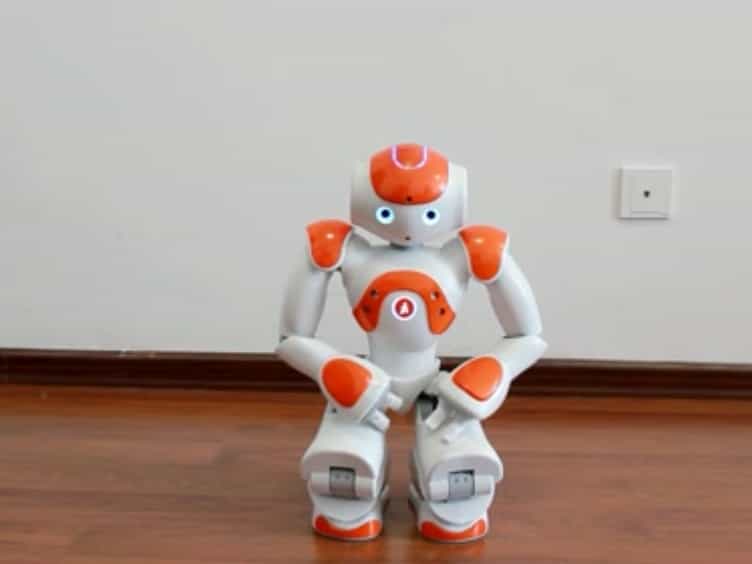
- 将Flo v2人形机器人集成到具有EEG监测的AO治疗范式中.
- 评估机器人介导的AO疗法用于神经康复的可行性.
- 为了研究机器人执行AO任务时的皮质反应.
主要方法:
- 集成的Flo v2机器人,具有用于AO治疗的EEG监测.
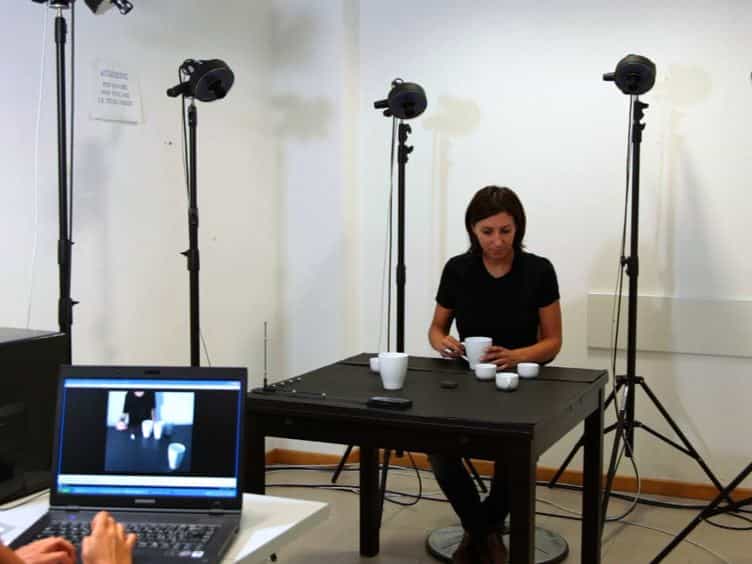
- 参与者观察并模仿机器人执行的过渡性和不过渡性上肢动作.
- 分析了EEG信号以检测与感觉运动运动事件相关的脱同步 (ERD).
主要成果:
- 在面对面,双手和过渡性AO任务中观察到更强的 mu ERD反应.
- 皮层反应的个体变异性被注意到.
- 基于视频的AO任务在多个ERD对比中的不一致结果跨学科.
结论:
- 改进的Flo v2机器人可用于机器人介导的AO疗法.
- 机器人辅助的AO显示了神经康复研究的潜力.
- 需要进一步研究以了解神经反应的个体变异性.