相关实验视频
Updated: Sep 15, 2025
12:10

Retzius-Sparing Robot-Assisted Radical Prostatectomy
Published on: May 19, 2022
8.0K
机器人辅助激进前列腺切除术期间前列腺三维模型对外科边缘和功能结果的影响
Nawal Khan1,2, Davide Prezzi1,2, Nicholas Raison1,2
1School of Biomedical Engineering & Imaging Sciences, King's College London, London, UK.
BJU international
|July 14, 2025

概括
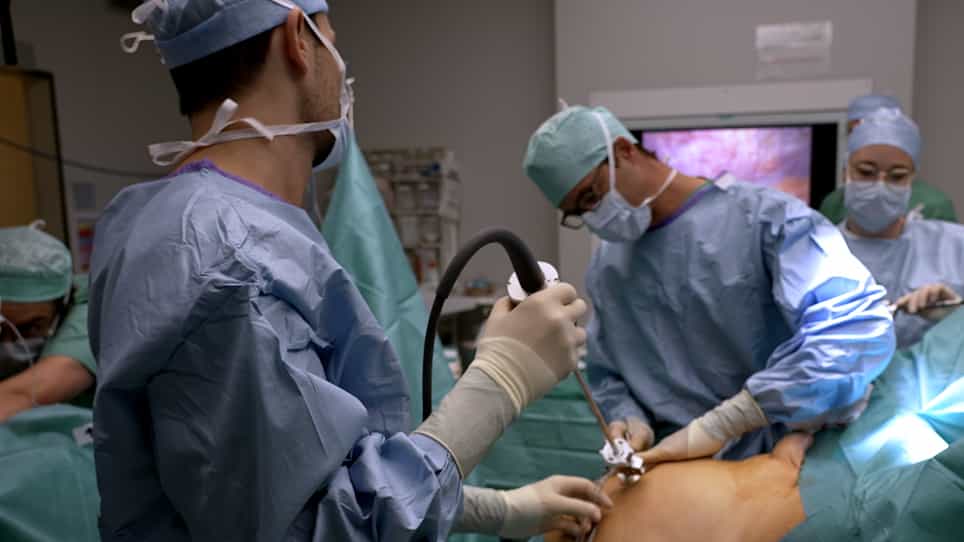
这项研究研究了3D前列腺模型在机器人辅助激进前列腺切除术 (RARP) 中的使用,以提高手术精度和患者的治疗结果. 目标是减少积极的手术边缘 (PSMs) 并增强功能恢复,如禁欲和功效.
科学领域:
- 泌尿器科 泌尿器科 泌尿器科 泌尿器科
- 手术瘤学手术瘤学
- 医疗成像医学成像
背景情况:
- 机器人辅助激进前列腺切除术 (RARP) 是前列腺癌的标准.
- 在保持神经束功能的同时达到负的外科边缘是具有挑战性的.
- 准确的3D解剖学理解对于最佳的RARP结果至关重要.
研究的目的:
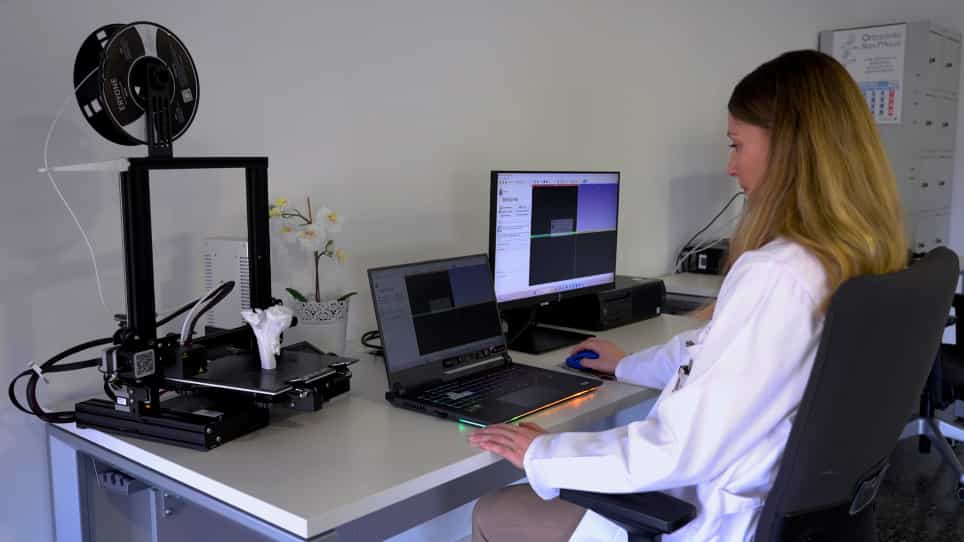
- 评估在RARP中使用3D虚拟和3D打印前列腺模型的可行性.
- 评估这些模型对减少积极外科边缘 (PSM) 的影响.
- 为了确定对功能结果的影响,如失禁和性活力.
主要方法:
- 一个单一中心的可行性研究,涉及4组270名患者:3D虚拟模型,3D打印模型,回顾性控制和前性控制.
- 深度学习 (AutoProstate,AutoLesion) 用于从mpMRI中自动细分前列腺和病变.
- 由放射科医生手动注释神经血管束,尿道和,以创建3D模型.
- 在RARP之前,外科医生会收到3D模型 (虚拟或打印).
- 主要终点:PSM状态. 二级终点:无节制和性功能通过手术后6周,3个月,6个月和12个月的问卷进行评估.
主要成果:
- 这个部分是针对结果的,这些结果尚未提供,因为这是一个协议.
- 这项研究旨在将接受3D模型和对照组的患者之间的PSM率和功能结果进行比较.
- 关于PSM状态和患者报告的功能结果的数据收集正在进行中.
结论:
- 本研究协议概述了一种严格的方法来评估RARP中的3D建模的临床实用性.
- 预计这些发现将为外科手术提供信息,并改善前列腺癌患者的生活质量.
- 使用先进的成像和3D技术有望提高RARP中的瘤和功能结果.